Eng


 Rumah / Berita / Berita Industri / Cara Kerja Pengontrol Motor BLDC: Pergantian, PWM, dan Penyetelan Praktis
Cara Kerja Pengontrol Motor BLDC: Pergantian, PWM, dan Penyetelan Praktis
 2026.09.30
 Berita Industri
Jika Anda pernah bertanya bagaimana cara kerja pengontrol motor BLDC, Anda tidak sendirian. Selama beberapa dekade kami memproduksi motor mikro, kami telah melihat banyak motor yang dirancang dengan baik gagal di lapangan hanya karena pengontrolnya tidak mendapat perhatian yang cukup. Motor DC tanpa sikat adalah pemain tim: rotor, stator, sensor, dan elektronik masing-masing harus bekerja dalam ritme yang sama, dan pengontrollah yang menjaga iramanya.
Apa Sebenarnya Fungsi Pengontrol Motor BLDC?
Motor BLDC mempunyai magnet permanen pada rotornya dan sekumpulan kumparan pada statornya. Berbeda dengan motor yang disikat, tidak ada komutator mekanis untuk mengalihkan arus. Pengontrol harus melakukan pekerjaan itu secara elektronik, dan harus melakukannya pada saat yang tepat sesuai dengan posisi rotor.
Secara sederhana, pengontrol menciptakan medan magnet yang berputar. Hal ini dilakukan dengan inverter DC-ke-tiga fase, deteksi posisi rotor, pergantian elektronik, regulasi, dan perlindungan kesalahan. Bersama-sama fungsi-fungsi ini menentukan waktu dan urutan pulsa arus yang dikirim ke belitan stator. Pengaturan waktu itulah inti dari cara kerja pengontrol motor BLDC.
Sensor Hall dan Pergantian Enam Langkah
Cara paling mudah untuk mengetahui ke mana arah rotor adalah dengan menggunakan sensor Hall. Sakelar magnet kecil ini dipasang di motor dan menghasilkan sinyal logika ketika magnet rotor melewatinya. Tiga sensor Hall membagi satu putaran listrik menjadi enam sektor.
Pergantian enam langkah, juga disebut kontrol trapesium, adalah metode kontrol klasik. Dalam setiap langkah, pengontrol memberi energi pada dua dari tiga fase: satu ditarik tinggi, satu ditarik rendah, dan yang ketiga dibiarkan terbuka. Setiap 60 derajat listrik, pengontrol maju ke sektor berikutnya berdasarkan pola sensor Hall.
| Negara bagian aula (A, B, C) | Sektor | Fase melakukan |
|---|---|---|
| 001 | 1 | A / B- |
| 011 | 2 | A / C- |
| 010 | 3 | B / C- |
| 110 | 4 | B/A- |
| 100 | 5 | C/A- |
| 101 | 6 | C / B- |
Tabel sederhana ini adalah pengingat praktis: setelah Anda memahami langkah pergantian elektronik, sebagian besar masalah pengkabelan dan pengaktifan menjadi lebih mudah untuk didiagnosis.
Kontrol EMF Belakang Tanpa Sensor
Sensor hall menambah biaya dan memerlukan kabel tambahan, sehingga banyak pengontrol menggunakan kontrol tanpa sensor. Motor itu sendiri menghasilkan tegangan EMF balik ketika rotor berputar. Pengontrol mengukur titik persilangan nol EMF belakang ini pada fase tidak tereksitasi untuk mengetahui di mana rotor berada.
Persimpangan titik nol biasanya bukan pergantian instan. Dalam kendali enam langkah, pengontrol menunggu sekitar 30 derajat listrik setelah titik nol dan kemudian melakukan pergantian. Sudut yang tepat dapat disetel untuk efisiensi yang lebih baik atau torsi yang lebih tinggi.
Kontrol tanpa sensor memiliki satu batasan umum: pada kecepatan nol, tidak ada EMF balik. Pengontrol pertama-tama harus menyelaraskan rotor dengan pulsa tegangan tetap, kemudian meningkatkan motor dengan pergantian waktu atau loop terbuka hingga EMF belakang cukup kuat untuk dibaca. Untuk beban yang memerlukan torsi penuh dari keadaan diam, versi sensor Hall seringkali merupakan pilihan yang lebih baik.
PWM, Waktu Mati, dan Kontrol Arus
Pergantian memberi tahu pengontrol fase mana yang harus dihubungkan, tetapi modulasi lebar pulsa memberi tahu pengontrol berapa banyak tegangan yang harus diterapkan. Dengan memotong tegangan bus DC pada frekuensi tetap dan memvariasikan siklus kerja, pengontrol mengubah tegangan rata-rata yang dilihat oleh belitan.
PWM tidak secara langsung mengatur kecepatan. Ini mengatur tegangan penggerak, dan kecepatan motor bersama dengan beban menentukan titik operasi akhir. Inilah sebabnya mengapa pengontrol BLDC juga memonitor arus. Jika beban meningkat, arus meningkat, dan pengontrol yang baik membatasinya sebelum belitan menjadi terlalu panas.
Satu detail yang penting khususnya pada frekuensi PWM tinggi adalah waktu mati. Sakelar sisi tinggi dan sisi rendah pada cabang inverter yang sama tidak boleh bekerja secara bersamaan. Pengontrol memasukkan interval pengosongan pendek di antara peristiwa peralihan untuk mencegah arus tembus.
Loop Kontrol dalam Pengontrol BLDC Modern
Dalam penggerak lengkap, pengontrol biasanya menjalankan beberapa loop bersarang.
- Loop arus atau torsi adalah loop yang paling dalam. Ini mengukur arus fasa dan menyesuaikan siklus kerja PWM untuk mengikuti perintah torsi.
- Putaran kecepatan membandingkan kecepatan terukur dengan kecepatan target dan mengeluarkan referensi torsi.
- Loop posisi digunakan dalam aplikasi servo seperti robot industri . Ini memberi loop kecepatan kesalahan posisi untuk diperbaiki.
- Loop startup menangani penyelarasan, ramp loop terbuka, dan transisi ke operasi loop tertutup tanpa sensor.
Loop ini memiliki satu tujuan yang sama: menjaga medan stator dan medan rotor bekerja bersama sehingga motor menghasilkan torsi yang halus dan efisien.
Kontrol Sinusoidal dan Kontrol Berorientasi Lapangan
Kontrol enam langkah sederhana dan murah, namun menimbulkan riak torsi dan kebisingan karena arus dialihkan secara tiba-tiba. Dua alternatif yang lebih lancar patut mendapat perhatian.
Kontrol sinusoidal secara bertahap memvariasikan tegangan fasa, membuat arus stator lebih sinusoidal. Kontrol berorientasi medan, kadang-kadang disebut FOC, melangkah lebih jauh: mengubah arus tiga fasa menjadi dua komponen, satu terkait dengan torsi dan satu lagi terkait dengan fluks, dan mengendalikannya secara independen. FOC memberikan pengoperasian kecepatan rendah yang sangat mulus, akustik yang senyap, dan respons dinamis yang cepat.
Bagi banyak orang kipas angin listrik dan aplikasi pompa, enam langkah masih dapat diterima. Namun ketika kebisingan atau efisiensi menjadi hal yang penting, strategi pengontrol dengan performa lebih tinggi dapat membuat perbedaan yang lebih besar dibandingkan perubahan apa pun pada motor itu sendiri.
Mencocokkan Pengontrol dengan Motor Anda
Bahkan algoritma kontrol yang sempurna pun akan gagal jika batasan perangkat kerasnya salah. Berikut adalah parameter utama yang harus diperiksa:
- Tegangan terukur dan tegangan operasi maksimum pengontrol.
- Peringkat arus kontinu dan arus puncak, termasuk arus terhenti.
- Resistansi fase dan induktansi, yang mempengaruhi seberapa cepat arus dapat terbentuk.
- Penyelarasan sensor hall untuk kontrol berbasis sensor.
- Frekuensi PWM dan waktu mati, terutama untuk motor dengan induktansi rendah.
- Fitur perlindungan seperti pemutusan arus berlebih, suhu berlebih, dan tegangan rendah.
Berdasarkan pengalaman kami, memilih motor dan pengontrol sebagai satu set yang cocok akan menghemat waktu proses debug selama berminggu-minggu. Motor yang dirancang untuk satu tipe pengontrol mungkin berperilaku sangat berbeda dengan tipe pengontrol lainnya.
Pengujian Praktis dan Pemecahan Masalah
Ketika motor BLDC berkedut, terlalu panas, atau kehilangan sinkronisasi, kesalahan sering kali terjadi pada pengaturan pengontrol, bukan pada motor. Tes rutin singkat membantu.
- Ukur resistansi DC antara setiap pasang kabel motor. Ketiga bacaan tersebut kira-kira harus seimbang.
- Putar rotor secara perlahan dan catat urutan sensor Hall. Hal ini harus sesuai dengan pola enam sektor yang diharapkan.
- Perhatikan arus fasa dengan osiloskop dan probe arus. Periksa bentuk gelombang trapesium atau sinusoidal yang bersih.
- Jalankan motor tanpa muatan dan kemudian di bawah beban. Pengontrol harus menjaga kecepatan tanpa arus berlebihan.
Jika motor bergerak-gerak dan gagal hidup, periksa kabel Hall dan jalur penyalaan. Jika kehilangan sinkronisasi saat ada beban, carilah tegangan suplai yang kendur atau pengaturan waktu yang salah. Jika panas, kurangi batas arus, sesuaikan frekuensi PWM, atau tingkatkan pendinginan.
Dari Workshop Kami hingga Produk Anda
Setelah lebih dari 30 tahun membuat motor mikro, kami telah mempelajari bahwa perilaku pengontrol adalah bagian dari desain motor. Pengontrol harus dipilih dengan hati-hati seperti pengukur kawat, tingkat magnet, dan sistem bantalan. Saat Anda menggabungkan motor yang dirancang dengan baik dengan pengontrol elektronik yang disetel dengan benar, Anda mendapatkan produk yang terasa andal dan berjalan dengan tenang.
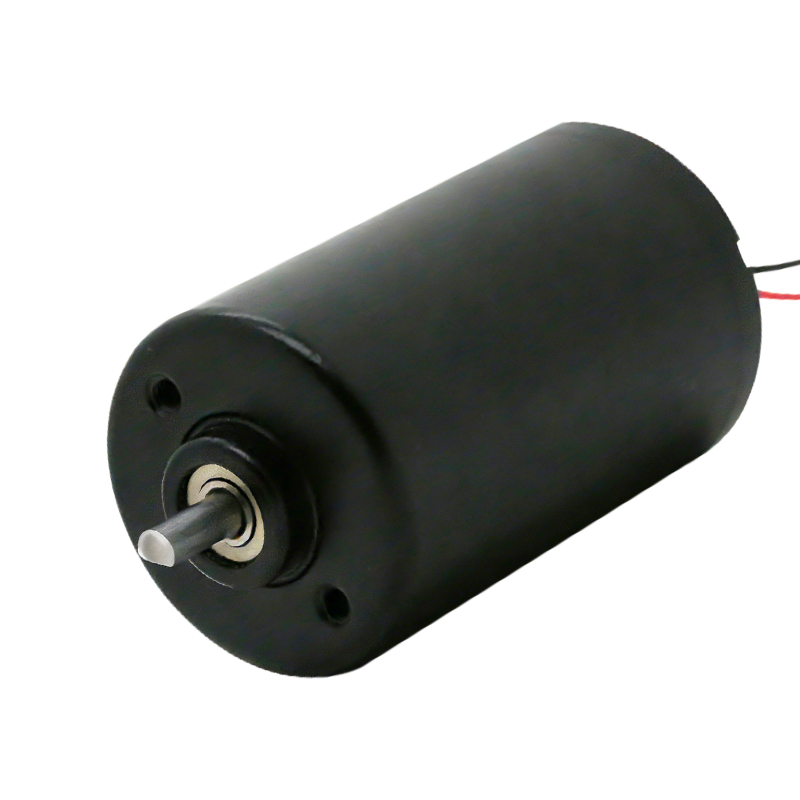
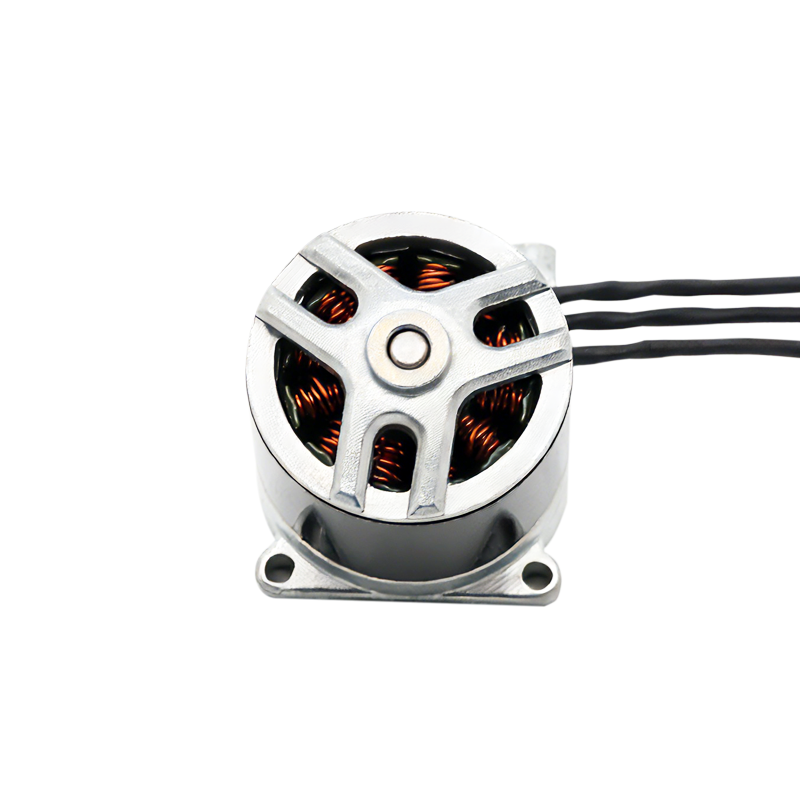
Salah satu contoh bagusnya adalah motor tanpa sikat ringkas kami untuk aplikasi drone. Ini berpasangan secara alami dengan pengontrol tanpa sensor yang dapat menangani pergantian cepat dan batas arus yang ketat. Motor dan pengontrol harus berkomunikasi secara elektrik, dan kami memastikan koneksinya sesederhana mungkin.
Jika Anda merancang pompa, kipas angin, robot, atau alat, ingatlah bahwa pengontrol adalah otak dari sistem. Memahami cara kerja pengontrol motor BLDC akan membantu Anda mengajukan pertanyaan yang tepat, memilih motor yang tepat, dan menghadirkan produk yang lebih dapat diandalkan ke pasar.
Berita
-
Sikat Asal Motor DC dan Fondasi Fisik Itu Sikat Motor DC adalah pionir dalam mengubah energi listrik menjadi gerak mekanis, dan sejarahnya terkait erat dengan k...
READ MORE -
Siapa yang Masih Menggunakan Motor DC Brushed Saat Ini? Motor DC yang disikat pada peralatan kecil Meskipun adopsi teknologi motor brushless semakin meningkat, peralat...
READ MORE -
Aplikasi Sikat Motor DC di Elektronik Konsumen dan Perangkat Cerdas Sikat Peran Motor DC dalam Desain Elektronik Konsumen Sikat Motor DC memainkan peran p...
READ MORE
 Rumah
Tentang kami


Hak Cipta © Yuyao Hongyang Micromotor Co., Ltd. Semua hak dilindungi undang-undang.