Bahasa



Cara Kerja Motor DC Brushed: Suku Cadang, Prinsip & Kegunaan
 2026.04.01
 Berita Industri
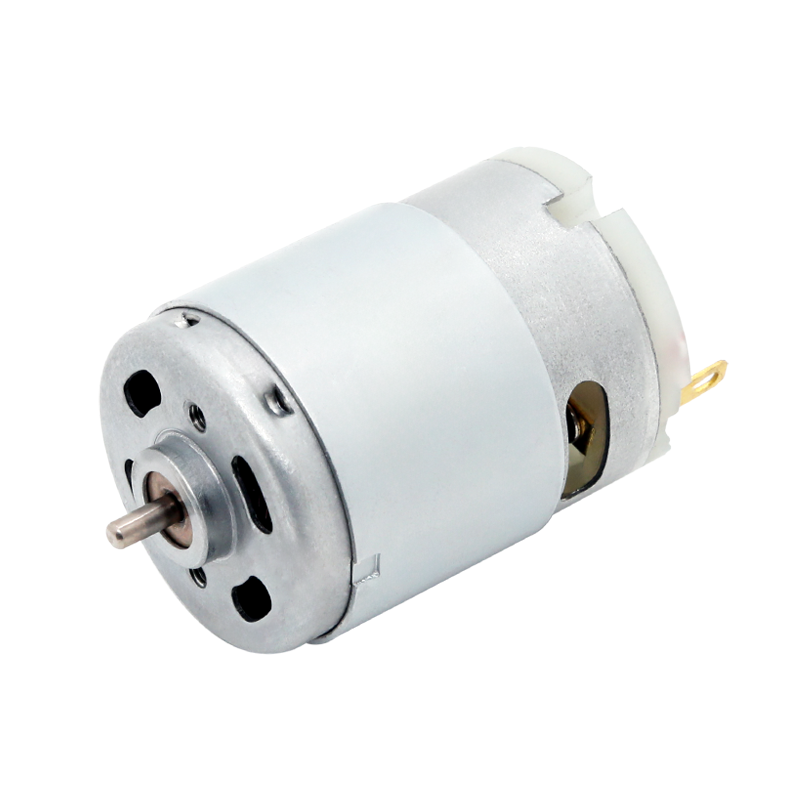
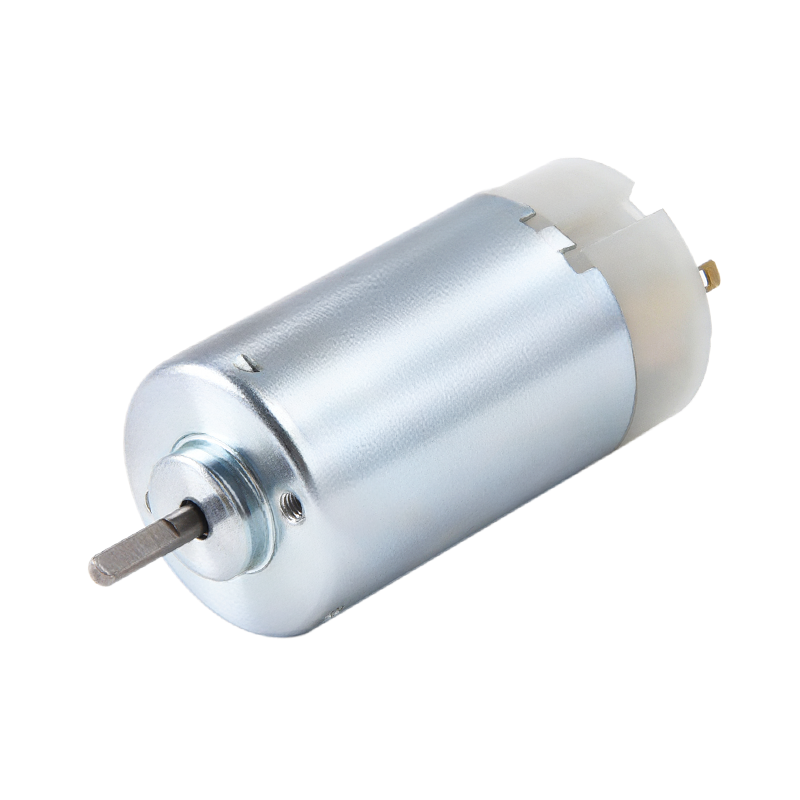
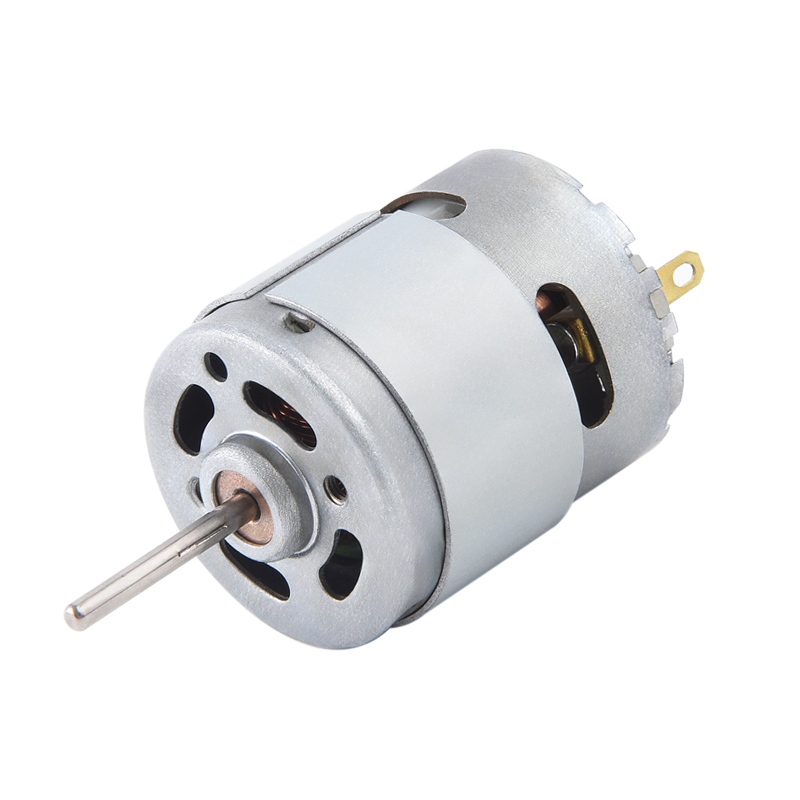
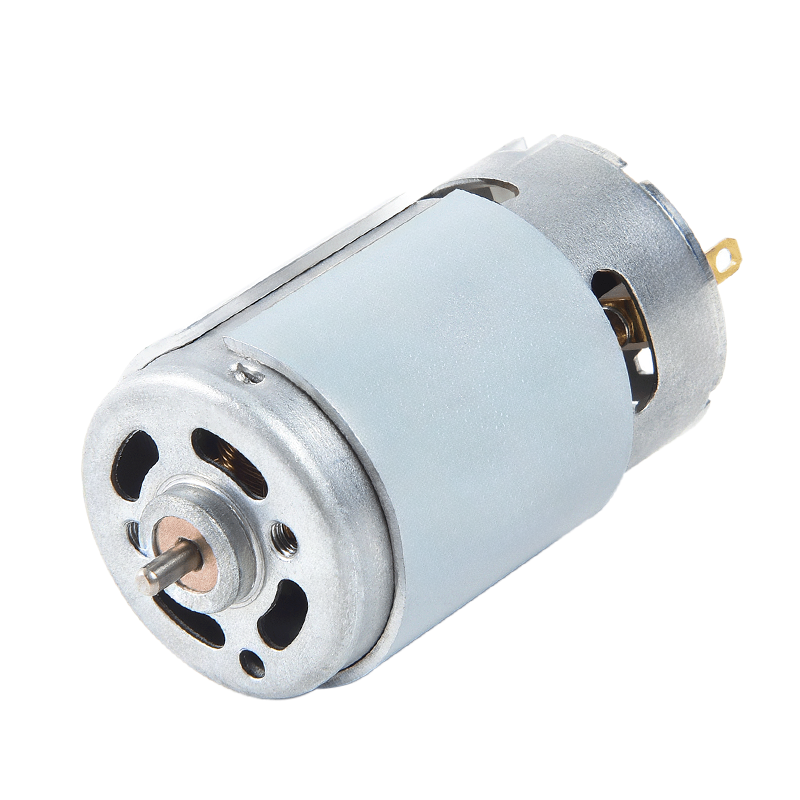
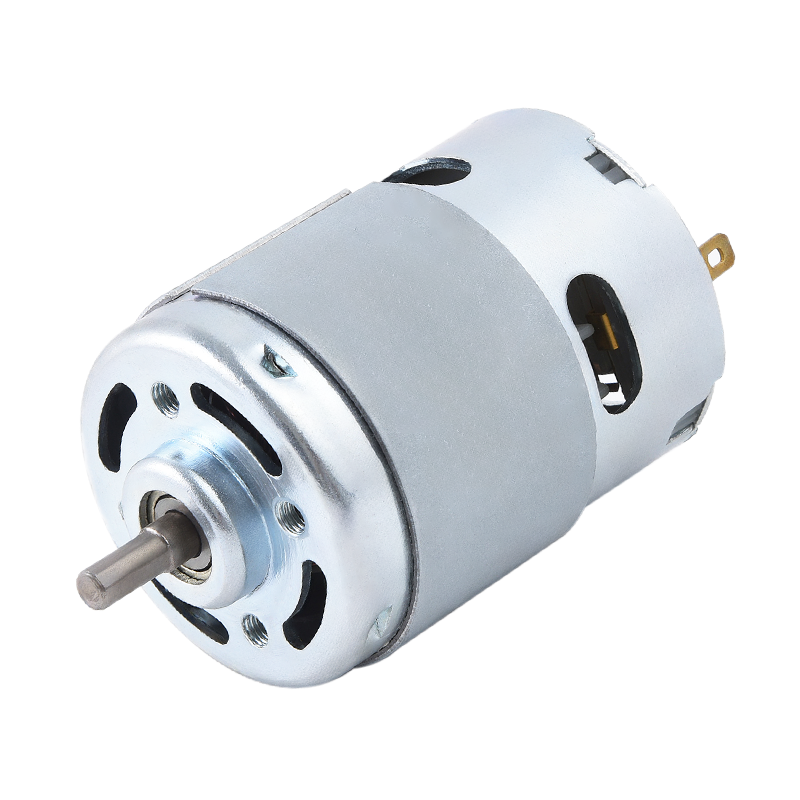
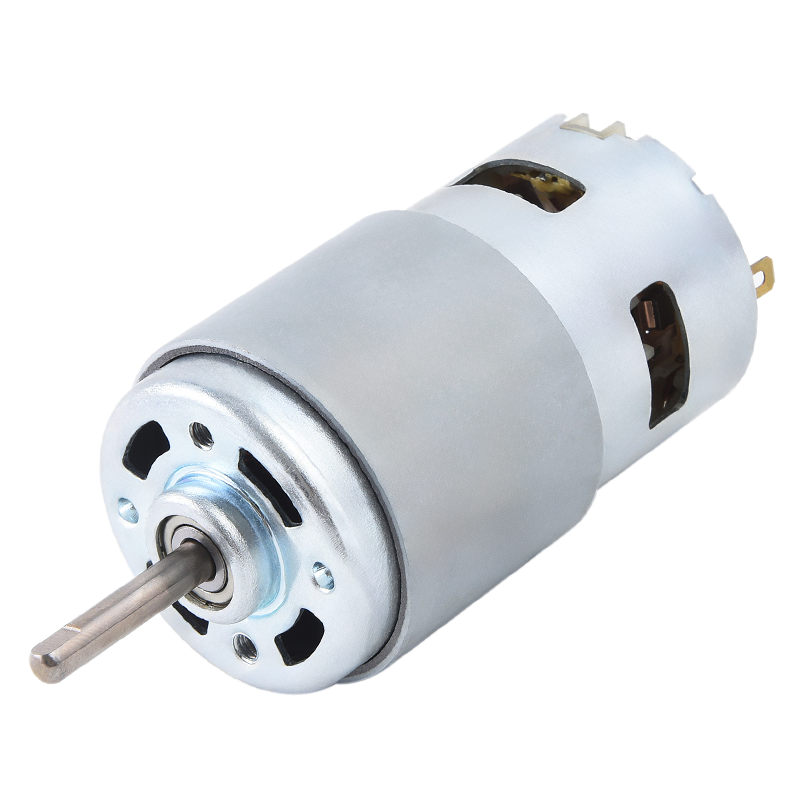
A motor DC yang disikat mengubah energi listrik menjadi rotasi mekanis dengan mengalirkan arus searah melalui kumparan berputar di dalam medan magnet — interaksi antara gaya elektromagnetik dan medan magnet tetap menghasilkan torsi yang memutar poros. "Sikat" dalam namanya mengacu pada kontak karbon atau grafit yang menjaga sambungan listrik ke kumparan yang berputar melalui komutator, secara terus menerus mengubah arah arus untuk mempertahankan rotasi. Motor listrik DC yang disikat adalah salah satu jenis motor tertua dan paling banyak digunakan dalam sejarah, menggerakkan segala hal mulai dari sikat gigi elektrik dan perkakas listrik hingga aksesori otomotif dan aktuator industri.
Komponen Inti Motor Listrik DC Brushed
Setiap motor DC yang disikat — apa pun ukuran atau aplikasinya — berisi bagian dasar yang sama yang bekerja bersama. Memahami setiap komponen menjelaskan mengapa motor berperilaku seperti itu dalam kondisi pengoperasian yang berbeda.
Stator (Magnet Medan)
Stator adalah selubung luar motor yang tidak bergerak. Ini berisi magnet permanen (pada motor kecil) atau kumparan medan luka (pada motor besar) yang menciptakan medan magnet tetap yang melaluinya rotor berputar. Stator magnet permanen digunakan pada motor hingga kasar 2kW ; stator medan luka muncul di motor dari tenaga kuda pecahan hingga ratusan kilowatt di mana kekuatan medan harus disesuaikan.
Rotor (angker)
Rotor — juga disebut jangkar — adalah komponen yang berputar. Ini terdiri dari luka inti besi laminasi dengan beberapa gulungan kawat tembaga. Laminasi mengurangi kerugian arus eddy hingga 60–70% dibandingkan dengan inti besi padat. Kumparan dihubungkan ke segmen komutator pada interval tertentu yang ditentukan oleh pola belitan. Ketika arus melewati kumparan jangkar, kumparan tersebut menjadi elektromagnet yang bereaksi melawan medan stator, menghasilkan gaya rotasi.
Komutator
Komutator adalah rakitan silinder dari segmen tembaga yang dipasang pada poros rotor dan diisolasi satu sama lain dengan strip mika. Setiap segmen terhubung ke kumparan jangkar tertentu. Saat rotor berputar, segmen yang berbeda bersentuhan dengan sikat, secara otomatis membalikkan arah arus melalui kumparan aktif — sebuah proses yang disebut pergantian. Tanpa pergantian, rotor akan terhenti setelah setengah putaran karena gaya magnet berbalik arah. Komutator motor kecil yang khas memiliki 3 hingga 12 segmen ; motor industri besar mungkin memiliki lebih dari 100.
kuas
kuas are stationary conductive blocks — usually made from carbon, graphite, or a carbon-copper composite — that press against the commutator surface with controlled spring force (typically Tekanan kontak 15–30 kPa ). Mereka membawa arus dari sirkuit eksternal ke komutator yang berputar. Karbon adalah bahan yang disukai karena dapat melumasi sendiri, menghantarkan listrik, dan cukup lunak untuk dipakai sebelum merusak permukaan komutator. Kehidupan sikat berkisar dari 500 jam pada motor arus tinggi hingga lebih dari 5.000 jam dalam aplikasi yang memuat ringan.
Bantalan dan Lonceng Akhir
Poros rotor ditopang di setiap ujungnya dengan bantalan bola atau selongsong yang ditempatkan di bel ujung (penutup ujung). Ini menjaga celah udara yang tepat – biasanya 0,5 mm hingga 2 mm — antara rotor dan stator yang penting untuk efisiensi magnetik. Celah udara harus seragam; variasi bahkan 0,1 mm dapat menyebabkan getaran, torsi tidak merata, dan keausan dini.
Cara Kerja Motor DC yang Disikat: Langkah-demi-Langkah
Urutan pengoperasian motor listrik DC yang disikat mengikuti prinsip elektromagnetik yang ditemukan oleh Michael Faraday dan André-Marie Ampère pada awal abad ke-19. Inilah yang terjadi mulai dari penyalaan hingga putaran stabil:
- Tegangan DC diterapkan ke terminal sikat. Arus mengalir dari sikat positif, melalui segmen komutator yang bersentuhan dengannya, masuk ke kumparan jangkar, dan kembali keluar melalui sikat negatif.
- Kumparan pembawa arus menghasilkan medan magnet mengelilingi dirinya menurut aturan tangan kanan — kumparan menjadi elektromagnet dengan kutub utara dan selatan.
- Gaya Lorentz bekerja pada kumparan — interaksi antara medan magnet jangkar dan medan tetap stator menghasilkan gaya (F = BIL, di mana B adalah kuat medan, I adalah arus, dan L adalah panjang konduktor) yang mendorong kumparan ke samping, sehingga menghasilkan torsi.
- Rotor mulai berputar saat gaya mengubahnya menuju keselarasan magnetis. Jika arus tetap pada arahnya, putaran akan berhenti pada posisi sejajar.
- Komutator mengalihkan arus — saat kumparan mencapai kesejajaran (titik torsi nol), sikat bersilangan dari satu segmen komutator ke segmen komutator berikutnya, membalikkan arah arus dalam kumparan. Kutub kumparan terbalik, dan siklus gaya tolak-menolak dimulai kembali.
- Rotasi terus menerus dipertahankan karena komutator terus membalikkan arus di setiap kumparan saat melewati posisi netral, memastikan torsi selalu bekerja dalam arah putaran yang sama.
Dengan beberapa kumparan jangkar – motor umumnya memiliki 9 hingga 24 kumparan – riak torsi diminimalkan, menghasilkan keluaran yang halus dan hampir konstan. Semakin banyak kumparan yang ada, semakin halus kurva torsinya.
Back-EMF: Pengatur Kecepatan Bawaan Motor
Saat jangkar berputar di dalam medan magnet, ia bertindak secara bersamaan sebagai generator — kumparan yang berputar memotong garis-garis medan magnet dan menghasilkan tegangan yang berlawanan dengan tegangan suplai yang diberikan. Ini disebut gaya gerak listrik balik (back-EMF), dan ini penting untuk memahami perilaku motor DC sikat.
Persamaan yang mengaturnya adalah: V = E_kembali I × R , dimana V adalah tegangan suplai, E_back adalah EMF balik, I adalah arus jangkar, dan R adalah resistansi jangkar. Saat startup, EMF balik adalah nol, sehingga arus — dan torsi — berada pada maksimum. Sebuah motor 12V dengan resistansi jangkar 1Ω ditarik 12 ampere saat startup . Ketika kecepatan meningkat, EMF balik meningkat dan membatasi arus. Pada kecepatan tetap tanpa beban, EMF balik hampir sama dengan tegangan suplai dan arus turun hingga cukup untuk mengatasi kerugian gesekan.
Perilaku pengaturan mandiri ini berarti bahwa jika beban bertambah dan motor melambat, EMF balik turun, arus naik secara otomatis, dan torsi meningkat sebagai kompensasinya — semuanya tanpa sirkuit kontrol eksternal. Ini adalah salah satu keuntungan paling praktis dari motor DC sikat.
Jenis Motor DC Brushed dan Perbedaannya
Motor listrik DC brushed diklasifikasikan berdasarkan bagaimana belitan medannya (kumparan stator) dihubungkan relatif terhadap jangkar. Setiap konfigurasi menghasilkan hubungan kecepatan-torsi yang sangat berbeda.
| Tipe Motor | Koneksi Lapangan | Regulasi Kecepatan | Mulai Torsi | Penggunaan Khas |
|---|---|---|---|---|
| Magnet Permanen (PMDC) | Tidak ada belitan medan; magnet tetap | Bagus (torsi kecepatan linier) | Sedang | Mainan, otomotif, peralatan kecil |
| Seri Luka | Bidang seri dengan jangkar | Buruk (kecepatan sangat bervariasi tergantung beban) | Sangat tinggi | Derek, traksi, starter |
| Luka Shunt | Medan sejajar dengan jangkar | Luar biasa (kecepatan mendekati konstan) | Sedang | Mesin bubut, pompa, kipas angin |
| Luka Majemuk | Baik belitan seri maupun shunt | Baik (karakteristik seimbang) | Tinggi | Lift, kompresor, mesin press |
Motor Luka Seri: Torsi Awal Maksimum
Pada motor DC seri lilitan, belitan medan membawa arus jangkar penuh. Pada saat start, kuat medan dan arus jangkar berada pada titik maksimum secara bersamaan, sehingga menghasilkan torsi start 3 hingga 5 kali lebih tinggi daripada torsi terukur. Inilah sebabnya mengapa motor seri menggerakkan lokomotif diesel dan trem listrik awal. Bahaya kritis: dalam kondisi tanpa beban, arus medan turun dan motor dapat berakselerasi hingga kecepatan yang merusak — motor lilitan seri harus selalu beroperasi di bawah beban.
Motor Luka Shunt: Kecepatan Hampir Konstan
Pada motor lilitan shunt, belitan medan dihubungkan langsung melintasi tegangan suplai dan menarik arus konstan tanpa memperhatikan beban jangkar. Kekuatan medan hampir tetap, sehingga kecepatan tetap hampir konstan dari tanpa beban hingga beban penuh — biasanya bervariasi kurang dari 5–10% di seluruh rentang operasi. Hal ini membuat motor shunt ideal untuk peralatan mesin yang kecepatan spindelnya harus tetap stabil.
Metode Kontrol Kecepatan untuk Motor DC Sikat
Salah satu keuntungan praktis yang paling signifikan dari motor DC brushed adalah betapa mudahnya mengontrol kecepatannya. Tidak seperti motor induksi AC yang memerlukan penggerak frekuensi variabel, motor DC sikat merespons manipulasi tegangan dan arus secara langsung.
Kontrol Tegangan (PWM)
Modulasi Lebar Pulsa (PWM) adalah metode kontrol kecepatan yang paling efisien. Pengontrol PWM dengan cepat menghidupkan dan mematikan tegangan suplai — pada frekuensi yang biasanya antara keduanya 1kHz dan 20kHz — memvariasikan siklus kerja untuk menyesuaikan tegangan rata-rata yang dikirim ke motor. Pada siklus kerja 50%, tegangan rata-rata adalah setengah dari pasokan; sebesar 75%, tiga perempat. Induktansi motor menghaluskan arus yang berdenyut menjadi aliran yang hampir terus menerus. Pengontrol PWM mencapai efisiensi 90–97%. , dibandingkan dengan 60–80% untuk pembagi tegangan resistif.
Kontrol Resistensi Angker
Menambahkan resistansi secara seri dengan jangkar akan mengurangi tegangan yang melewatinya, sehingga menurunkan kecepatan. Metode ini sederhana dan murah namun membuang energi karena panas melintasi resistor — efisiensi turun secara proporsional dengan penurunan kecepatan. Hal ini terutama digunakan untuk aplikasi berbiaya rendah dan tugas terputus-putus di mana kontrol kecepatan yang baik tidak diperlukan.
Pelemahan Lapangan (Di Atas Kecepatan Dasar)
Pada motor medan luka, penurunan arus medan melemahkan medan magnet stator. Dengan lebih sedikit perlawanan dari EMF belakang, motor berakselerasi melebihi kecepatan dasar yang ditetapkan — sebuah teknik yang disebut pelemahan medan. Peningkatan kecepatan sebesar Kecepatan dasar 2× hingga 4× dapat dicapai, meskipun torsi menurun secara proporsional. Ini biasanya digunakan pada penggerak industri yang memerlukan rentang kecepatan lebar dengan keluaran daya konstan.
H-Bridge untuk Kontrol Reversibel
Membalikkan motor DC yang disikat hanya memerlukan pembalikan arah arus melalui jangkar. Sirkuit H-bridge — empat transistor switching yang disusun dalam konfigurasi H — menyelesaikan hal ini secara elektronik. Dikombinasikan dengan PWM, disediakan H-bridge kendali empat kuadran penuh : penggerak maju, penggerak mundur, pengereman regeneratif, dan pengereman dinamis. IC H-bridge seperti L298N atau DRV8833 adalah komponen standar dalam robotika dan sistem tertanam.
Karakteristik Kinerja: Torsi, Kecepatan, dan Efisiensi
Kurva kecepatan-torsi motor DC yang disikat adalah salah satu karakteristik praktisnya yang paling penting. Untuk motor DC magnet permanen, hubungan ini linier dan dapat diprediksi:
- Kecepatan tanpa beban (ω₀): Kecepatan maksimum ketika poros keluaran membawa beban nol; back-EMF hampir sama dengan tegangan suplai; arusnya minimal
- Torsi terhenti (T_stall): Torsi maksimum pada kecepatan nol; terjadi ketika poros ditahan dalam keadaan stasioner; arus sama dengan V/R (semaksimal mungkin); bisa jadi Torsi kontinyu terukur 5–10×
- Nilai titik operasi: Kecepatan dan torsi yang ditentukan pabrikan di mana efisiensi dioptimalkan, biasanya pada 70–80% kecepatan tanpa beban
- Efisiensi puncak: Motor DC yang disikat biasanya mencapai efisiensi 75–85%. pada titik operasi pengenalnya; jenis magnet permanen berkinerja menuju ujung yang lebih tinggi
Contoh nyata: motor PMDC 24V berkekuatan 100W dengan kecepatan tanpa beban 3.000 rpm dan torsi stall 0,5 Nm menghasilkan daya puncak pada sekitar 1.500 rpm dan 0,25 Nm, menggambar secara kasar 4,2 ampere dengan efisiensi 80%. .
| Kelas Kekuatan | Rentang Tegangan | Kecepatan Khas | Efisiensi Puncak | Aplikasi Umum |
|---|---|---|---|---|
| <10W (mikro) | 1,5–9V | 3.000–15.000 rpm | 50–65% | Mainan, hobi, kipas kecil |
| 10W–500W | 12–48V | 1.000–6.000 rpm | 70–83% | Perkakas listrik, robotika, otomotif |
| 500W–10kW | 48–300V | 500–3.000 rpm | 80–88% | Mesin industri, forklift |
| >10kW (besar) | 250–750V | 300–1.500 rpm | 85–92% | Pabrik penggilingan, penggerak traksi |
Dimana Motor DC Brushed Digunakan Saat Ini
Meskipun ada persaingan dengan motor induksi DC dan AC tanpa sikat, motor listrik DC sikat tetap dominan dalam aplikasi yang kesederhanaan, biaya rendah, atau torsi awal yang tinggi lebih besar daripada kelemahan perawatannya. Pasar motor DC brushed global dihargai sekitar $12 miliar pada tahun 2023 dan terus memainkan peran penting di berbagai industri.
Aplikasi Otomotif
- Motor starter: motor DC sikat luka seri yang menghasilkan torsi terhenti sebesar 100–300 Nm untuk menghidupkan mesin pembakaran dalam
- Pengatur jendela, pengatur kursi, motor kaca spion: motor PMDC tegangan rendah (12V, 10–30W)
- Motor wiper kaca depan: putaran shunt untuk kecepatan hampir konstan pada berbagai beban bilah
- Motor blower HVAC: biasanya 12V PMDC, 50–150W, dengan kontrol kecepatan resistif
Perkakas Listrik dan Produk Konsumen
- Bor dan obeng tanpa kabel: produksi motor PMDC 12–20V Torsi 30–80 Nm pada chuck melalui reduksi gearbox
- Gerinda sudut dan gergaji bundar: motor universal (suatu bentuk motor DC seri luka yang juga beroperasi pada AC) di 5.000–10.000 rpm
- Penyedot debu: motor universal dengan kecepatan 15.000–30.000 rpm untuk daya isap tinggi dari kemasan kecil
- Sikat gigi dan alat cukur elektrik: motor PMDC mini di bawah 1W yang beroperasi pada 3–6V
Aplikasi Industri dan Robotika
- Penggerak konveyor dan aktuator yang memerlukan kontrol PWM dan pembalikan sederhana
- Sambungan robotik dalam platform pendidikan dan tingkat awal di mana biaya dan kemampuan pengendalian lebih penting daripada efisiensi
- Sistem servo dengan umpan balik encoder untuk kontrol posisi yang tepat di CNC dan perangkat medis
- Penggerak pabrik bergulir dan kerekan derek di mana motor seri menghasilkan torsi awal yang besar
Motor DC Brushed vs Motor DC Brushless: Perbedaan Utama
Motor DC tanpa sikat (BLDC) menggunakan pergantian elektronik melalui pengontrol daripada sikat fisik dan komutator. Kedua jenis motor ini ditenagai oleh DC dan memiliki prinsip elektromagnetik yang serupa, namun trade-off praktisnya berbeda secara substansial.
| Faktor | Motor DC yang disikat | Motor DC tanpa sikat |
|---|---|---|
| Pergantian | Mekanik (sikat komutator) | Elektronik (sensor pengontrol) |
| Efisiensi | 75–88% | 85–95% |
| Pemeliharaan | Diperlukan penggantian sikat secara teratur | Hampir bebas perawatan |
| Biaya (khusus motor) | Rendah | Tinggier (30–100% more) |
| Diperlukan pengontrol | Opsional (resistif sederhana atau PWM) | Wajib (driver ESC atau BLDC) |
| Umur | 500–5.000 jam (terbatas) | 10.000–50.000 jam |
| Kebisingan dan EMI | Tinggier (brush arcing generates EMI) | Rendaher |
| Kesederhanaan kontrol kecepatan | Sangat sederhana (penyesuaian tegangan) | Kompleks (membutuhkan firmware/sensor) |
Putusannya: pilih motor DC yang disikat kapan biaya awal yang rendah, kontrol sederhana, dan torsi awal yang tinggi adalah prioritas. Pilih BLDC ketika aplikasi menuntut masa pakai yang lama, efisiensi tinggi, atau pengoperasian di lingkungan yang tertutup dan sensitif terhadap percikan api.
Mode Kegagalan Umum dan Cara Memperpanjang Umur Motor DC Sikat
Memahami mode kegagalan membantu para insinyur dan teknisi mencegah downtime yang mahal. Motor listrik DC yang disikat memiliki pola keausan yang terdokumentasi dengan baik dan dapat diprediksi dan dikelola dengan perawatan yang tepat.
Keausan Sikat
kuas wear at a rate of approximately 0,01–0,05 mm per jam operasi tergantung pada kepadatan arus, kecepatan, dan tekanan pegas. Ketika sikat aus di bawah panjang minimumnya (biasanya 25–30% dari panjang aslinya), tekanan kontak turun, busur api meningkat, dan kerusakan komutator semakin cepat. Periksa sikat pada setiap interval perawatan terjadwal dan ganti sikat sebelum mencapai panjang minimum — penggantian sikat membutuhkan biaya yang lebih sedikit dibandingkan penggantian komutator yang rusak.
Komutator Damage
Busur api yang berlebihan — disebabkan oleh sikat yang aus, kontaminasi, atau arus berlebih — mengikis tembaga komutator dan membuat permukaan berlubang. Komutator yang berlubang meningkatkan getaran, menyebabkan keausan sikat tidak merata, dan mengurangi efisiensi. Lubang kecil dapat diperbaiki dengan mengerjakan komutator pada mesin bubut dan memotong insulasi mika hingga 0,5–1,0 mm di bawah permukaan tembaga. Kerusakan parah memerlukan penggantian komutator atau pemutaran ulang motor.
Kegagalan Belitan Angker
Panas berlebih akibat arus berlebih yang terus-menerus (beroperasi di atas arus pengenal untuk waktu yang lama) menurunkan insulasi belitan. Insulasi Kelas B (standar) diberi peringkat Suhu belitan maksimum 130°C ; Kelas F hingga 155°C; Kelas H hingga 180°C. Setiap 10°C di atas suhu terukur kira-kira mengurangi separuh masa pakai insulasi. Gunakan motor dengan peringkat termal yang memadai untuk siklus kerja dan pasang perlindungan termal (termistor PTC atau sakelar bimetalik) dalam aplikasi kritis.
Tip Praktis Perpanjangan Hidup
- Jangan sekali-kali mengoperasikan motor yang disikat dalam keadaan mati selama lebih dari beberapa detik — arus listrik mati Arus pengenal 5–10× dan menghasilkan panas yang ekstrim
- Jaga tekanan pegas sikat dalam kisaran yang ditentukan pabrikan — terlalu ringan menyebabkan timbulnya busur api; terlalu berat mempercepat keausan mekanis
- Jalankan motor melalui periode "bedding-in" dengan beban ringan selama 10-20 jam pertama sehingga sikat menyesuaikan dengan profil permukaan komutator
- Jaga motor tetap bersih dan kering — debu karbon dari keausan sikat bersifat konduktif dan dapat menyebabkan korsleting jika dibiarkan menumpuk di dalam wadahnya
- Tambahkan kapasitor snubber (biasanya keramik 0,1µF ) melintasi terminal sikat untuk menekan EMI yang disebabkan oleh busur api di lingkungan elektronik yang sensitif
Berita
-
Sikat Asal Motor DC dan Fondasi Fisik Itu Sikat Motor DC adalah pionir dalam mengubah energi listrik menjadi gerak mekanis, dan sejarahnya terkait erat dengan k...
BACA SELENGKAPNYA -
Siapa yang Masih Menggunakan Motor DC Brushed Saat Ini? Motor DC yang disikat pada peralatan kecil Meskipun adopsi teknologi motor brushless semakin meningkat, peralat...
BACA SELENGKAPNYA -
Aplikasi Sikat Motor DC di Elektronik Konsumen dan Perangkat Cerdas Sikat Peran Motor DC dalam Desain Elektronik Konsumen Sikat Motor DC memainkan peran p...
BACA SELENGKAPNYA
 Rumah
Tentang kami


Hak Cipta © Yuyao Hongyang Micromotor Co., Ltd. Semua hak dilindungi undang-undang.