Eng


 Rumah / Berita / Berita Industri / Bagaimana Cara Kerja Motor DC Tanpa Sikat? Penjelasan Jelas untuk Insinyur dan Pembeli
Bagaimana Cara Kerja Motor DC Tanpa Sikat? Penjelasan Jelas untuk Insinyur dan Pembeli
 2026.09.16
 Berita Industri
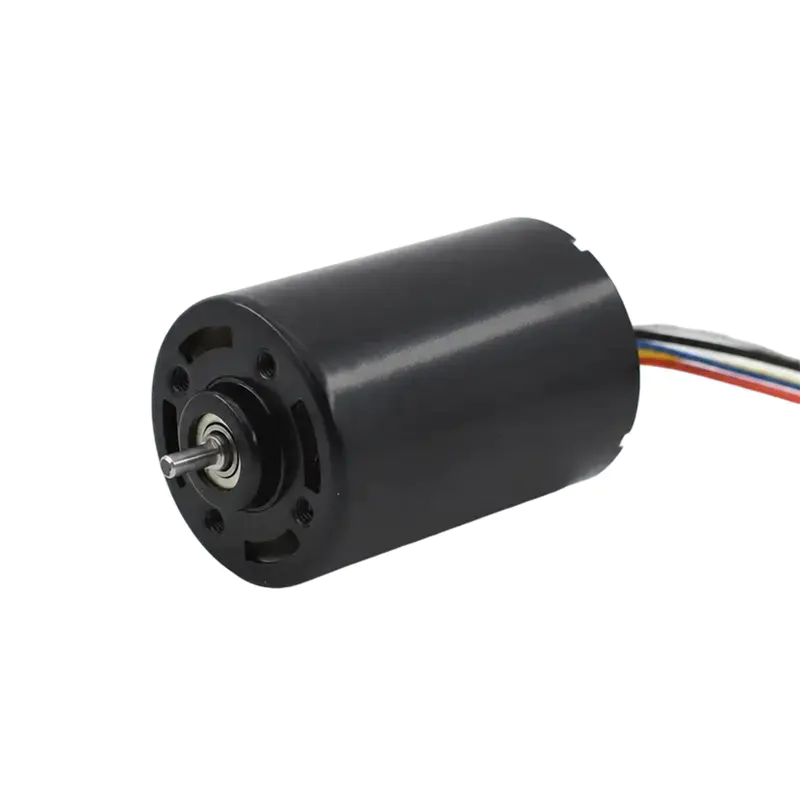
Saat Anda melihat drone melayang dengan mantap atau perkakas listrik menghasilkan torsi yang konsisten tanpa percikan sikat yang biasa, Anda sedang menyaksikan motor DC tanpa sikat (BLDC) sedang bekerja. Tidak seperti pendahulunya yang disikat, motor BLDC sepenuhnya menghilangkan sikat fisik dan komutator. Sebaliknya, pengontrol elektronik mengarahkan arus ke belitan stasioner dalam urutan yang tepat, menyebabkan magnet permanen pada rotor berputar. Hasilnya: efisiensi lebih tinggi, masa operasional lebih lama, kebisingan lebih rendah, dan gangguan listrik hampir nol. Artikel ini menjelaskan dengan tepat bagaimana hal ini terjadi, mengapa hal ini penting bagi produk Anda, dan apa yang harus diperhatikan saat memilih motor BLDC.
Prinsip Inti: Pergantian Elektronik Menggantikan Kuas
Perbedaan mendasarnya terletak pada cara peralihan medan magnet. Pada motor DC yang disikat, sikat mekanis menghubungi komutator yang berputar untuk membalik polaritas belitan rotor. Hal ini menciptakan gesekan, busur listrik, dan serpihan seiring waktu. Pada motor BLDC, belitan ditempatkan pada stator (bagian yang diam), dan rotor membawa magnet permanen. Pengontrol — sering disebut pengontrol kecepatan elektronik (ESC) — memberi energi pada kumparan stator secara berurutan, menghasilkan medan magnet berputar yang dikejar oleh magnet rotor. Karena tidak diperlukan kontak fisik untuk pergantian, keausan berkurang drastis.
Komponen Utama
- Rotor : Berisi magnet permanen (biasanya neodymium atau ferit) yang disusun berpasangan.
- stator : Rumah gulungan tembaga disusun dalam slot, biasanya dalam konfigurasi tiga fase (bintang atau delta).
- Pengendali (ESC) : Papan sirkuit dengan MOSFET daya yang mengalihkan arus DC ke belitan yang sesuai berdasarkan umpan balik posisi rotor.
Pengontrol perlu mengetahui posisi rotor setiap saat agar dapat menentukan waktu peralihan dengan benar. Umpan balik ini berasal dari sensor efek Hall yang tertanam di stator atau deteksi tanpa sensor menggunakan gaya gerak listrik balik (EMF belakang). Kontrol tanpa sensor umum terjadi pada aplikasi yang sensitif terhadap biaya dan kecepatan tinggi, sedangkan kontrol berbasis sensor menawarkan start yang lebih mulus dan torsi kecepatan rendah yang lebih baik.
Cara Kerja Pengontrol: Otak di Balik Gerakan
Mari kita telusuri satu revolusi kelistrikan pada motor BLDC tiga fase. Pengontrol memberi energi pada dua dari tiga fase sekaligus, membiarkan fase ketiga mengambang. Misalnya Fase A positif, Fase B negatif, dan Fase C mati. Medan magnet yang dihasilkan menarik rotor agar sejajar. Saat rotor mencapai posisi itu, pengontrol beralih: Fase A positif, Fase C negatif, Fase B mati. Proses ini berulang enam kali per siklus listrik (pergantian enam langkah), menghasilkan rotasi terus menerus.
Frekuensi peralihan menentukan kecepatan motor. ESC menyesuaikan siklus kerja sinyal modulasi lebar pulsa (PWM) untuk mengatur tegangan rata-rata dan kecepatan. Pengontrol berkualitas tinggi juga menerapkan algoritme canggih seperti kontrol berorientasi lapangan (FOC) untuk meminimalkan riak torsi dan meningkatkan efisiensi di seluruh rentang kecepatan.
Mengapa BLDC Mengungguli Motor Brushed
Memahami “mengapa” membantu Anda memutuskan apakah motor BLDC adalah pilihan yang tepat untuk aplikasi Anda. Keuntungan paling penting dirangkum di bawah ini.
| Parameter | Motor DC yang disikat | Motor DC tanpa sikat |
|---|---|---|
| Efisiensi | 75–80% tipikal | 85–90% atau lebih tinggi |
| Hidup (jam bebas perawatan) | 1.000–3.000 (keausan sikat) | 10.000–20.000 (tanpa kuas) |
| Kebisingan/percikan listrik | Signifikan | Tidak ada |
| Rasio torsi terhadap berat | Sedang | Lebih tinggi (magnet pada rotor) |
| Rentang kendali kecepatan | Terbatas | Lebar, dengan kontrol elektronik yang presisi |
| Pembuangan panas | Rotor memanas (sulit didinginkan) | stator heats (easy to cool) |
Keunggulan ini diterjemahkan ke dalam manfaat nyata: interval servis yang lebih lama, kebutuhan baterai yang lebih kecil untuk waktu pengoperasian yang sama, dan pengoperasian yang lebih senyap — penting untuk peralatan rumah tangga dan alat tanpa kabel.
Topologi Umum: Pelari vs Berlari lebih cepat
Motor BLDC hadir dalam dua konfigurasi fisik utama, masing-masing cocok untuk beban berbeda.
- Inrunner : Rotor berputar di dalam stator stasioner. Desain ini menawarkan kecepatan tinggi dan torsi rendah, ideal untuk perkakas listrik, pompa, dan peralatan otomatis .
- Outrunner : Rotor (dengan magnet) berputar mengelilingi bagian luar stator. Ini memberikan torsi tinggi pada kecepatan rendah, cocok untuk aplikasi penggerak langsung seperti drone, kipas listrik, dan roda robot.
Untuk aplikasi seperti drone, yang mengutamakan bobot dan kepadatan daya, motor BLDC yang lebih cepat adalah pilihan standarnya. Kami memberikan rasio torsi-terhadap-berat yang tinggi yang diperlukan untuk penerbangan yang stabil dan kontrol responsif dalam platform multirotor. Gulungan khusus dan nilai magnet dapat disesuaikan dengan kebutuhan voltase dan daya dorong spesifik Anda.
Pertimbangan Praktis untuk Sumber Motor BLDC
Saat mengintegrasikan motor BLDC ke produk Anda, Anda akan mengevaluasi parameter seperti peringkat KV (RPM per volt), arus kontinu dan puncak, serta dimensi fisik. Tidak adanya sikat tidak berarti tidak ada perawatan — bantalan masih memerlukan penyegelan dan pelumasan tergantung pada lingkungan. Perhatikan juga bahwa pengontrol adalah komponen terpisah; mencocokkan induktansi dan resistansi motor dengan frekuensi peralihan ESC sangat penting untuk efisiensi dan manajemen termal.
Peralihan global dari penggunaan sikat ke tanpa sikat semakin cepat terjadi di berbagai industri, seperti yang disoroti dalam analisis industri ini . Produsen menyadari bahwa biaya awal yang lebih tinggi untuk motor BLDC diimbangi dengan biaya masa pakai yang lebih rendah dan peningkatan kinerja.
Kesimpulan: Pilih Motor yang Tepat untuk Aplikasi Anda
Motor DC tanpa sikat bekerja dengan menggantikan pergantian mekanis dengan kontrol elektronik, memberi Anda efisiensi lebih tinggi, masa pakai lebih lama, dan fleksibilitas desain lebih besar. Baik Anda mengembangkan drone, perangkat medis, platform robotik, atau peralatan listrik, memahami prinsip pengoperasian akan membantu Anda menentukan topologi motor, belitan, dan kombinasi pengontrol yang benar. Dengan pengalaman lebih dari 30 tahun dalam miniatur motor DC, kami menawarkan solusi BLDC khusus — mulai dari prototipe hingga produksi volume tinggi — memastikan produk Anda mendapatkan gerakan yang andal dan efisien yang dibutuhkan.
Berita
-
Sikat Asal Motor DC dan Fondasi Fisik Itu Sikat Motor DC adalah pionir dalam mengubah energi listrik menjadi gerak mekanis, dan sejarahnya terkait erat dengan k...
READ MORE -
Siapa yang Masih Menggunakan Motor DC Brushed Saat Ini? Motor DC yang disikat pada peralatan kecil Meskipun adopsi teknologi motor brushless semakin meningkat, peralat...
READ MORE -
Aplikasi Sikat Motor DC di Elektronik Konsumen dan Perangkat Cerdas Sikat Peran Motor DC dalam Desain Elektronik Konsumen Sikat Motor DC memainkan peran p...
READ MORE
 Rumah
Tentang kami


Hak Cipta © Yuyao Hongyang Micromotor Co., Ltd. Semua hak dilindungi undang-undang.