Eng



Metode Pengendalian Kecepatan Motor DC
 2026.06.16
 Berita Industri
Kontrol kecepatan adalah salah satu karakteristik kinerja terpenting dari a motor DC , dan ini merupakan alasan utama mengapa motor DC tetap banyak digunakan dalam aplikasi yang menuntut gerakan yang presisi, dapat disesuaikan, dan responsif. Tidak seperti motor AC, yang kecepatannya terkait erat dengan frekuensi catu daya, kecepatan motor DC dapat diatur dengan lancar dan ekonomis melalui beberapa metode yang sudah ada. Memahami metode ini memungkinkan para insinyur dan perancang produk memilih pendekatan yang paling sesuai untuk aplikasi tertentu, menyeimbangkan faktor-faktor seperti biaya, efisiensi, kebutuhan torsi, dan kompleksitas kontrol.
Kecepatan motor DC diatur oleh hubungan antara tegangan jangkar, gaya gerak listrik balik, tahanan jangkar, dan fluks magnet yang dihasilkan oleh medan. Dengan memanipulasi salah satu faktor ini, kecepatan putaran motor dapat ditingkatkan atau diturunkan. Dalam praktiknya, hal ini dicapai terutama melalui tiga metode kontrol listrik, sedangkan metode keempat, pendekatan mekanis murni menggunakan peredam gearbox – yang sekarang menjadi metode utama dan penting dalam desain solusi motor – memberikan pengaturan kecepatan tanpa modifikasi apa pun pada sistem kelistrikan motor.
Kontrol Tegangan Angker
Kontrol tegangan jangkar adalah metode pengaturan kecepatan motor DC yang paling umum dan banyak diterapkan. Karena kecepatan motor kira-kira sebanding dengan tegangan yang diberikan pada belitan jangkar, peningkatan tegangan suplai menyebabkan motor berputar lebih cepat, sedangkan penurunan tegangan suplai akan memperlambat motor. Hubungan ini membuat kontrol tegangan jangkar menjadi cara yang intuitif dan sangat efektif untuk mencapai penyesuaian kecepatan yang mulus dan berkelanjutan.
Dalam aplikasi modern, tegangan jangkar biasanya diatur menggunakan modulasi lebar pulsa (PWM), di mana tegangan rata-rata yang dikirimkan ke motor divariasikan dengan menghidupkan dan mematikan pasokan secara cepat pada siklus kerja yang terkendali. Pendekatan ini menawarkan efisiensi yang sangat baik, respons yang cepat, dan rentang penyesuaian kecepatan yang luas, sekaligus menghasilkan panas yang relatif sedikit dibandingkan metode resistif. Kontrol tegangan jangkar sangat cocok untuk aplikasi di bawah kecepatan pengenal motor, yang mempertahankan keluaran torsi yang relatif konstan pada rentang kecepatan yang dapat disesuaikan, menjadikannya pilihan yang lebih disukai untuk penggerak presisi, peralatan otomatis, dan perangkat bertenaga baterai.
Kontrol Fluks Lapangan
Untuk motor DC brushed, gaya gerak listrik balik ditentukan oleh fluks magnet dan kecepatan putaran. Tegangan jangkar adalah jumlah gaya gerak listrik balik dan jatuh tegangan pada belitan jangkar. Karena penurunan tegangan belitan sangat kecil pada pengoperasian biasa, tegangan jangkar kira-kira setara dengan gaya gerak listrik balik.
Ketika tegangan jangkar dan torsi beban dijaga konstan, kecepatan motor berbanding terbalik dengan fluks magnet. Pengurangan fluks magnet akan menurunkan kembali gaya gerak listrik, meningkatkan perbedaan tegangan rangkaian jangkar dan menaikkan arus jangkar. Arus yang lebih tinggi mengkompensasi hilangnya torsi akibat melemahnya fluks magnet dan mempertahankan torsi keluaran yang stabil. Akhirnya, motor berjalan lebih cepat dengan fluks magnet yang lebih kecil, dan lebih lambat dengan fluks magnet yang lebih besar.
Untuk motor DC dengan belitan medan, fluks magnet dapat diatur dengan memvariasikan arus medan. Sebuah resistor variabel yang dihubungkan secara seri dalam rangkaian daya kumparan medan memungkinkan pengaturan: mengurangi resistansi akan meningkatkan arus medan, memperkuat medan magnet, dan meningkatkan fluks magnet.
Motor DC magnet permanen tidak dilengkapi dengan belitan medan, dan medan magnetnya disuplai oleh magnet permanen. Untuk meningkatkan fluks magnet, dapat digunakan magnet dengan kinerja magnet yang lebih tinggi. Selain itu, cincin penahan magnet merupakan komponen permeabilitas magnet yang tinggi. Ini menahan fluks magnet menyimpang dari magnet dan mengoptimalkan sirkuit magnet internal. Memasang cincin penahan magnet mengurangi kehilangan magnet dan meningkatkan fluks magnet efektif untuk konversi energi elektromekanis.
Kontrol Resistensi Angker
Kontrol resistansi jangkar mencapai pengurangan kecepatan dengan memasukkan resistor variabel secara seri dengan rangkaian jangkar. Ketika resistansi meningkat, penurunan tegangan pada resistor meningkat, sehingga tegangan yang tersedia untuk menggerakkan motor menjadi lebih sedikit dan mengakibatkan kecepatan yang lebih rendah. Sebaliknya, mengurangi resistansi memungkinkan lebih banyak tegangan mencapai jangkar, meningkatkan kecepatan hingga nilai pengenal motor.
Meskipun metode ini sederhana, berbiaya rendah, dan mudah diterapkan, metode ini memiliki kelemahan yang signifikan. Sebagian besar energi masukan hilang sebagai panas dalam resistor, sehingga menghasilkan efisiensi keseluruhan yang lebih rendah, terutama pada kecepatan rendah. Selain itu, metode ini hanya memungkinkan pengurangan kecepatan di bawah kecepatan terukur dan memberikan kontrol yang relatif kasar dibandingkan metode elektronik. Akibatnya, kendali resistansi jangkar umumnya terbatas pada aplikasi daya rendah, sistem kendali dasar, atau situasi di mana penyesuaian kecepatan non-kritis sesekali sudah cukup dan solusi penggerak elektronik tidak dapat dibenarkan dari segi biaya.
Menambahkan Peredam Gearbox
Selain metode kontrol listrik yang dijelaskan di atas, kecepatan keluaran juga dapat diatur secara mekanis dengan menyambungkan motor DC ke peredam kotak roda gigi. Gearbox mengurangi kecepatan putaran yang dihasilkan oleh poros motor sekaligus meningkatkan torsi yang tersedia pada poros output secara proporsional, sesuai dengan rasio pengurangan gigi yang dipilih untuk aplikasi.
Pendekatan ini sangat berguna ketika suatu aplikasi memerlukan kecepatan keluaran yang tetap dan dapat diprediksi yang secara signifikan lebih rendah daripada rentang pengoperasian alami motor, atau ketika torsi tinggi pada kecepatan rendah diperlukan tanpa menimbulkan kebutuhan listrik yang berlebihan pada motor itu sendiri. Karena motor dapat terus beroperasi mendekati kecepatan optimal dan kisaran efisiensinya sementara gearbox menangani pengurangan kecepatan, kombinasi ini sering kali memberikan efisiensi dan daya tahan keseluruhan yang lebih baik daripada mengandalkan metode listrik saja untuk mencapai kecepatan output yang sangat rendah. Peredam gearbox banyak digunakan bersama dengan motor DC yang disikat pada robotika, otomasi industri, peralatan rumah tangga, dan aplikasi perkakas listrik, dan dapat dikombinasikan dengan salah satu metode kontrol kecepatan listrik di atas untuk penyesuaian lebih lanjut pada kecepatan keluaran akhir.
Kesimpulan
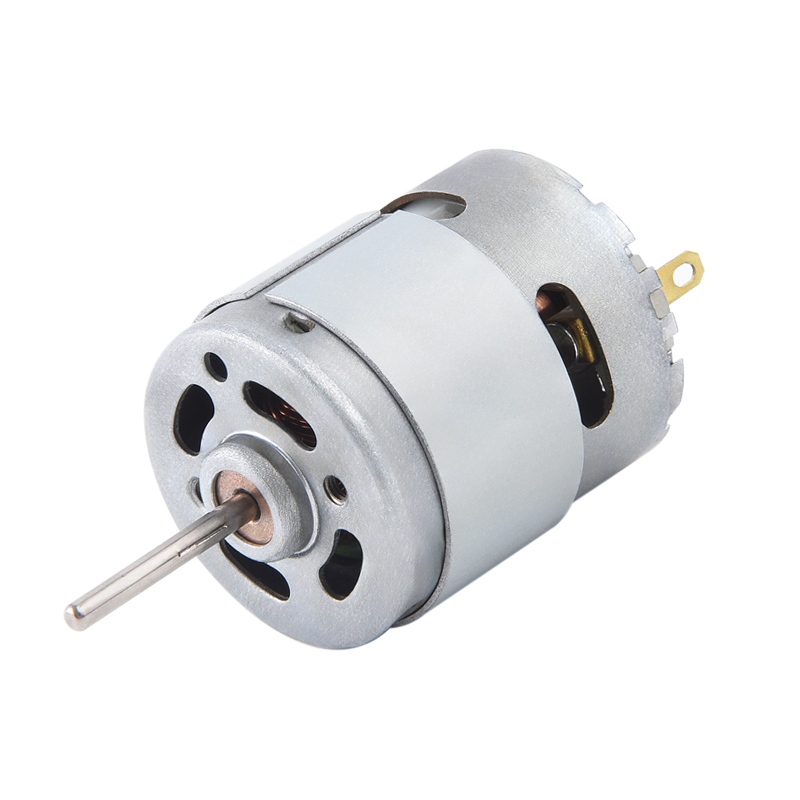
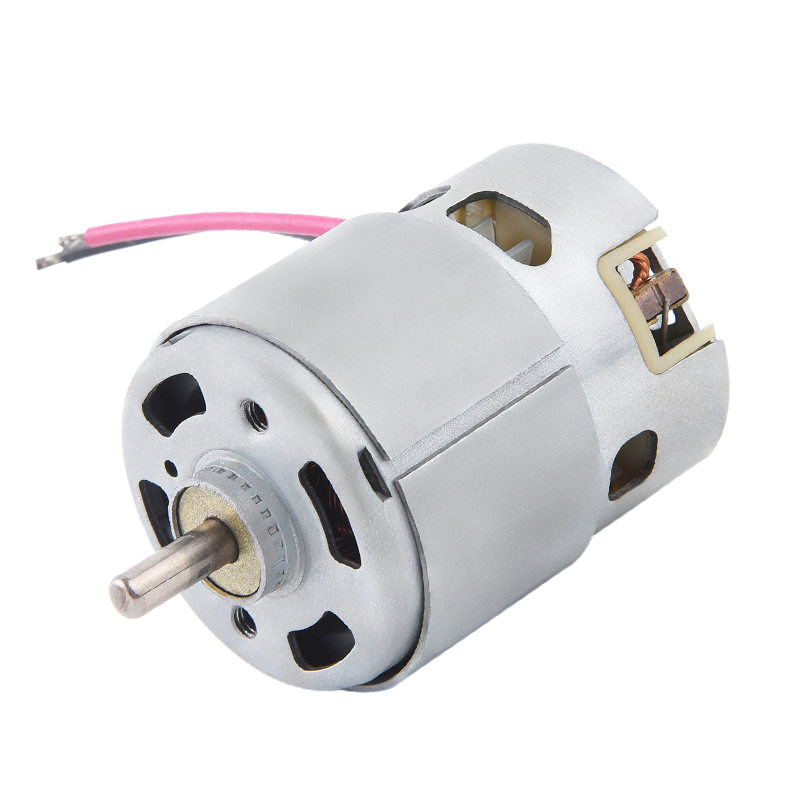
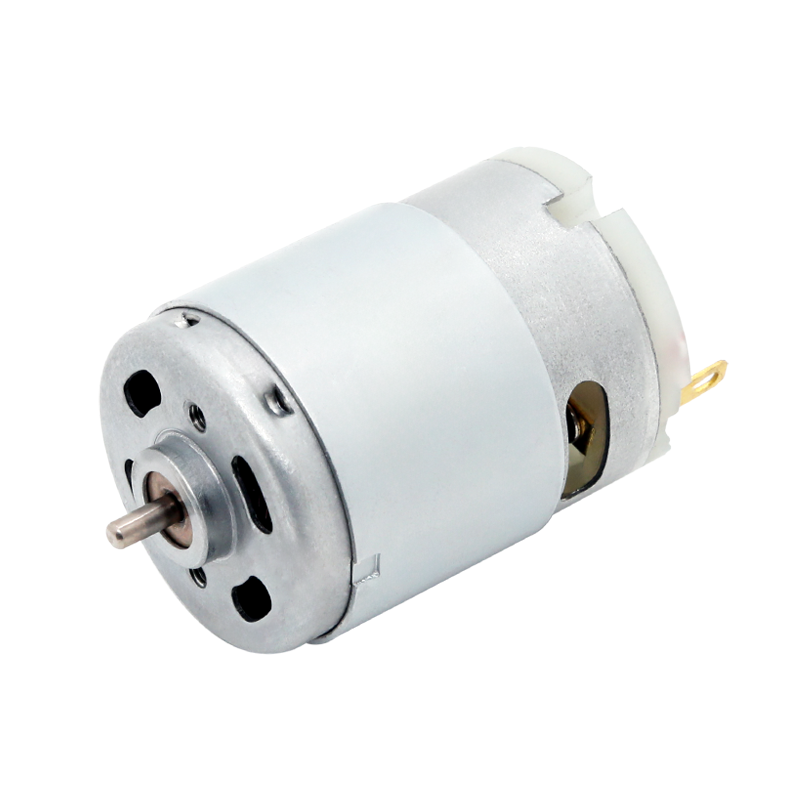
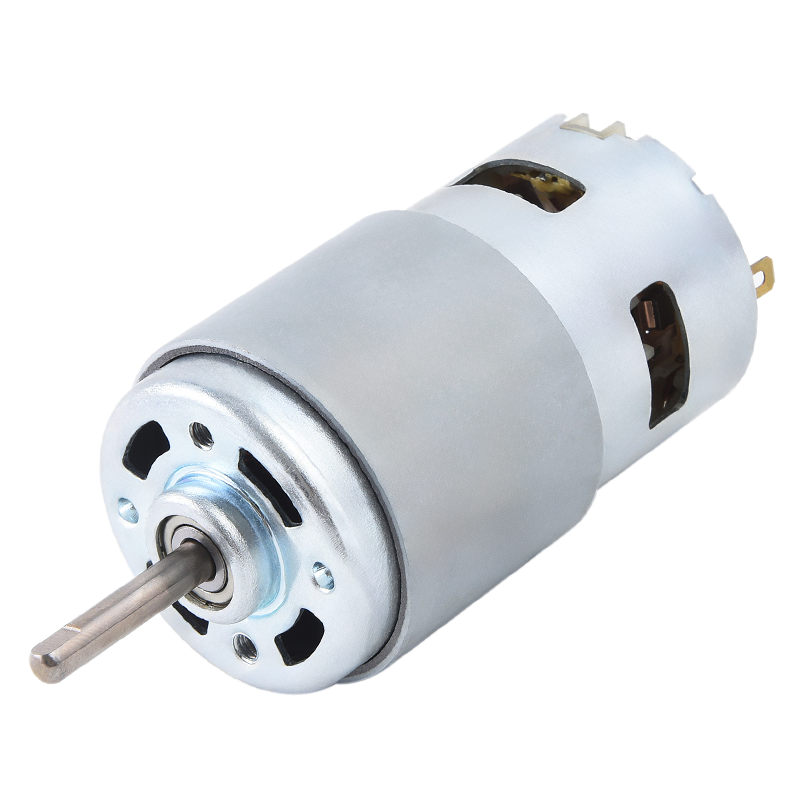
Kontrol kecepatan motor DC sangat penting untuk mengoptimalkan kinerja sistem, meningkatkan efisiensi energi, dan mencapai fungsi yang dirancang. Saat memilih solusi yang sesuai, penting untuk mempertimbangkan sepenuhnya permintaan aplikasi aktual, sasaran efisiensi energi, dan anggaran biaya. Motor DC brushed Hongyang Motor memiliki desain yang fleksibel dan kompatibel dengan berbagai solusi kontrol kecepatan untuk memenuhi kebutuhan pelanggan yang berbeda. Kami menawarkan konfigurasi produk yang komprehensif dan dukungan teknis profesional untuk membantu peralatan mencapai kondisi pengoperasian terbaiknya.
Berita
-
Sikat Asal Motor DC dan Fondasi Fisik Itu Sikat Motor DC adalah pionir dalam mengubah energi listrik menjadi gerak mekanis, dan sejarahnya terkait erat dengan k...
BACA SELENGKAPNYA -
Siapa yang Masih Menggunakan Motor DC Brushed Saat Ini? Motor DC yang disikat pada peralatan kecil Meskipun adopsi teknologi motor brushless semakin meningkat, peralat...
BACA SELENGKAPNYA -
Aplikasi Sikat Motor DC di Elektronik Konsumen dan Perangkat Cerdas Sikat Peran Motor DC dalam Desain Elektronik Konsumen Sikat Motor DC memainkan peran p...
BACA SELENGKAPNYA
 Rumah
Tentang kami


Hak Cipta © Yuyao Hongyang Micromotor Co., Ltd. Semua hak dilindungi undang-undang.