Eng



Jenis Motor DC Kecil: Panduan Memilih Motor Mikro DC
 2026.08.05
 Berita Industri
Sekilas tentang Jenis Utama Motor DC Kecil
Motor DC kecil — sering disebut motor mikro DC bila berukuran diameter di bawah 37mm — mengubah energi listrik arus searah menjadi gerak mekanis rotasi. Mereka menggerakkan segalanya mulai dari perangkat medis dan sistem fokus otomatis kamera hingga drone hobi dan aktuator otomotif. Lima tipe utama yang digunakan dalam aplikasi kompak adalah: motor DC sikat, motor DC tanpa sikat (BLDC), motor DC tanpa inti, motor stepper, dan motor servo. Masing-masing beroperasi pada mekanisme internal yang berbeda dan memenuhi persyaratan kinerja yang berbeda.
Memilih tipe yang salah untuk suatu aplikasi adalah salah satu kesalahan teknis yang paling umum dan memakan biaya pada tahap pemilihan komponen. Memahami dengan tepat cara kerja masing-masing jenis – dan di mana kelebihannya – adalah landasan praktis untuk mengambil keputusan yang tepat.
Motor DC yang Disikat: Pekerja Keras dalam Gerakan Kecil
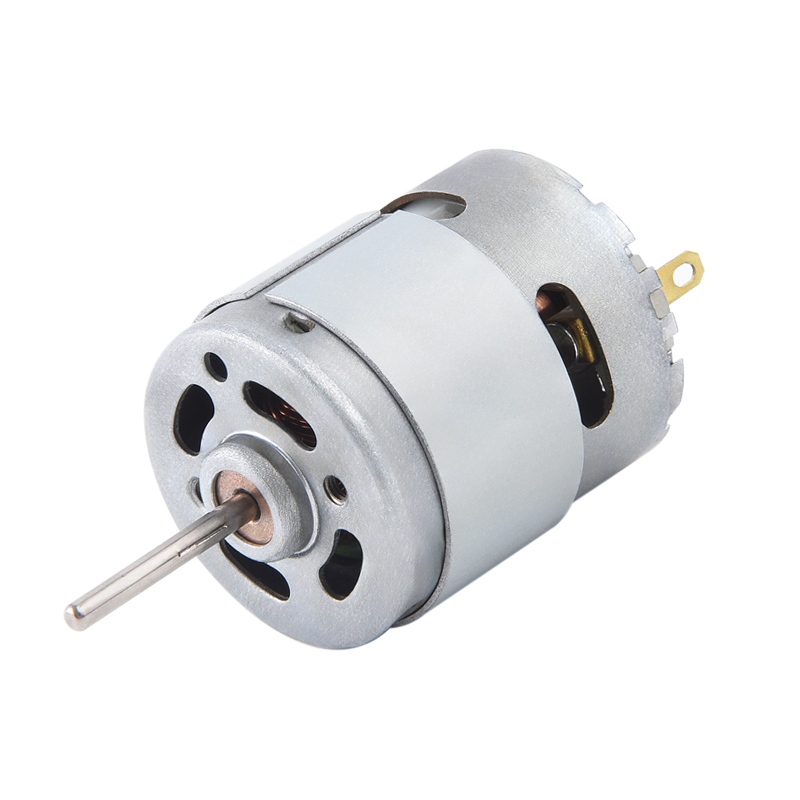
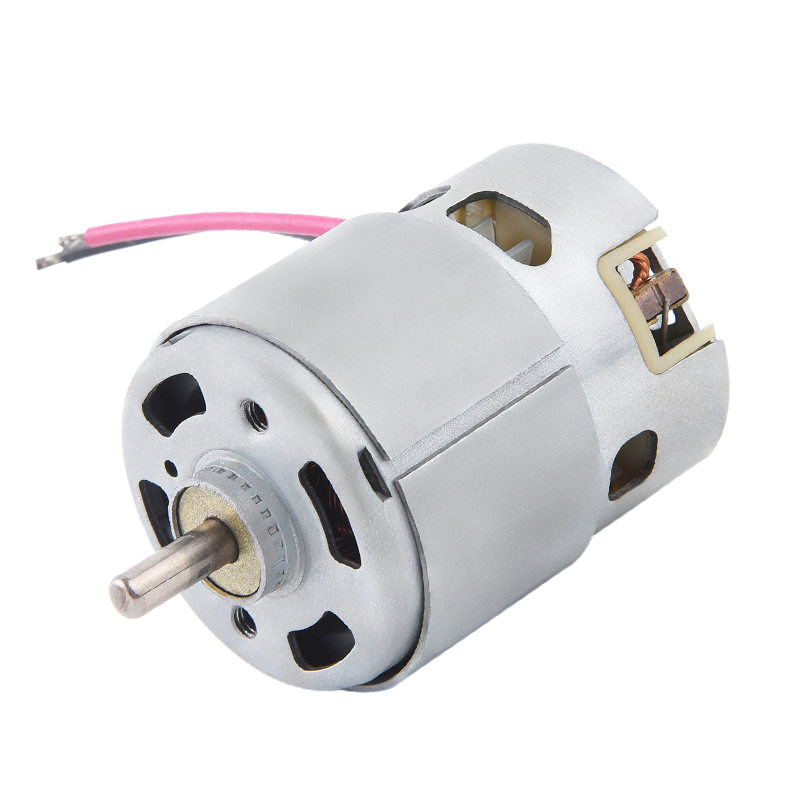
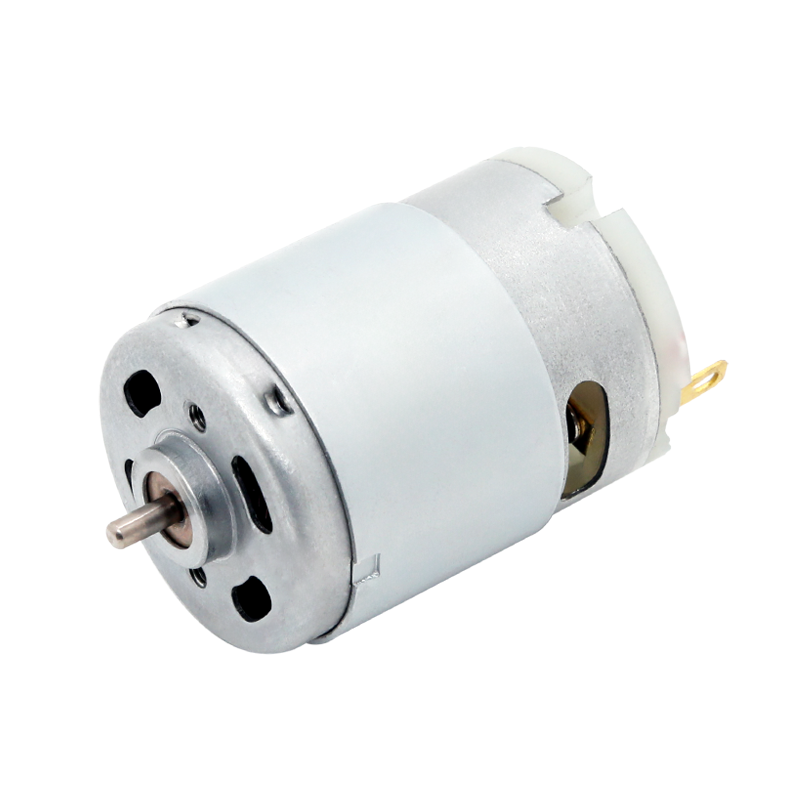
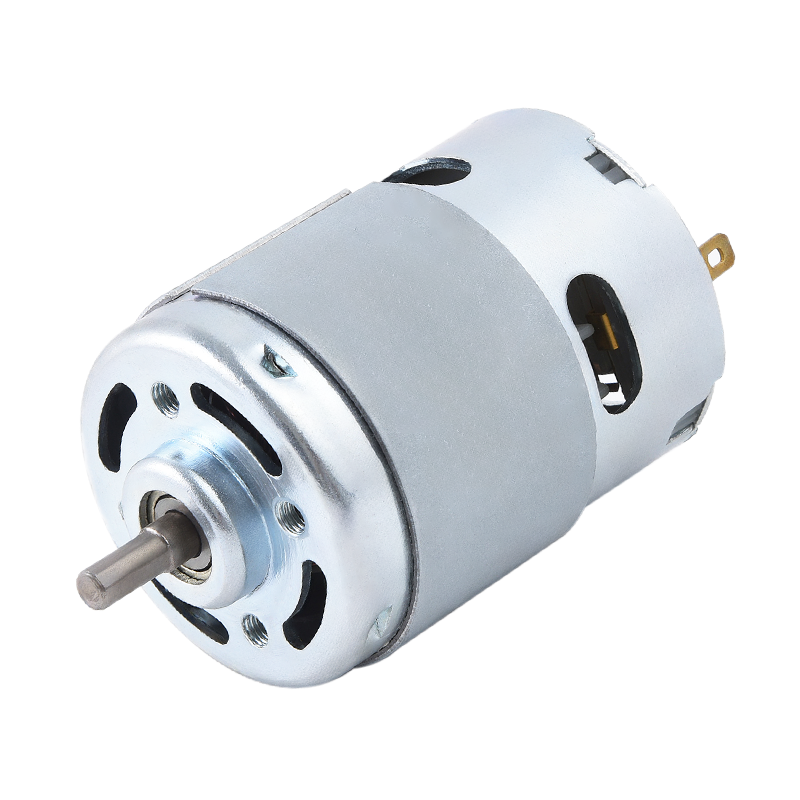
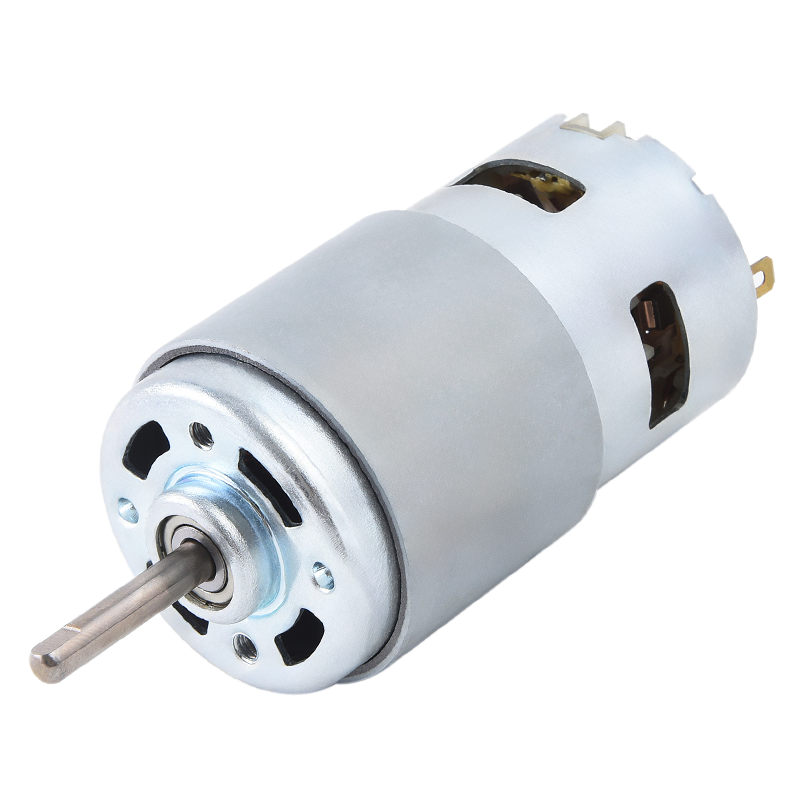
Motor DC brushed merupakan jenis motor kecil yang paling banyak diproduksi di dunia. Prinsip pengoperasiannya sangat mudah: sikat karbon atau logam mempertahankan kontak listrik geser dengan komutator yang berputar, yang secara berurutan memberi energi pada kumparan pada rotor untuk mempertahankan rotasi. Terapkan voltase, dapatkan rotasi — tidak diperlukan pengontrol eksternal.
Bagaimana Mereka Bekerja
Arus mengalir dari catu daya melalui sikat ke dalam segmen komutator, memberi energi pada belitan rotor tertentu. Medan magnet yang dihasilkan berinteraksi dengan magnet permanen yang mengelilingi rotor, menghasilkan torsi. Saat rotor berputar, komutator mengganti belitan mana yang diberi energi, mempertahankan rotasi terus menerus. Kecepatan sebanding dengan tegangan yang diberikan; torsi sebanding dengan arus.
Karakteristik Kinerja
Motor DC kecil yang disikat biasanya beroperasi di antara keduanya 1.5V dan 24V dan dapat mencapai kecepatan dari beberapa ratus hingga lebih 20.000 RPM . Mereka memberikan torsi awal yang tinggi dibandingkan ukurannya dan merespons perubahan tegangan secara instan. Motor mikro N20 standar — salah satu faktor bentuk yang paling umum — cocok dalam paket berukuran hanya 12mm × 10mm dan dapat menghasilkan torsi yang berarti pada 3–6V.
Pengorbanan Utama
Antarmuka sikat-komutator menghasilkan gesekan dan busur listrik, yang berarti motor yang disikat menghasilkan EMI (interferensi elektromagnetik) dan aus seiring waktu. Kehidupan sikat yang khas berkisar dari 500 hingga 2.000 jam operasional tergantung pada beban dan kecepatan. Mereka tidak cocok untuk aplikasi yang memerlukan masa pakai bebas perawatan yang lama atau lingkungan dengan kebisingan listrik yang sangat rendah. Namun, kesederhanaan dan biaya rendah menjadikannya pilihan utama untuk mainan, peralatan, aksesoris otomotif, dan robotika berbiaya rendah.
Motor DC Brushless (BLDC): Performa Lebih Tinggi, Umur Lebih Panjang
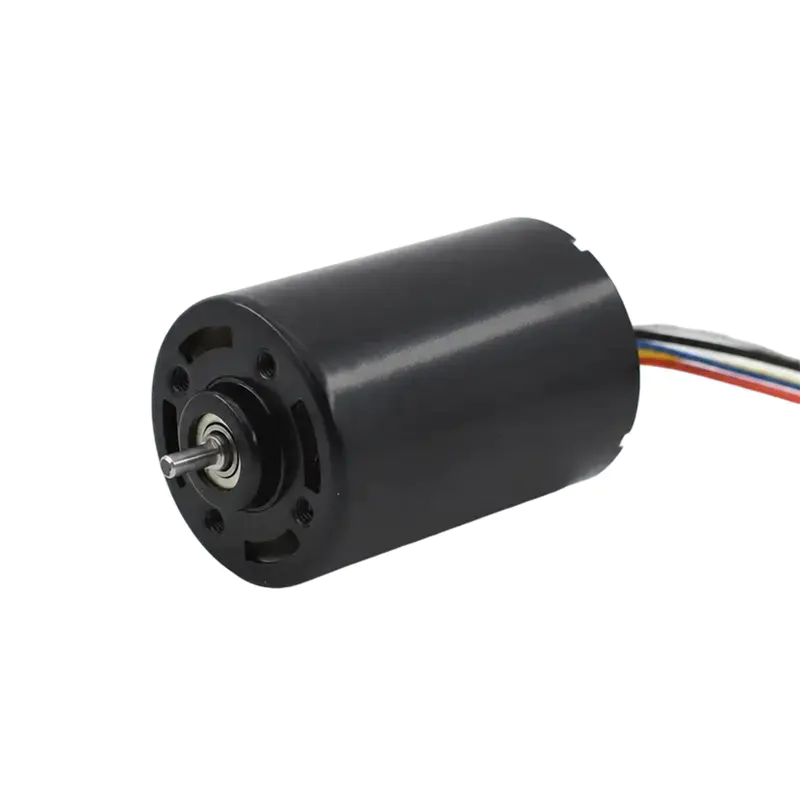
Motor DC tanpa sikat menghilangkan rakitan sikat-komutator sepenuhnya. Sebaliknya, magnet permanen ditempatkan pada rotor dan belitan dipasang pada stator. Pengontrol kecepatan elektronik eksternal (ESC) menggunakan umpan balik posisi rotor — biasanya dari sensor efek Hall atau penginderaan EMF belakang — untuk mengurutkan kumparan stator dan mempertahankan rotasi secara elektronik.
Keunggulan Dibandingkan Tipe Brushed
Tanpa pergantian mekanis, motor BLDC bekerja lebih dingin, lebih senyap, dan jauh lebih lama. Umur yang dinilai biasanya 10.000–30.000 jam — suatu urutan besarnya lebih besar dari padanan yang disikat. Mereka juga jauh lebih efisien: motor BLDC kecil berkualitas dapat dicapai Efisiensi listrik 85–95%. , dibandingkan dengan 70–80% untuk motor sikat dengan ukuran serupa. Hal ini menjadikannya pilihan utama dalam aplikasi bertenaga baterai yang mengutamakan waktu pengoperasian.
Dimana Mereka Digunakan
Motor mikro BLDC mendominasi penggerak drone (di mana efisiensi dan bobot sangat penting), spindel drive hard disk, kipas pendingin pada perangkat elektronik, alat cukur listrik, dan perangkat medis seperti alat bedah dan ventilator portabel. Biaya tambahan pengontrol diimbangi oleh kinerja dan umur panjang di hampir setiap aplikasi yang menuntut.
Motor DC Tanpa Biji: Inersia Sangat Rendah untuk Respons yang Presisi
Motor DC tanpa biji — juga disebut motor tanpa besi atau motor rotor berongga — menggantikan rotor inti besi konvensional dengan belitan silinder ringan yang berputar bebas di dalam magnet permanen. Tidak adanya inti besi menghilangkan efek cogging magnetik dan secara dramatis mengurangi massa rotor.
Apa yang Membuat Mereka Berbeda
Karena rotor tidak mempunyai besi, tidak ada torsi keengganan dan tidak ada penggerak — motor hidup dan berhenti dengan mulus di posisi mana pun tanpa "langkah" seperti penahan yang dirasakan dalam desain inti besi. Inersia rotor adalah hingga 10 kali lebih rendah dibandingkan motor inti besi yang sebanding, yang menghasilkan akselerasi dan deselerasi yang sangat cepat.
Aplikasi yang Menuntut Ini
Motor DC tanpa inti digunakan di mana pun waktu respons dan kelancaran posisi tidak dapat dinegosiasikan: mekanisme fokus otomatis kamera dan zoom optik, alat bedah robotik, aktuator anggota tubuh palsu, plotter pena, dan peralatan otomasi laboratorium. Motor ini merupakan salah satu jenis motor kecil yang lebih mahal, namun tidak ada yang menandingi performa dinamisnya dalam skala kecil.
Motor anak tiri: Kontrol Posisi Yang Tepat Tanpa Umpan Balik
Motor stepper membagi putaran penuh menjadi sejumlah langkah yang sama — biasanya 200 langkah per revolusi (1,8° per langkah) untuk NEMA 17 standar, atau hingga 400 langkah dalam varian resolusi tinggi. Setiap pulsa listrik menggerakkan rotor tepat satu langkah; dengan menghitung pulsa, posisi dapat dikontrol tanpa encoder atau sensor umpan balik.
Jenis Motor Stepper
Tiga konstruksi internal yang digunakan pada motor stepper kecil:
- Stepper magnet permanen (PM): Sederhana, berbiaya rendah, biasanya 48 atau 96 langkah per revolusi. Biasa terjadi pada printer dan peralatan kecil.
- Stepper keengganan variabel (VR): Tidak ada magnet permanen; rotor bergerak untuk meminimalkan keengganan sirkuit magnetik. Tingkat langkah yang tinggi dimungkinkan tetapi torsi penahannya rendah.
- Stepper hibrida: Gabungkan prinsip PM dan VR untuk kombinasi terbaik antara resolusi, torsi, dan akurasi langkah. Tipe dominan pada mesin CNC, printer 3D, dan instrumen laboratorium presisi.
Dimana Steppers Unggul dan Dimana Mereka Tidak
Stepper ideal ketika Anda memerlukan kontrol posisi loop terbuka yang dapat diulang tanpa biaya sistem encoder loop tertutup. Mereka mempertahankan posisinya di bawah beban dengan torsi terukur penuh bahkan ketika diam — sebuah properti yang disebut torsi penahan yang tidak dimiliki motor DC kontinu. Pertukarannya: torsi turun tajam di atas beberapa ratus RPM , dan langkah-langkah yang terlewat saat kelebihan beban tidak terdeteksi tanpa sensor umpan balik. Mereka juga menarik arus terukur penuh bahkan ketika tidak bergerak, sehingga kurang efisien dalam desain bertenaga baterai.
Motor servo: Presisi Loop Tertutup untuk Beban Dinamis
Motor servo pada dasarnya bukanlah tipe motor yang berbeda — biasanya berupa motor DC brushed atau brushless yang dipasangkan dengan encoder posisi dan rangkaian kontrol yang terus-menerus membandingkan posisi aktual dengan posisi yang diperintahkan dan memperbaiki kesalahan apa pun. Arsitektur loop tertutup inilah yang membuat sistem servo jauh lebih presisi dan responsif pada beban yang bervariasi dibandingkan stepper loop terbuka.
Servo RC vs. Motor Servo Industri
Di ruang motorik kecil, dua kategori berbeda penting untuk dibedakan:
- Servo RC/hobi adalah unit mandiri dengan gearbox internal, umpan balik potensiometer, dan sirkuit kontrol. Mereka menerima sinyal PWM standar dan berputar ke posisi antara 0° dan 180° (atau rotasi terus menerus dalam versi modifikasi). Mereka digunakan dalam robotika, pesawat RC, dan animatronik.
- Sistem servo mikro industri memasangkan pembuat enkode resolusi tinggi (seringkali 1.000–10.000 hitungan per revolusi ) dengan penggerak servo dan pengontrol khusus. Ini menawarkan kontrol torsi dinamis, profil kecepatan, dan akurasi sub-derajat — ditemukan pada sumbu CNC presisi, mesin pick-and-place, dan robotika medis.
Kapan Memilih Servo Dibanding Stepper
Sistem servo adalah pilihan yang tepat ketika beban bervariasi secara tidak terduga, ketika kecepatan tinggi dan torsi tinggi diperlukan secara bersamaan, atau ketika keakuratan posisi harus diverifikasi dan dikoreksi secara real time. Mereka lebih kompleks dan mahal dibandingkan sistem stepper, namun untuk aplikasi siklus tugas tinggi yang dinamis, keduanya lebih akurat dan lebih hemat energi — motor servo hanya menarik arus sebanding dengan permintaan torsi, tidak seperti stepper yang menarik arus penuh secara terus menerus.
Perbandingan Berdampingan Jenis Motor DC Kecil
Tabel di bawah ini merangkum karakteristik pengoperasian utama dan kesesuaian aplikasi untuk setiap jenis motor:
| Tipe Motor | Kompleksitas Kontrol | Efisiensi Khas | Umur | Kontrol Posisi | Biaya Relatif |
|---|---|---|---|---|---|
| DC yang disikat | Sangat rendah | 70–80% | 500–2.000 jam | Tidak ada (kecepatan loop terbuka) | Terendah |
| DC tanpa sikat | Sedang (membutuhkan ESC) | 85–95% | 10.000–30.000 jam | Kontrol kecepatan | Sedang |
| DC tanpa biji | Rendah – sedang | 75–90% | 1.000–5.000 jam | Kecepatan; respon lancar | Tinggi |
| Stepper | Sedang | 50–70% | Sangat panjang (tanpa kuas) | Posisi loop terbuka | Rendah – sedang |
| Servo | Tinggi | 80–95% | Panjang (berbasis BLDC) | Presisi loop tertutup | Tinggiest |
Konfigurasi Motor DC Kecil Khusus yang Perlu Diketahui
Di luar lima tipe utama, beberapa konfigurasi khusus sering muncul dalam aplikasi motor mikro:
Roda Gigi Motor
Motor roda gigi mengintegrasikan kotak roda gigi langsung ke salah satu jenis motor di atas. Rasio pengurangan dari 10:1 hingga 1000:1 umum terjadi pada faktor bentuk mikro. Hal ini menukar kecepatan keluaran dengan torsi keluaran yang lebih tinggi secara proporsional, sehingga memungkinkan motor sikat kecil yang menarik 200mA untuk menggerakkan beban mekanis yang memerlukan torsi jauh lebih besar daripada yang dapat dihasilkan oleh motor telanjang. Motor roda gigi N20 — salah satu komponen penghobi dan robotika paling populer — adalah motor DC yang disikat dengan kotak roda gigi logam terintegrasi dalam paket dengan panjang kurang dari 25mm.
Motor Getaran (ERM dan LRA)
Motor massa berputar eksentrik (ERM) adalah motor DC yang disikat dengan beban di luar pusat yang dipasang pada poros — rotasi massa yang tidak seimbang menciptakan getaran. Aktuator resonansi linier (LRA) menggunakan mekanisme kumparan suara untuk menghasilkan umpan balik haptik yang presisi dan dapat disesuaikan frekuensinya. Keduanya merupakan turunan motor mikro DC yang digunakan pada ponsel pintar, perangkat wearable, pengontrol game, dan perangkat peringatan medis. tawaran LRA waktu respons yang jauh lebih cepat (5–10 md vs. 50–100 md untuk ERM) dan semakin disukai dalam aplikasi haptik premium.
Motor Pancake (Datar).
Motor pancake mengorbankan panjang aksial untuk profil yang sangat datar — beberapa berukuran tinggi di bawah 5mm. Mereka menggunakan rotor tanpa inti atau sirkuit cetak berbentuk cakram dan digunakan jika kedalaman pemasangan merupakan batasan penting: di dalam sambungan robot tipis, pada pengukur glukosa darah, dan pada aktuator ruang angkasa tertentu.
Cara Memilih Motor DC Kecil yang Tepat untuk Aplikasi Anda
Bekerja melalui proses seleksi terstruktur menghindari ketidaksesuaian yang paling umum antara jenis motor dan kebutuhan aplikasi:
- Tentukan bebannya: Hitung torsi keluaran yang dibutuhkan dan kecepatan pada poros. Perhitungkan beban puncak, bukan hanya beban rata-rata — motor yang menangani permintaan dalam kondisi stabil mungkin akan terhenti atau menjadi terlalu panas pada kondisi penyalaan atau kelebihan beban.
- Tentukan kebutuhan kontrol posisi: Jika Anda perlu berhenti pada posisi sudut yang tepat, diperlukan sistem stepper atau servo. Jika Anda hanya membutuhkan pengatur kecepatan, motor DC brushed atau brushless lebih sederhana dan murah.
- Menilai siklus tugas: Motor yang berjalan terus menerus pada beban tinggi memerlukan efisiensi tinggi (BLDC) dan manajemen termal yang memadai. Motor yang digunakan sesekali (penggerak lensa kamera yang bergerak selama 0,5 detik) dapat mentolerir efisiensi yang lebih rendah.
- Periksa lingkungan pengoperasian: Sensitivitas EMI yang tinggi (peralatan medis, instrumentasi presisi) tidak memungkinkan motor disikat. Lingkungan yang memerlukan penyegelan berperingkat IP mendukung desain tanpa sikat yang pergantiannya bersifat elektronik dan bukan mekanis.
- Faktor dalam persyaratan umur: Produk konsumen dengan masa pakai desain yang pendek dapat menggunakan motor yang disikat. Perangkat yang memerlukan pengoperasian andal selama 5–10 tahun tanpa perawatan harus menggunakan tipe BLDC atau stepper.
- Tetapkan anggaran per unit: Motor yang disikat mulai di bawah $1 dalam volume. Sistem tanpa inti atau servo yang presisi dapat menghasilkan $50–$500 . Peningkatan kinerja harus sesuai dengan delta biaya untuk aplikasi tertentu.
Untuk sebagian besar aplikasi berbiaya rendah dan siklus tugas rendah — mainan, robotika dasar, aktuator sederhana — a motor DC yang disikat dengan atau tanpa gearbox adalah titik awal pragmatis. Ketika efisiensi, umur panjang, kebisingan, atau presisi mulai diperhitungkan, pemilihan akan menaikkan kurva kompleksitas dan biaya menuju solusi BLDC, tanpa biji, stepper, atau servo.
Aplikasi Umum Dipetakan ke Jenis Motor
Contoh penerapan di dunia nyata membuat logika pemilihan menjadi lebih konkrit:
| Aplikasi | Tipe Motor Used | Alasan Utama |
|---|---|---|
| Roda penggerak mobil mainan | DC yang disikat | Terendah cost, simple control |
| Penggerak drone | DC tanpa sikat | Efisiensi, RPM tinggi, umur panjang |
| Fokus otomatis kamera | DC tanpa biji | Inersia ultra-rendah, respons halus |
| Sumbu printer 3D | Stepper hibrida | Posisi loop terbuka, high holding torque |
| Sendi lengan robot | Servo (berbasis BLDC) | Presisi loop tertutup, dynamic load handling |
| Haptik ponsel cerdas | Motor getaran LRA | Respon cepat, kontrol umpan balik yang tepat |
| Peniup ventilator portabel | DC tanpa sikat | Umur panjang, EMI rendah, efisiensi |
| RC servo (kemudi) | DC yang disikat gearbox pot | Kontrol posisi yang ringkas dan mandiri |
Berita
-
Sikat Asal Motor DC dan Fondasi Fisik Itu Sikat Motor DC adalah pionir dalam mengubah energi listrik menjadi gerak mekanis, dan sejarahnya terkait erat dengan k...
READ MORE -
Siapa yang Masih Menggunakan Motor DC Brushed Saat Ini? Motor DC yang disikat pada peralatan kecil Meskipun adopsi teknologi motor brushless semakin meningkat, peralat...
READ MORE -
Aplikasi Sikat Motor DC di Elektronik Konsumen dan Perangkat Cerdas Sikat Peran Motor DC dalam Desain Elektronik Konsumen Sikat Motor DC memainkan peran p...
READ MORE
 Rumah
Tentang kami


Hak Cipta © Yuyao Hongyang Micromotor Co., Ltd. Semua hak dilindungi undang-undang.