Bahasa


 Rumah / Berita / Berita Industri / Memahami Motor DC: Cara Membuat Rakitan Sederhana vs. Motor Mikro DC Profesional
Memahami Motor DC: Cara Membuat Rakitan Sederhana vs. Motor Mikro DC Profesional
 2026.06.03
 Berita Industri
A motor DC mengubah energi listrik arus searah menjadi energi rotasi mekanis menggunakan interaksi antara medan magnet dan konduktor pembawa arus. Anda dapat membuat motor DC dasar dengan baterai, kawat tembaga, magnet permanen, dan komutator klip kertas dalam waktu kurang dari 30 menit — tetapi memahami proses konstruksi secara menyeluruh akan mengungkap alasan mengapa motor komersial, khususnya motor mikro DC , direkayasa dengan toleransi yang tepat. Artikel ini mencakup semuanya mulai dari rakitan buatan sendiri hingga spesifikasi motor mikro profesional.
Komponen Inti Setiap Motor DC
Sebelum membuat atau memilih motor DC, Anda perlu memahami bagian dasarnya. Setiap komponen memainkan peran yang tidak dapat dinegosiasikan dalam mengubah listrik menjadi rotasi.
- stator: Bagian diam yang menyediakan medan magnet, baik melalui magnet permanen atau belitan medan.
- Rotor (angker): Bagian yang berputar dililitkan dengan kumparan tembaga yang membawa arus dan menghasilkan torsi.
- Komutator: Cincin tembaga tersegmentasi yang membalikkan arah arus pada kumparan jangkar untuk mempertahankan putaran terus menerus.
- Kuas: Kontak karbon atau grafit yang mentransfer arus dari rangkaian eksternal ke komutator.
- Poros: Poros keluaran yang menyalurkan tenaga mekanis ke beban.
- Perumahan / Rangka: Memberikan dukungan struktural dan jalur fluks magnet dalam desain inti besi.
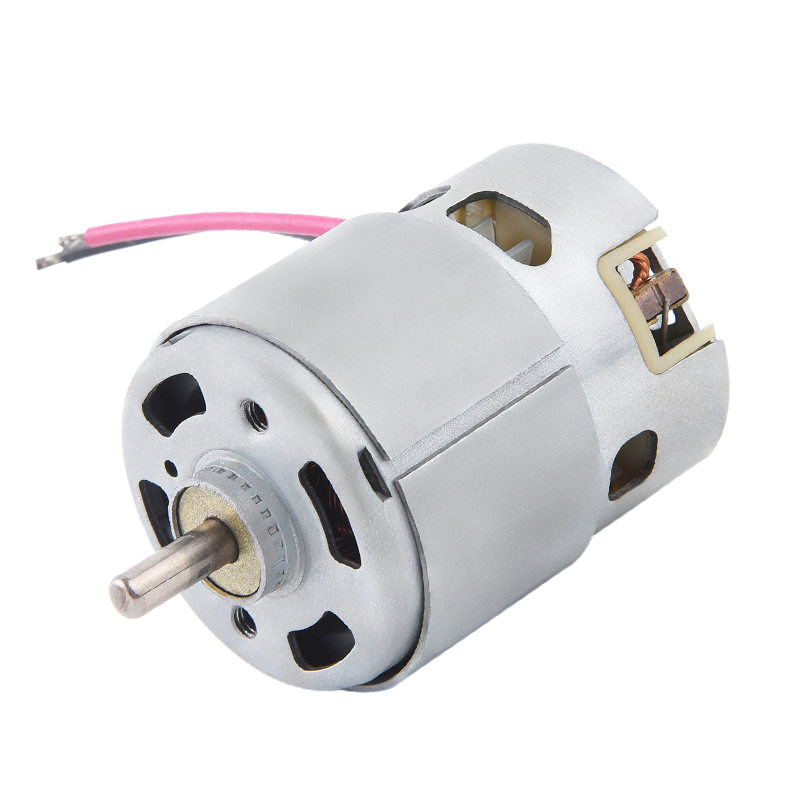
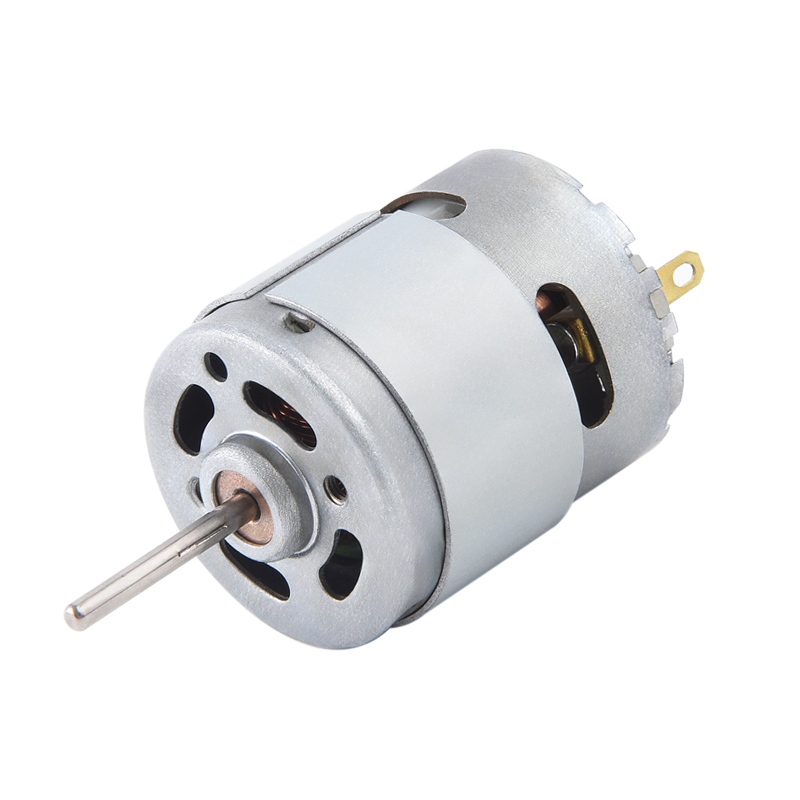
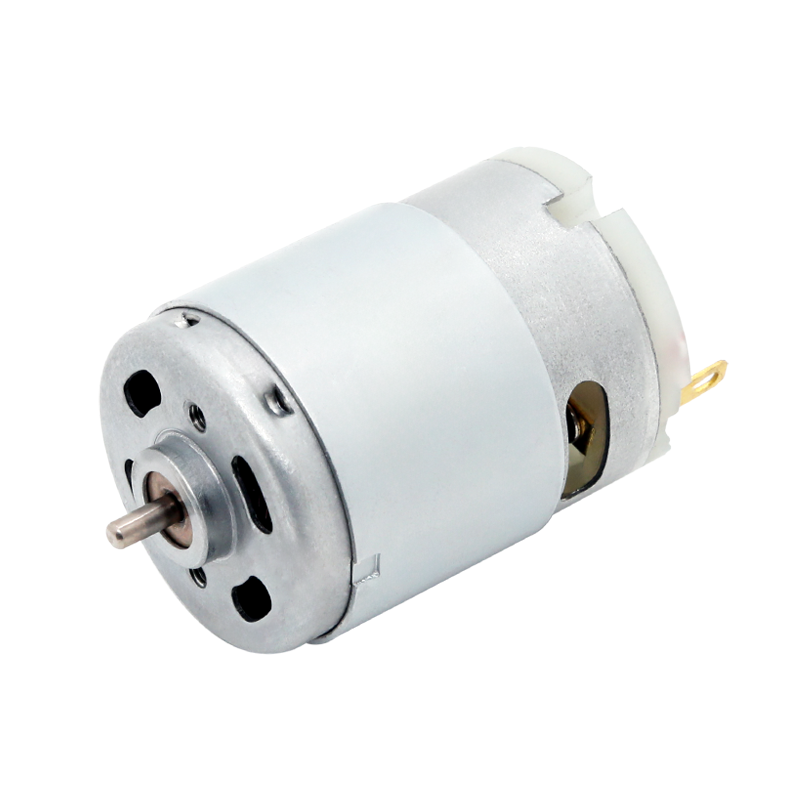
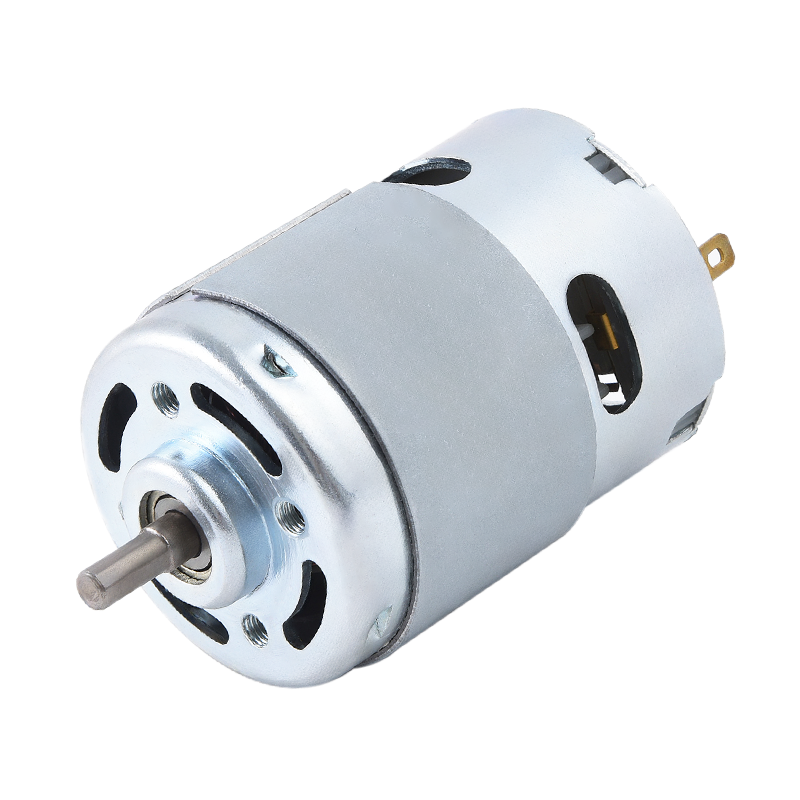
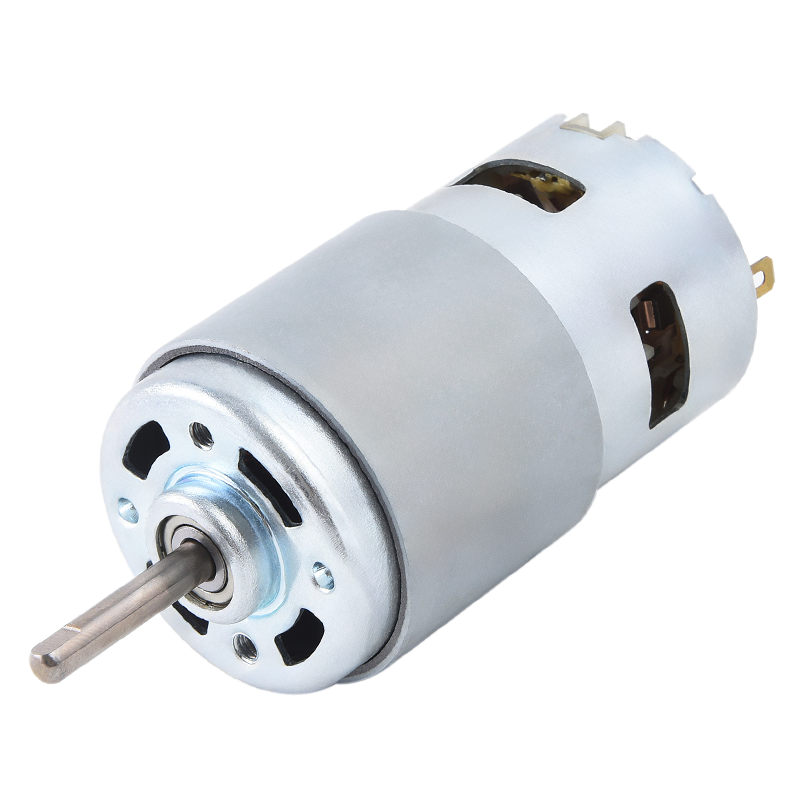
Pada motor mikro DC yang digunakan pada perangkat seperti drone, alat bantu dengar, atau peralatan medis presisi, keenam komponen tersebut diperkecil hingga diameter sekecil apa pun. 4mm , namun fisika yang mendasarinya tetap identik dengan motor industri ukuran penuh.
Cara Membuat Motor DC Dasar: Langkah-demi-Langkah
Bangunan DIY ini mendemonstrasikan prinsip pengoperasian menggunakan bahan-bahan rumah tangga. Ini ideal bagi pelajar, pendidik, dan insinyur yang menginginkan model referensi langsung.
Bahan yang Dibutuhkan
- Baterai AA 1,5 V atau 3 V (atau dudukan baterai)
- Sekitar 1 meter dari 26 kawat magnet tembaga berenamel AWG
- Dua peniti baja besar atau klip kertas (untuk penyangga sikat)
- Satu magnet cakram neodymium atau keramik (diameter minimal 10 mm)
- Amplas (pasir halus, 400 )
- Pita listrik atau karet gelang untuk mengamankan sambungan
Konstruksi Langkah demi Langkah
- Gulung kumparan jangkar: Bungkus kawat tembaga erat-erat di sekitar benda berbentuk silinder (misalnya baterai AA) 15–20 kali untuk membentuk kumparan kompak. Sisakan sekitar 3 cm kawat yang memanjang dari setiap ujungnya sebagai kabel.
- Amankan koil: Bungkus kedua ujung bebas di sekeliling badan kumparan dua kali untuk menahan bentuknya. Sadapan harus memanjang secara aksial dari tengah setiap sisi.
- Siapkan kontak komutator: Pada satu ujung, ampelas seluruh sisi enamel. Pada timah yang lain, ampelas hanya bagian atas enamel saja. Asimetri ini menciptakan efek pergantian - arus hanya mengalir selama setengah putaran.
- Bangun penyangga kuas: Tekuk dua klip kertas ke dalam dudukan berbentuk U dan tempelkan ke terminal positif dan negatif baterai menggunakan selotip. Ujung kumparan akan berhenti dan berputar di dalam dudukannya.
- Seimbangkan kumparan: Tempatkan ujung kumparan ke dalam dudukan klip kertas. Jika kumparan berputar tidak merata, bentuk kembali secara perlahan sehingga pusat massanya sejajar dengan sumbu rotasi.
- Posisikan magnetnya: Tempatkan magnet neodymium tepat di bawah atau di atas kumparan. Bidang tersebut harus tegak lurus terhadap bidang kumparan pada posisi diam.
- Uji dan pecahkan masalah: Putar kumparan dengan lembut. Jika tidak terus berputar, periksa kualitas kontak pada dudukannya, amplas ulang kabelnya, atau balikkan polaritas magnetnya. Motor yang berfungsi biasanya akan mencapai 1.000–3.000 RPM pada suplai 1,5 V tergantung pada massa kumparan dan kekuatan magnet.
Konfigurasi Belitan Motor DC dan Dampaknya
Pada motor DC komersial, cara belitan medan dan belitan jangkar dihubungkan menentukan perilaku kecepatan-torsi motor. Ada empat konfigurasi standar:
| Tipe Berliku | Koneksi | Regulasi Kecepatan | Aplikasi Khas |
|---|---|---|---|
| Seri | Bidang seri dengan jangkar | Buruk (kecepatan turun saat ada beban) | Traksi listrik, derek |
| Pintasan | Medan sejajar dengan jangkar | Bagus (kecepatan mendekati konstan) | Mesin bubut, kipas angin, konveyor |
| Senyawa | Baik belitan seri maupun shunt | Sedang | Lift, mesin press |
| Magnet Permanen | Tidak ada belitan medan; magnet tetap | Bagus | Motor mikro DC, mainan, robotika |
Motor DC magnet permanen (PMDC) mendominasi segmen motor mikro karena menghilangkan belitan medan mengurangi ukuran, berat, dan kehilangan daya secara bersamaan. Kebanyakan motor mikro DC dengan diameter di bawah 50 mm menggunakan konfigurasi ini.
Motor Micro DC: Spesifikasi, Ukuran, dan Kriteria Pemilihan
Motor mikro DC adalah versi miniatur dari motor DC standar, biasanya didefinisikan sebagai motor dengan diameter bodi di bawah 36mm dan tegangan operasi antara 1,5V dan 24V . Mereka dirancang untuk presisi, konsumsi daya rendah, dan kecepatan rotasi tinggi dibandingkan ukurannya.
Kelas Ukuran Motor Mikro DC Umum
| Penunjukan | Diameter (mm) | Tegangan Khas (V) | Kecepatan Tanpa Beban (RPM) | Torsi Kios (mNm) |
|---|---|---|---|---|
| 4mm class | 4 | 1,5 – 3 | 50.000 – 100.000 | 0,02 – 0,1 |
| kelas 8 mm | 8 | 3 – 6 | 20.000 – 60.000 | 0,1 – 0,5 |
| Kelas 12 mm (tipe 130) | 12 – 15 | 3 – 12 | 8.000 – 25.000 | 1 – 10 |
| Kelas 24 mm (tipe 280) | 24 – 28 | 6 – 24 | 3.000 – 15.000 | 10 – 80 |
| 36mm class (370-type) | 35 – 36 | 12 – 24 | 2.000 – 8.000 | 50 – 300 |
Parameter Utama yang Perlu Dievaluasi Saat Memilih Motor Mikro DC
- Peringkat KV (RPM/V): Mendefinisikan kecepatan per volt. Motor 3.000 KV pada 5 V menghasilkan sekitar 15.000 RPM dalam kondisi tanpa beban.
- Torsi kios: Torsi maksimum yang dapat dihasilkan motor pada kecepatan nol. Melebihi nilai ini menyebabkan panas berlebih dalam hitungan detik.
- Arus tanpa beban: Arus yang ditarik ketika berputar bebas, menunjukkan gesekan bantalan dan hilangnya sikat. Nilai tipikal: 20–150 mA untuk motor 8–24 mm.
- Resistansi terminal: Resistansi yang lebih rendah memungkinkan lebih banyak arus dan torsi tetapi menghasilkan lebih banyak panas. Nilai berkisar dari 0,5 Ω hingga 30 Ω pada motor mikro.
- Efisiensi pada titik operasi: Kebanyakan motor mikro DC mencapai puncaknya pada efisiensi 50–75%. sekitar 10–20% torsi stall.
Peran Bahan Magnetik dalam Kinerja Motor DC
Pemilihan bahan magnet secara signifikan menentukan kepadatan daya motor DC, terutama dalam format mikro di mana setiap miligram dan milimeter kubik penting.
- Magnet ferit (keramik): Biaya rendah, tahan korosi, tetapi kepadatan energinya lemah (~3,5 MGOe). Biasa terjadi pada motor dan mainan hemat.
- Magnet Alnico: Stabilitas suhu yang baik (dapat digunakan hingga 540°C), kepadatan energi sedang (~5 MGOe). Ditemukan pada desain motor lama dan aplikasi suhu tinggi khusus.
- Samarium Kobalt (SmCo): Kepadatan energi tinggi (~18–30 MGOe), ketahanan panas yang sangat baik (hingga 300°C). Lebih disukai untuk motor mikro luar angkasa dan militer.
- Boron Besi Neodymium (NdFeB): Kepadatan energi tertinggi yang tersedia (~35–52 MGOe). Digunakan di lebih dari 80% motor mikro DC modern berkinerja tinggi karena kemampuannya menghasilkan torsi maksimum dalam volume minimum, meskipun memerlukan lapisan pelindung terhadap korosi.
Beralih dari ferit ke magnet NdFeB dengan dimensi yang sama dapat meningkatkan torsi terhenti motor sebesar 3–5×, itulah sebabnya miniaturisasi menjadi layak secara komersial hanya setelah magnet NdFeB diproduksi secara massal pada akhir 1980-an.
Metode Pengendalian Kecepatan Motor DC
Mengontrol kecepatan motor DC sangat penting di hampir setiap aplikasi dunia nyata. Tiga metode utama masing-masing sesuai dengan skenario yang berbeda:
Modulasi Lebar Pulsa (PWM)
PWM dengan cepat menghidupkan dan mematikan tegangan suplai. Dengan memvariasikan siklus kerja - persentase waktu tegangan hidup - tegangan efektif dan kecepatan dikontrol. Siklus kerja 50% pada 12 V berperilaku seperti tegangan rata-rata 6 V. PWM sangat efisien karena transistor switching menghilangkan energi minimal. Frekuensi 20–25 kHz biasa digunakan untuk menghindari kebisingan yang terdengar. Ini adalah metode standar yang digunakan pada driver motor berbasis Arduino, IC H-bridge seperti L298N, dan sebagian besar pengontrol motor mikro DC.
Kontrol Tegangan Angker
Memvariasikan tegangan suplai DC secara langsung mengubah kecepatan di bawah kecepatan dasar. Metode ini menawarkan kontrol kecepatan yang mulus dan digunakan pada motor shunt dan PMDC. Ini memerlukan catu daya DC variabel atau konverter uang, membuatnya lebih intensif perangkat keras daripada PWM.
Pelemahan Medan (untuk motor medan luka)
Mengurangi arus belitan medan melemahkan medan magnet, memungkinkan rotor berputar lebih cepat dari kecepatan dasar dengan mengorbankan torsi yang berkurang. Teknik ini memungkinkan kecepatan di atas nilai nominal dan digunakan dalam sistem traksi dan penggerak spindel industri.
Penerapan Motor Mikro DC di Dunia Nyata
Motor mikro DC tertanam di ratusan produk sehari-hari. Rentang penerapannya menggambarkan seberapa banyak rekayasa yang dikemas ke dalam komponen yang seringkali berbobot kurang dari 5 gram.
- Peralatan medis: Pompa insulin menggunakan motor PMDC 6–10 mm untuk menyalurkan volume dosis yang tepat. Alat robotika bedah mengandalkan motor kelas 24 mm yang mampu mengulangi akurasi posisi dalam ±0,1 mm.
- Elektronik konsumen: Motor getaran pada ponsel pintar adalah motor mikro DC tipe koin datar, biasanya berdiameter 8–10 mm, beroperasi pada 3 V dengan massa berputar eksentrik untuk umpan balik haptik.
- Sistem otomotif: Kendaraan penumpang modern berisi antara 40 dan 80 motor DC kecil untuk fungsi termasuk penyetelan kaca spion, pengangkatan jendela, penentuan posisi kursi, dan peredam HVAC.
- Drone dan kendaraan RC: Motor mikro DC yang disikat dalam kisaran 8–24 mm memberi daya pada sumbu yaw, pitch, dan roll pada quadcopter kecil, meskipun desain tanpa sikat semakin disukai karena umurnya lebih lama.
- Otomasi industri: Motor mikro DC menggerakkan mekanisme fokus pada kamera visi mesin dan sekrup utama tahapan CNC kompak yang memerlukan pemosisian sub-milimeter.
Kesalahan Umum Motor DC dan Cara Mendiagnosisnya
Baik Anda membuat motor DC sendiri atau memelihara motor mikro pada suatu produk, memahami mode kegagalan akan menghemat waktu dan mencegah kerusakan.
| Gejala | Kemungkinan Penyebabnya | Metode Diagnostik |
|---|---|---|
| Motor tidak berputar | Sirkuit terbuka pada jangkar atau kontak sikat hilang | Ukur resistansi terminal; tidak seharusnya ∞ |
| Percikan berlebihan pada kuas | Sikat yang aus, komutator kotor, atau beban berlebih | Periksa permukaan komutator; periksa undian saat ini |
| Kecepatan rendah atau torsi rendah | Magnet permanen yang mengalami kerusakan magnet atau ketahanan sikat yang tinggi | Bandingkan kecepatan tanpa beban dengan lembar data; periksa tekanan kontak sikat |
| Terlalu panas | Pengoperasian berkelanjutan di dekat torsi terhenti | Ukur arus; bandingkan dengan menghentikan rating saat ini |
| Getaran atau kebisingan | Poros bengkok, bantalan aus, atau ketidakseimbangan kumparan | Putar poros dengan tangan; periksa gerak radial >0,05 mm |
Motor DC Brushed vs. Brushless: Kapan Menggunakan Masing-Masing
Istilah "motor DC" semakin mencakup desain brushed dan brushless (BLDC). Memahami trade-off menentukan pilihan yang tepat untuk setiap proyek.
- Motor DC yang disikat: Kontrol yang lebih sederhana (tegangan langsung atau PWM), biaya lebih rendah, tetapi sikatnya aus. Umur sikat yang khas adalah 500–3.000 jam tergantung pada beban dan kecepatan. Ideal untuk produk konsumen, mainan, dan prototipe berbiaya rendah.
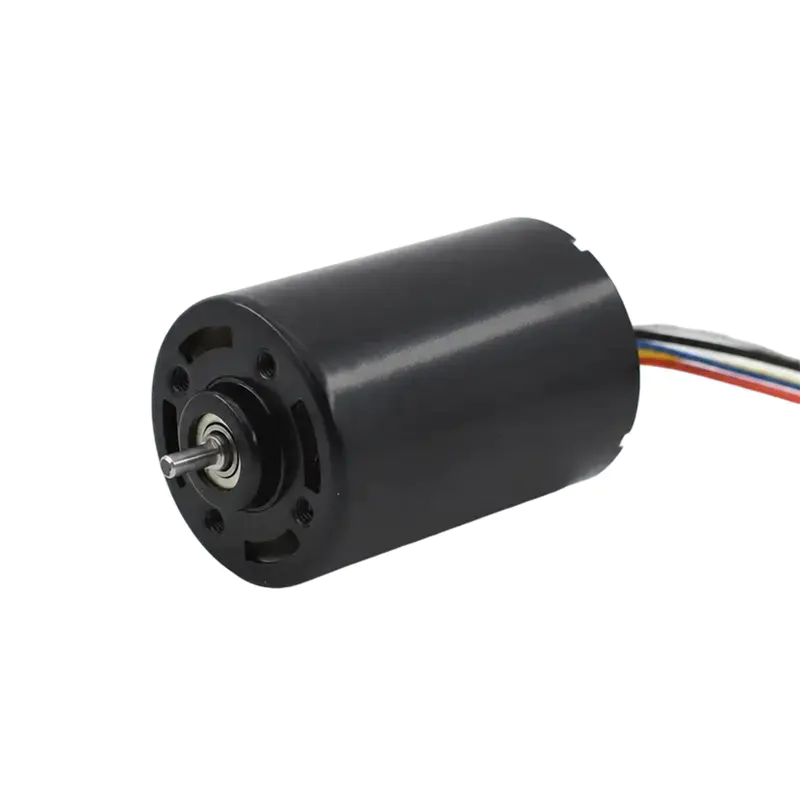
- Motor DC tanpa sikat: Pergantian elektronik melalui IC pengontrol menggantikan sikat seluruhnya. Umur melebihi 10.000 jam , efisiensinya 5–15% lebih tinggi, dan kecepatan puncaknya lebih tinggi. Diperlukan untuk drone, robotika presisi, dan implan medis yang keandalannya tidak dapat ditawar.
Untuk penghobi DIY yang membuat motor pertama atau membuat prototipe robot kecil, motor PMDC yang disikat dalam faktor bentuk 130 atau 180 menawarkan titik masuk termudah — motor ini tersedia secara luas, harganya masing-masing di bawah $1 USD, dan berfungsi langsung dengan pelindung driver motor PWM apa pun.
Berita
-
Sikat Asal Motor DC dan Fondasi Fisik Itu Sikat Motor DC adalah pionir dalam mengubah energi listrik menjadi gerak mekanis, dan sejarahnya terkait erat dengan k...
BACA SELENGKAPNYA -
Siapa yang Masih Menggunakan Motor DC Brushed Saat Ini? Motor DC yang disikat pada peralatan kecil Meskipun adopsi teknologi motor brushless semakin meningkat, peralat...
BACA SELENGKAPNYA -
Aplikasi Sikat Motor DC di Elektronik Konsumen dan Perangkat Cerdas Sikat Peran Motor DC dalam Desain Elektronik Konsumen Sikat Motor DC memainkan peran p...
BACA SELENGKAPNYA
 Rumah
Tentang kami


Hak Cipta © Yuyao Hongyang Micromotor Co., Ltd. Semua hak dilindungi undang-undang.