Eng



Motor Roda Gigi Kecil: Panduan Jenis, Pemilihan & Aplikasi
 2026.06.24
 Berita Industri
Apa Itu Motor Roda Gigi Kecil?
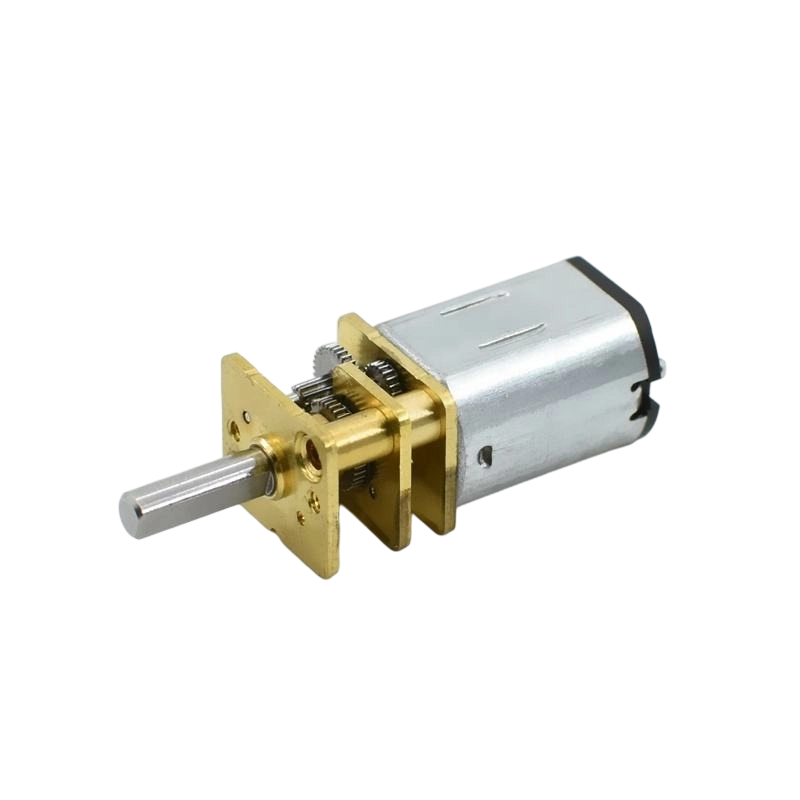
A motor roda gigi kecil adalah unit kompak dan mandiri yang mengintegrasikan motor listrik dengan gearbox reduksi, menghasilkan torsi tinggi pada kecepatan rendah dengan ukuran minimal. Berbeda dengan menggunakan motor dan girboks sebagai komponen terpisah, motor gir kecil menggabungkan keduanya menjadi satu rakitan—mengurangi ruang pemasangan, menyederhanakan pengkabelan, dan menghilangkan masalah penyelarasan poros. Unit-unit ini biasanya menghasilkan torsi keluaran dari 0,01 N·m hingga 500 N·m dan beroperasi pada kecepatan keluaran dari 1 RPM hingga 600 RPM , menjadikannya sangat diperlukan dalam otomatisasi, robotika, perangkat medis, dan elektronik konsumen.
Karakteristik yang menentukan adalah tahap pengurangan gigi, yang melipatgandakan torsi sekaligus mengurangi kecepatan secara proporsional. Sebuah motor berputar pada 3.000 RPM yang dipasangkan dengan gearbox 100:1 menghasilkan output 30 RPM dengan torsi sekitar 100 kali lipat (dikurangi kerugian efisiensi). Pertukaran mendasar inilah yang membuat motor roda gigi kecil sangat serbaguna di berbagai industri.
Jenis Motor Roda Gigi Kecil dan Perbedaannya
Tidak semua motor roda gigi kecil dibuat sama. Mekanisme roda gigi di dalamnya menentukan kapasitas torsi, kemampuan berkendara mundur, tingkat kebisingan, dan efisiensi. Memilih tipe yang salah adalah salah satu kesalahan desain yang paling umum dan merugikan.
Motor Roda Gigi Pacu
Motor spur gear menggunakan gigi potong lurus pada poros paralel. Mereka adalah desain yang paling sederhana dan paling hemat biaya, mencapai efisiensi 95–98% per tahap . Kelemahan utamanya adalah kebisingan—gigi yang menyatu menimbulkan suara rengekan yang khas pada kecepatan yang lebih tinggi. Paling cocok untuk aplikasi kecepatan rendah dan torsi sedang seperti penggerak konveyor, mesin penjual otomatis, dan mekanisme mainan.
Motor Roda Gigi Planet
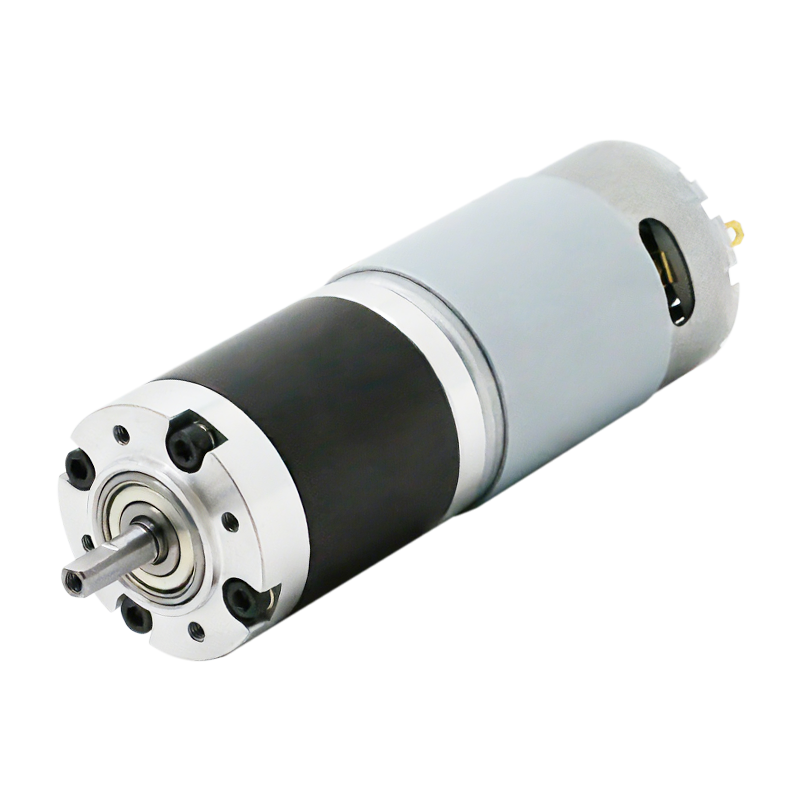
Motor roda gigi planet mendistribusikan beban ke tiga atau lebih roda gigi planet yang mengelilingi roda gigi matahari pusat. Pengaturan koaksial ini berhasil kepadatan torsi tinggi —seringkali 3–5 kali torsi motor pacu setara dengan diameter yang sama—dan konsentrisitas yang unggul. Biasanya efisiensi satu tahap 90–97% . Mereka adalah pilihan utama untuk sambungan robotika, perkakas listrik, dan aktuator presisi yang memerlukan rasio torsi terhadap ukuran yang tinggi.
Motor Roda Gigi Cacing
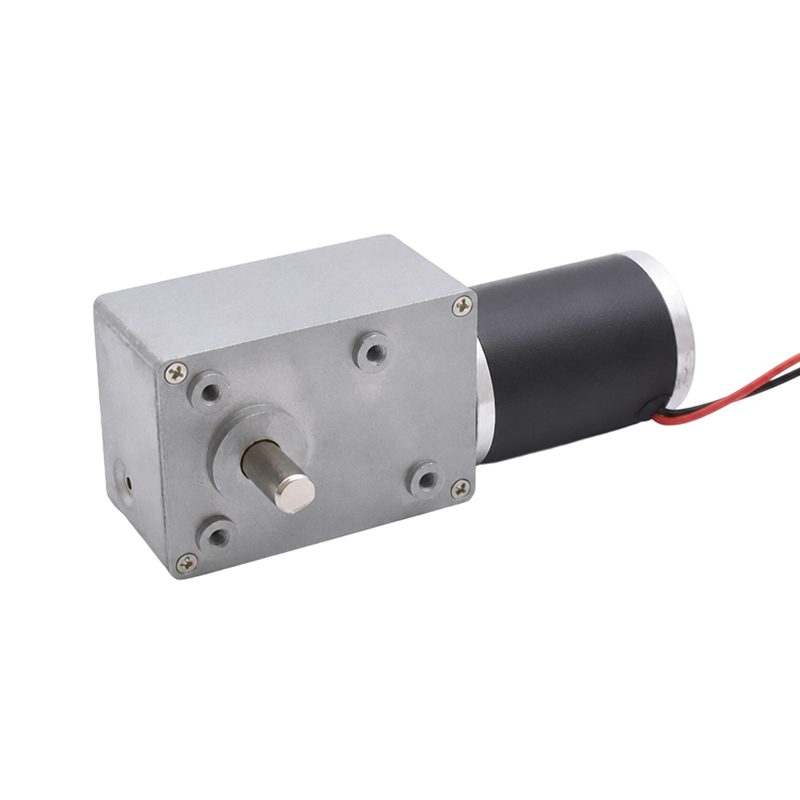
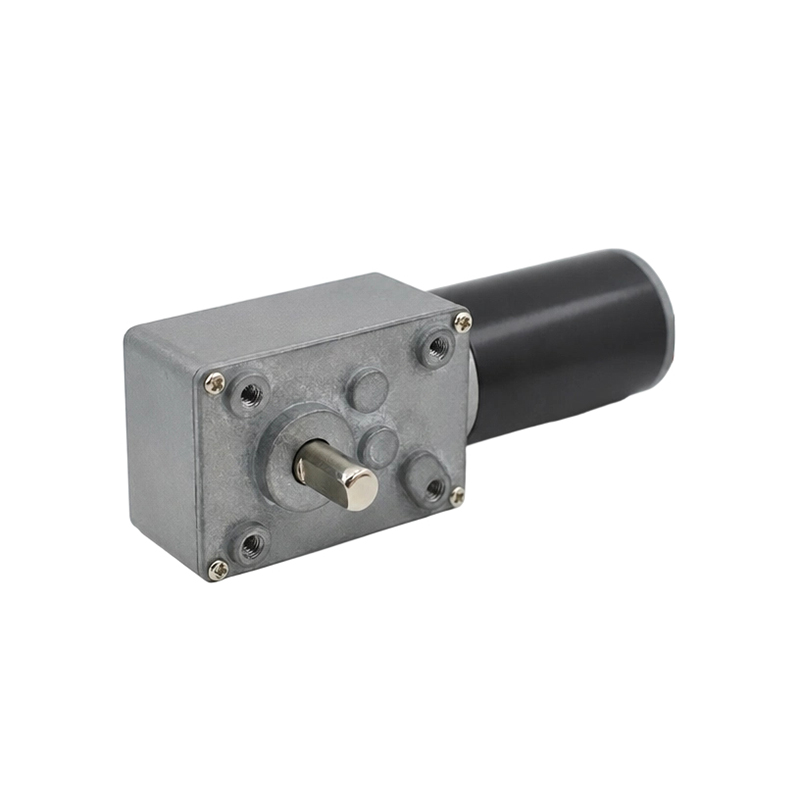
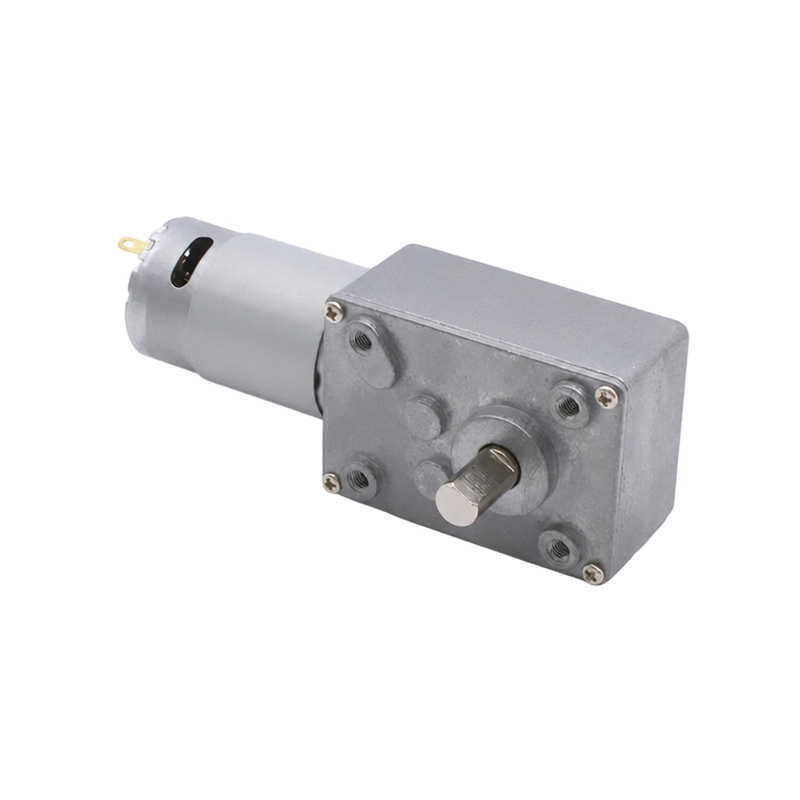
Motor roda gigi cacing menggunakan sekrup cacing heliks yang menyatu dengan roda cacing pada sudut 90°, memungkinkan rasio reduksi satu tahap yang sangat tinggi. 5:1 hingga 100:1 . Keuntungan utamanya adalah mengunci sendiri: pada rasio di atas kira-kira 20:1, poros keluaran tidak dapat menggerakkan motor ke belakang, menjadikannya ideal untuk pengangkat, gerbang, dan aktuator katup yang harus menahan posisi di bawah beban tanpa rem. Namun, efisiensi turun secara signifikan—seringkali turun drastis 40–70% —karena kontak geser antara cacing dan roda.
Motor Roda Gigi Heliks
Motor roda gigi heliks memiliki fitur gigi bersudut yang bergerak secara progresif, sehingga menghasilkan pengoperasian yang lebih mulus dan senyap dibandingkan roda gigi pacu dengan efisiensi per tahap biasanya antara 96–99% . Gigi yang miring menghasilkan beban dorong aksial yang harus diakomodasi oleh bantalan yang sesuai. Mereka banyak digunakan dalam pompa, mixer, dan mesin pengemasan yang memerlukan pengoperasian yang tenang dan efisiensi tinggi.
Motor Roda Gigi miring
Motor roda gigi bevel mengirimkan putaran antara poros yang berpotongan, biasanya pada 90°, menggunakan gigi roda gigi berbentuk kerucut. Mereka digunakan ketika poros keluaran harus diorientasikan tegak lurus ke motor—umum pada peralatan pemrosesan makanan, konveyor dengan perubahan arah, dan mesin pertanian.
| Ketik | Efisiensi per Tahap | Rentang Rasio | Tingkat Kebisingan | Mengunci Diri | Kasus Penggunaan Terbaik |
|---|---|---|---|---|---|
| Memacu | 95–98% | 2:1 – 10:1 | Sedang–Tinggi | Tidak | Konveyor, mainan |
| Planet | 90–97% | 3:1 – 100:1 | Rendah–Sedang | Tidak | Robotika, aktuator |
| cacing | 40–70% | 5:1 – 100:1 | Rendah | Ya (>20:1) | Lift, gerbang, katup |
| heliks | 96–99% | 1,5:1 – 10:1 | Sangat Rendah | Tidak | Pompa, mixer |
| Bevel | 93–97% | 1:1 – 6:1 | Rendah–Sedang | Tidak | Drive sudut kanan |
Tipe Motor Biasa Dipasangkan dengan Gearbox Kecil
Motor listrik yang menggerakkan girboks sama pentingnya dengan jenis gir itu sendiri. Motor menentukan pengendalian kecepatan, kebutuhan sumber daya, dan respons dinamis.
Motor Sikat DC
Pilihan paling ekonomis. Motor DC brushed gear beroperasi dari pasokan tegangan rendah (3 V – 48 V DC) dan dikontrol hanya dengan memvariasikan tegangan. Motor roda gigi DC 12 V yang disikat pada kisaran 5–50 W memerlukan biaya $3–$25 . Keausan sikat membatasi masa pakai secara kasar 500–2.000 jam pengoperasian berkelanjutan, menjadikannya lebih cocok untuk aplikasi tugas terputus-putus seperti pengangkat jendela, mesin penjual otomatis, dan robotika hobi.
Motor Tanpa Sikat DC (BLDC)
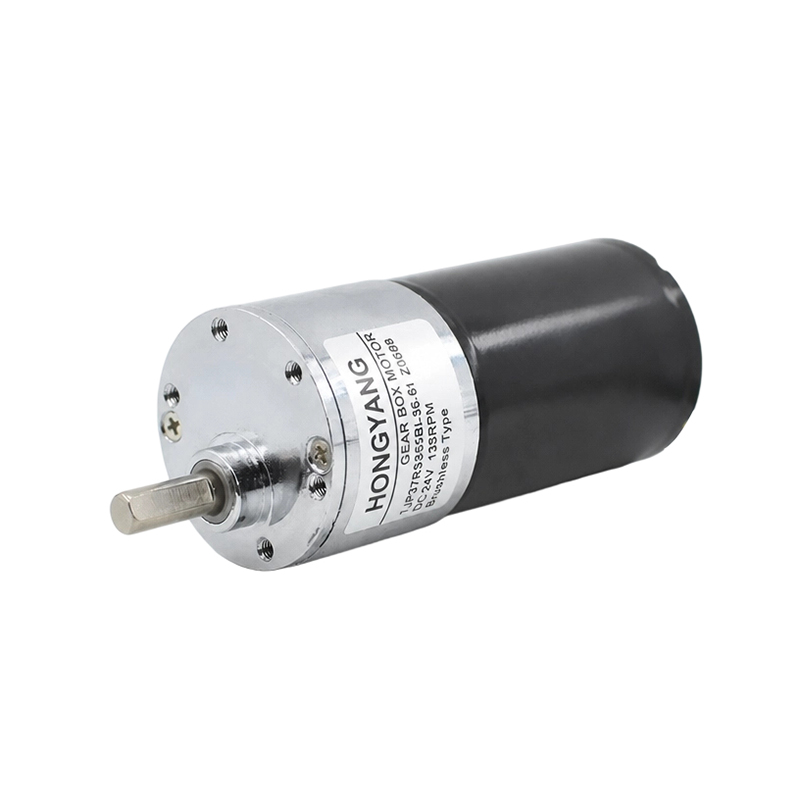
Motor roda gigi DC tanpa sikat menggantikan pergantian mekanis dengan peralihan elektronik, sehingga memperpanjang masa pakai 10.000–30.000 jam dan meningkatkan efisiensi sebesar 10–20% dibandingkan dengan yang setara. Mereka memerlukan pengontrol motor khusus (IC driver ESC atau BLDC), sehingga menambah biaya dan kerumitan, namun menawarkan kontrol kecepatan yang presisi dan pengereman regeneratif. Mereka mendominasi peralatan medis, drone, dan otomasi industri di mana keandalan tidak dapat ditawar.
Motor Stepper dengan Gearbox
Motor roda gigi stepper memberikan kontrol posisi loop terbuka dengan resolusi sehalus 0,009°/langkah ketika microstepped, tanpa encoder. Menambahkan gearbox melipatgandakan torsi penahan dan mengurangi sudut langkah, menjadikannya ideal untuk printer 3D, sumbu CNC, dan kepala pan-tilt kamera. Rasio reduksi tipikal 5:1 hingga 20:1 digunakan untuk menghindari resonansi sekaligus meningkatkan torsi.
Motor Induksi AC dengan Gearbox
Motor roda gigi AC kecil (biasanya 6W hingga 750W ) adalah pekerja keras jalur konveyor industri dan peralatan pengemasan. Mereka dijalankan langsung dari tegangan listrik (110 V atau 230 V AC) tanpa pengontrol, sangat tahan lama, dan distandarisasi dengan ukuran rangka IEC. Kecepatan ditetapkan berdasarkan frekuensi saluran kecuali dipasangkan dengan penggerak frekuensi variabel (VFD).
Spesifikasi Utama yang Perlu Dipahami Sebelum Membeli
Salah membaca lembar data adalah cara tercepat untuk memilih motor roda gigi yang salah. Ini adalah spesifikasi yang paling penting:
- Torsi keluaran terukur: Torsi terus menerus yang dapat dihasilkan motor tanpa batas waktu tanpa terlalu panas. Selalu rancang dengan faktor keamanan 1,5–2× yang diterapkan pada torsi beban aktual Anda.
- Torsi puncak (berhenti): Torsi maksimum pada kecepatan nol—biasanya torsi terukur 3–6× untuk unit planet. Melebihi batas ini secara permanen akan merusak gigi roda gigi.
- Kecepatan keluaran tanpa beban: RPM pada tegangan pengenal dengan beban nol. Kecepatan pengoperasian aktual di bawah beban akan 10–20% lebih rendah bergantung pada efisiensi dan beban gearbox.
- Rasio pengurangan: Rasio kecepatan input dengan kecepatan output. Rasio 50:1 berarti poros keluaran berputar satu kali untuk setiap 50 putaran motor.
- Serangan balik: Putaran sudut (zona mati) pada poros keluaran ketika arah beban berbalik. Diukur dalam menit busur— unit planet presisi mencapai <3 arcmin , sementara unit ekonomi mungkin mengalami serangan balik sebesar 20–60 menit.
- Peringkat beban radial dan aksial: Kekuatan yang dapat dipertahankan oleh bantalan poros keluaran. Melebihi batas beban radial merupakan penyebab utama kegagalan bantalan dini pada motor roda gigi yang tidak dipasang dengan benar.
- Peringkat IP: Peringkat Ingress Protection (misalnya, IP54, IP67) mendefinisikan ketahanan terhadap debu dan kelembapan—penting untuk lingkungan luar ruangan atau pencucian.
- Siklus tugas: Tugas kontinu (S1), jangka pendek (S2), atau intermiten (S3) memengaruhi beban maksimum yang diizinkan tanpa panas berlebih. Menjalankan unit berperingkat S3 pada tugas terus menerus adalah penyebab umum kelelahan motor.
Aplikasi Umum Motor Roda Gigi Kecil
Motor roda gigi kecil tertanam di hampir setiap sistem bermotor yang memerlukan pergerakan kecepatan sedang dan terkendali. Keserbagunaannya tidak tertandingi:
Robotika dan Otomasi
Penggunaan sambungan robot kolaboratif (cobot). motor roda gigi BLDC planet dengan encoder terintegrasi dan rasio 50:1 hingga 150:1 untuk mencapai pemosisian yang tepat dan berulang. Lengan cobot 6 sumbu biasanya berisi 6–12 rakitan motor roda gigi individual. Robot bergerak (AGV) menggunakan motor roda gigi DC pacu atau planetary di dalamnya rentang 20–200 W untuk menggerakkan roda pada 30–120 RPM.
Alat Kesehatan
Pompa infus, robot bedah, kursi roda bertenaga listrik, dan mekanisme penyesuaian tempat tidur rumah sakit semuanya bergantung pada motor roda gigi kecil—biasanya unit planet BLDC—karena fungsinya pengoperasian yang senyap, masa pakai yang lama, dan kontrol kecepatan yang presisi . Robotika bedah memerlukan reaksi balik di bawah 1 arcmin dan torsi keluaran dari 0,5 N·m hingga 20 N·m dalam paket yang sering kali berdiameter di bawah 40 mm.
Elektronik Konsumen dan Rumah Pintar
Tirai jendela bermotor, kunci pintar, gimbal kamera, dan penyedot debu robotik menggunakan motor roda gigi DC kecil. Motor buta pintar yang khas beroperasi pada Keluaran 2–5 RPM dengan torsi sebesar 1–3 N·m , dijalankan dari suplai 12 V atau 24 V DC. Persyaratan kebisingan yang rendah di lingkungan ini sering kali menjadi kriteria pemilihan yang menentukan.
Konveyor Industri dan Jalur Pengemasan
Motor heliks AC kompak atau roda gigi cacing di Kisaran 6 W hingga 370 W menggerakkan ban berjalan, mesin pelabelan, dan stasiun pengisian bahan bakar. Pemasangan flensa IEC dan dimensi poros standarnya menyederhanakan integrasi ke dalam desain mesin modular. Pasar global untuk motor roda gigi yang digunakan dalam penanganan material saja telah melampauinya USD 8 miliar pada tahun 2024 .
Subsistem Otomotif
Kendaraan modern mengandung 40 hingga 80 motor roda gigi DC kecil per mobil, pengatur kursi pengemudi, pengatur posisi kaca spion, pengangkat jendela, mekanisme sunroof, dan peredam HVAC. Ini harus memenuhi standar otomotif yang ketat termasuk ketahanan getaran (10–2.000 Hz), kisaran suhu (−40°C hingga 85°C), dan kepatuhan EMC sesuai CISPR 25.
Cara Memilih Motor Roda Gigi Kecil yang Tepat: Pendekatan Langkah-demi-Langkah
Kesalahan pemilihan menyebabkan sebagian besar kegagalan motor gigi prematur di lapangan. Ikuti proses sistematis ini untuk menghindarinya:
- Tentukan torsi beban dan kebutuhan kecepatan. Hitung torsi yang sebenarnya dibutuhkan mekanisme Anda pada poros keluaran, dengan memperhitungkan gesekan, inersia selama akselerasi, dan beban berlebih yang terburuk. Tentukan RPM keluaran yang diperlukan dari persyaratan kecepatan linier atau rotasi aplikasi Anda.
- Pilih jenis roda gigi. Gunakan tabel perbandingan di atas sebagai titik awal. Jika mengunci sendiri diperlukan → worm. Jika kepadatan torsi tinggi dalam benda kompak sangat penting → bersifat planet. Jika pengoperasian senyap adalah hal yang paling penting → heliks. Jika biaya adalah pendorong utama dan kebisingan dapat ditoleransi → memacu.
- Pilih teknologi motor. Tentukan apakah Anda memerlukan kontrol hidup/mati yang sederhana (DC atau AC yang disikat), umpan balik kecepatan yang tepat (BLDC), kontrol posisi tanpa encoder (stepper), atau kesederhanaan bertenaga listrik (induksi AC).
- Terapkan faktor keamanan. Lipat gandakan torsi beban yang dihitung dengan 1,5–2,0 untuk mendapatkan torsi keluaran terukur minimum. Untuk aplikasi dengan beban kejut atau siklus start-stop yang sering, gunakan rentang yang lebih tinggi.
- Verifikasi batas termal. Konfirmasikan daya pengenal motor pada suhu sekitar instalasi Anda. Penurunan efisiensi dan penurunan suhu terjadi di atas nilai lingkungan motor (biasanya 40°C). Pada suhu sekitar 60°C, turunkan daya keluaran sekitar 10–15% .
- Periksa peringkat beban poros. Pastikan pengaturan pemasangan Anda menjaga gaya poros radial dan aksial tetap dalam nilai terukur. Kopling langsung ke beban kaku dengan offset dapat menghasilkan gaya radial 5–10× lebih tinggi dari batas pengenal motor roda gigi.
- Konfirmasikan persyaratan lingkungan dan peraturan. Cocokkan peringkat IP dengan lingkungan Anda, periksa sertifikasi yang diperlukan (UL, CE, RoHS, REACH), dan verifikasi voltase/kompatibilitas frekuensi.
Kelas Ukuran Motor Roda Gigi Kecil dan Rentang Daya Khas
Motor roda gigi kecil menjangkau berbagai ukuran fisik. Memahami kelas ukuran mana yang sesuai dengan aplikasi Anda membantu mempersempit pilihan dengan cepat.
| Kelas Ukuran | Diameter Luar | Rentang Daya | Torsi Keluaran | Aplikasi Khas |
|---|---|---|---|---|
| Mikro | 6–16 mm | 0,01–1 W | 0,01–0,5 N·m | Jam tangan, endoskopi, alat bantu dengar |
| Mini | 16–36 mm | 1–20 W | 0,5–10 N·m | Kunci pintar, gimbal kamera, instrumen lab |
| Kecil | 36–63mm | 20–120 W | 10–100 N·m | Sendi robotik, AGV, kursi roda bertenaga |
| Industri kompak | 63–100 mm | 120–750 W | 100–500 N·m | Penggerak konveyor, mesin pengemas |
Praktik Terbaik Pemasangan, Pemasangan, dan Pemeliharaan
Bahkan motor roda gigi terbaik pun akan rusak sebelum waktunya jika dipasang atau dirawat dengan tidak benar. Praktik-praktik ini secara langsung memperpanjang umur layanan:
Orientasi Pemasangan
Kebanyakan motor roda gigi kecil diberi peringkat untuk semua orientasi pemasangan, tetapi periksa lembar datanya. Motor roda gigi cacing dengan pelumasan percikan harus dipasang sesuai spesifikasi—membalikkannya dapat membuat jaring cacing kekurangan oli dan menyebabkan keausan yang cepat. Pemasangan poros horizontal adalah kesalahan pemasangan umum untuk peredam cacing.
Kopling dan Penyelarasan Beban
Gunakan kopling yang fleksibel daripada yang kaku jika memungkinkan. Ketidaksejajaran sesedikit mungkin offset radial 0,1 mm dapat meningkatkan beban bantalan poros keluaran sebesar 2–3×, mengurangi umur bantalan dari puluhan ribu jam menjadi hanya beberapa ratus jam. Kopling rahang atau oldham mengakomodasi ketidaksejajaran sekaligus mentransmisikan torsi dengan lancar.
Interval Pelumasan
Motor roda gigi yang disegel seumur hidup tidak memerlukan pelumasan ulang dalam kondisi normal. Untuk unit yang dapat dilumasi ulang, ganti pelumas gigi setiap kali 5.000–10.000 jam operasional atau setidaknya setiap tahun dalam aplikasi tugas berkelanjutan. Gunakan tingkat pelumas yang ditentukan oleh pabrikan—mengganti viskositas yang berbeda merupakan penyebab utama keausan dini pada roda gigi dan bantalan.
Manajemen Termal
Pastikan aliran udara yang cukup di sekitar rumah motor. Suhu permukaan di atas 70°C pada casing motor (untuk motor kelas insulasi standar B) menunjukkan kelebihan beban atau ventilasi yang tidak mencukupi. Berjalan secara konsisten di atas suhu terukur akan mengurangi separuh masa pakai belitan motor untuk setiap kenaikan 10°C di atas nilai terukur—hubungan yang terdokumentasi dengan baik dalam teknik motor (aturan Arrhenius).
Tren Pasar dan Perkembangan Masa Depan pada Motor Roda Gigi Kecil
Pasar motor roda gigi global dihargai sekitar USD 33 miliar pada tahun 2024 dan diproyeksikan tumbuh pada CAGR sebesar 4,5–5,5% hingga tahun 2030, didorong oleh otomasi industri, kendaraan listrik, dan perluasan robotika. Beberapa perkembangan penting membentuk kembali kategori produk:
- Elektronik terintegrasi: Driver motor, encoder, dan antarmuka komunikasi (CANopen, EtherCAT, RS-485) semakin terintegrasi langsung ke bodi motor, mengurangi penggunaan kabel dan memungkinkan pemasangan plug-and-play dalam arsitektur otomasi terdesentralisasi.
- Magnet tanah jarang dengan efisiensi tinggi: Magnet NdFeB pada motor roda gigi BLDC menghasilkan kepadatan daya 30–50% lebih tinggi dibandingkan dengan magnet ferit, sehingga memungkinkan desain yang lebih kecil dan ringan dengan daya keluaran yang sama—yang secara langsung menguntungkan aplikasi portabel dan bertenaga baterai.
- Motor roda gigi penggerak sikloidal dan harmonik: Alternatif tanpa reaksi balik terhadap roda gigi planet ini mulai diadopsi dalam robotika presisi, menawarkan torsi keluaran hingga 10× ukuran bingkainya dibandingkan dengan unit planet konvensional, meskipun dengan biaya lebih tinggi.
- Keberlanjutan dan efisiensi energi: Persyaratan kelas efisiensi IE3 dan IE4 (sesuai IEC 60034-30-1) mendorong peningkatan motor roda gigi AC di seluruh Eropa dan Tiongkok, dengan konsumsi motor IE4 15–30% lebih sedikit energi daripada setara IE1 pada daya keluaran yang sama.
- Miniaturisasi untuk robotika humanoid: Pesatnya pertumbuhan pengembangan robot humanoid mendorong permintaan akan motor roda gigi planetary BLDC ultra-kompak berdiameter di bawah 40 mm dengan keluaran torsi melebihi 30 N·m —kombinasi yang sebelumnya tidak dapat dicapai pada faktor bentuk tersebut.
Berita
-
Sikat Asal Motor DC dan Fondasi Fisik Itu Sikat Motor DC adalah pionir dalam mengubah energi listrik menjadi gerak mekanis, dan sejarahnya terkait erat dengan k...
BACA SELENGKAPNYA -
Siapa yang Masih Menggunakan Motor DC Brushed Saat Ini? Motor DC yang disikat pada peralatan kecil Meskipun adopsi teknologi motor brushless semakin meningkat, peralat...
BACA SELENGKAPNYA -
Aplikasi Sikat Motor DC di Elektronik Konsumen dan Perangkat Cerdas Sikat Peran Motor DC dalam Desain Elektronik Konsumen Sikat Motor DC memainkan peran p...
BACA SELENGKAPNYA
 Rumah
Tentang kami


Hak Cipta © Yuyao Hongyang Micromotor Co., Ltd. Semua hak dilindungi undang-undang.