Bahasa



Apa itu Motor Roda Gigi DC? Jenis, Kegunaan & Cara Kerja
 2026.04.15
 Berita Industri
Apa itu Motor Roda Gigi DC? Jawaban Langsung
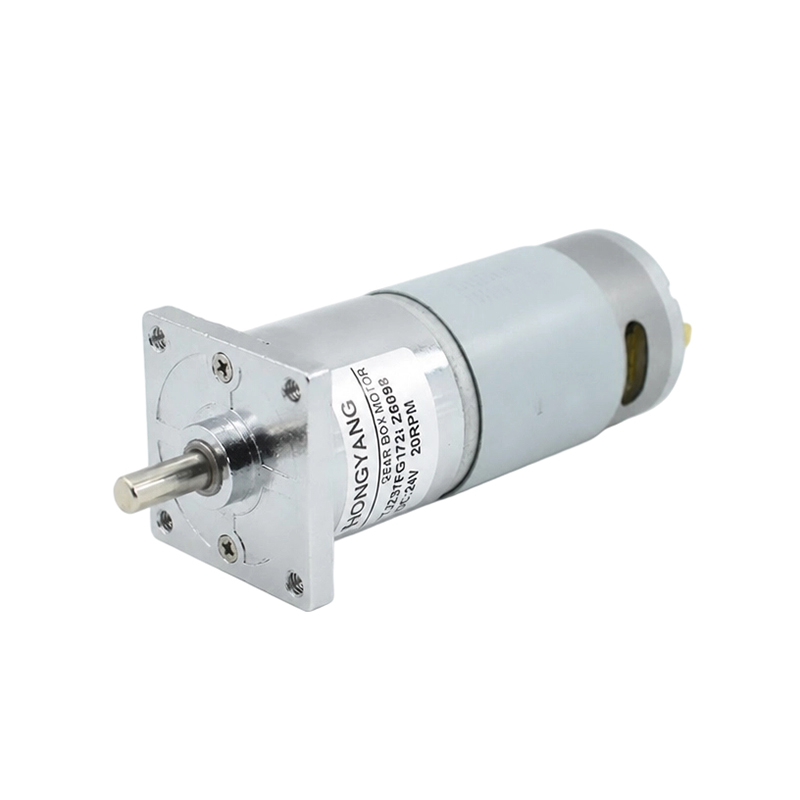
A DC motor roda gigi merupakan motor listrik arus searah yang terintegrasi dengan peredam roda gigi (gearbox). Motor mengubah energi listrik menjadi energi mekanik rotasi, sedangkan gearbox yang terpasang mengurangi kecepatan keluaran dan secara proporsional meningkatkan torsi keluaran. Hasilnya adalah unit penggerak mandiri yang ringkas dan mampu memberikan hasil torsi tinggi pada kecepatan rendah —kombinasi yang tidak dapat dicapai secara efisien oleh motor DC standar saja.
Secara praktis: jika motor DC telanjang berputar pada 5.000 RPM tetapi Anda memerlukan 50 RPM untuk menggerakkan ban berjalan dengan gaya tarik yang kuat, motor roda gigi dengan Rasio roda gigi 100:1 memberikan hal tersebut—sambil mengalikan torsi sekitar 100 kali lipat (dikurangi kehilangan efisiensi gigi, biasanya 70–95%).
Motor roda gigi DC adalah salah satu komponen gerak yang paling banyak digunakan dalam bidang teknik, muncul dalam segala hal mulai dari lengan robot dan kursi roda listrik hingga jendela mobil otomatis dan jalur perakitan industri.
Cara Kerja Motor Roda Gigi DC: Mekanisme Inti
Memahami motor roda gigi DC memerlukan pemahaman dua sistem terintegrasi yang bekerja secara berurutan.
Panggung Motor DC
Ketika tegangan DC diterapkan ke terminal masukan motor, arus mengalir melalui belitan jangkar di dalam medan magnet (dibuat oleh magnet permanen atau elektromagnet). Interaksi ini menghasilkan gaya rotasi—torsi—yang memutar poros motor. Kecepatan putaran bergantung pada tegangan yang diberikan, sedangkan torsi bergantung pada arus. Sebagian besar motor roda gigi DC kecil beroperasi 3V, 6V, 12V, atau 24V tegangan suplai.
Tahap Gearbox
Poros motor dimasukkan langsung ke dalam kotak roda gigi yang berisi serangkaian roda gigi penyambung. Setiap tingkat gigi mengurangi kecepatan dengan rasio tetap dan melipatgandakan torsi. Misalnya, gearbox dua tahap dengan rasio 10:1 pada setiap tahap menghasilkan keseluruhan pengurangan 100:1 . Poros keluaran kotak roda gigi berputar pada 1/100 kecepatan motor tetapi torsinya mencapai 100 kali lipat (sebelum kehilangan efisiensi).
Trade-Off Kecepatan Torsi
Ini adalah prinsip teknik dasar di balik setiap motor roda gigi: kecepatan dan torsi berbanding terbalik pada input daya tertentu. Menggandakan rasio roda gigi akan membagi dua kecepatan keluaran dan menggandakan torsi keluaran. Hal ini memungkinkan para insinyur untuk secara tepat menyetel sistem penggerak agar sesuai dengan tuntutan mekanis aplikasi apa pun tanpa mengubah motor itu sendiri.
Jenis Utama Motor Roda Gigi DC
Motor roda gigi DC diklasifikasikan berdasarkan jenis motor DC yang digunakan dan konfigurasi gearbox. Setiap kombinasi memenuhi persyaratan kinerja yang berbeda.
Berdasarkan Jenis Motor
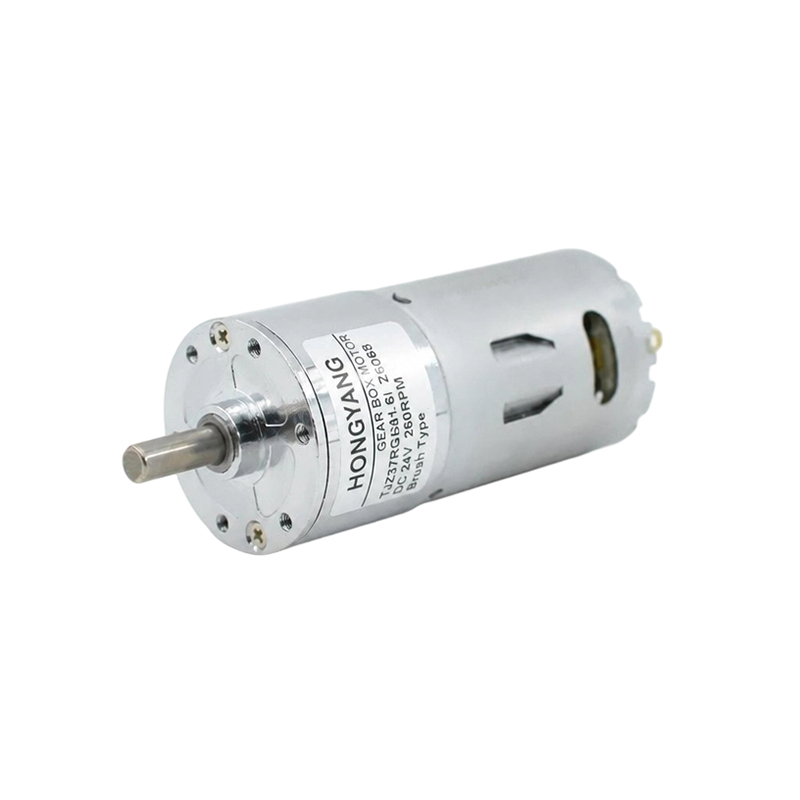
- Motor roda gigi DC yang disikat: Menggunakan sikat karbon dan komutator untuk mentransfer arus ke jangkar yang berputar. Sederhana, murah, dan mudah dikendalikan dengan rangkaian PWM dasar. Kuas akan aus seiring berjalannya waktu, biasanya memerlukan penggantian setelahnya 500–2.000 jam operasi. Umum pada mainan, aktuator, dan aplikasi siklus tugas rendah.
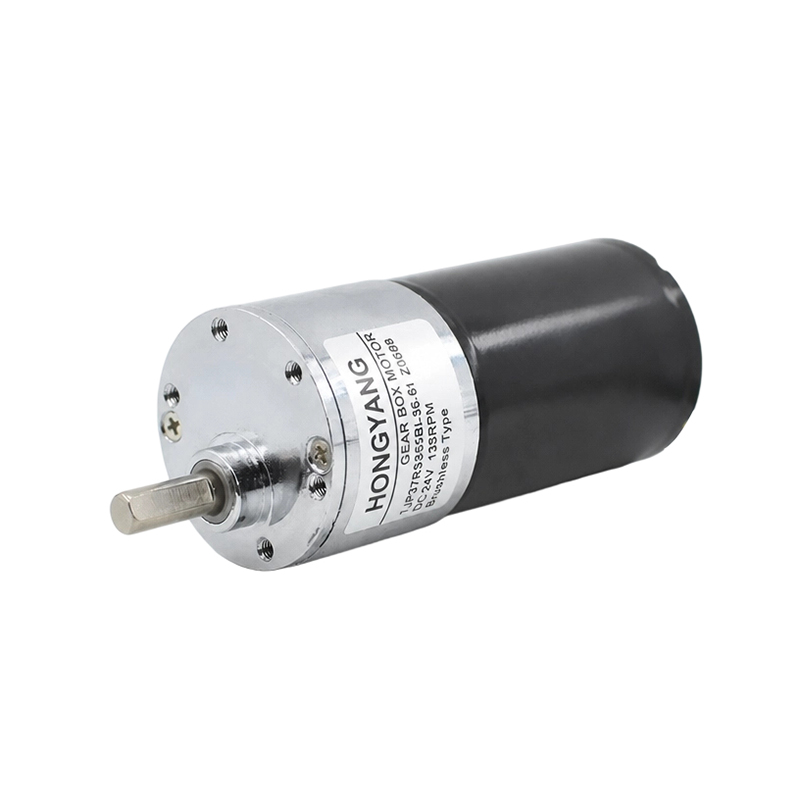
- Motor roda gigi DC tanpa sikat (BLDC): Menghilangkan kuas dengan menggunakan pergantian elektronik. Menawarkan masa pakai yang lebih lama (seringkali 10.000 jam ), efisiensi lebih tinggi (85–95%), interferensi elektromagnetik lebih rendah, dan manajemen panas lebih baik. Digunakan pada perangkat medis, drone, dan otomatisasi presisi.
- Motor roda gigi DC tanpa biji: Angkernya tidak memiliki inti besi, membuatnya sangat ringan dan sangat responsif dengan inersia yang sangat rendah. Ideal untuk alat bedah genggam, prostetik, dan sistem kamera yang mengutamakan gerakan mikro yang cepat dan tepat.
Berdasarkan Jenis Gearbox
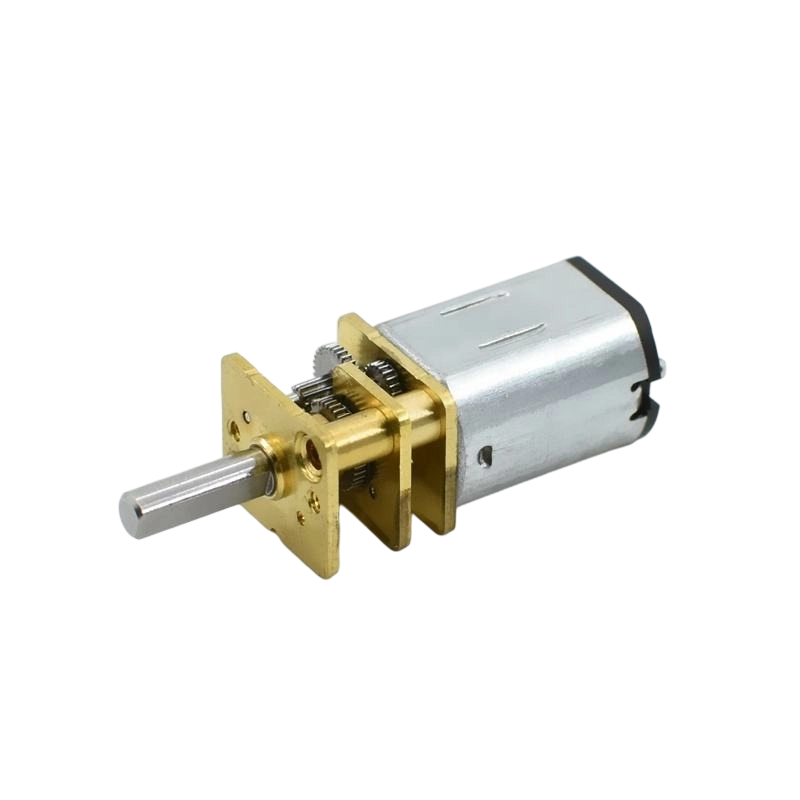
- Motor roda gigi pacu: Menggunakan gigi paralel berpotongan lurus. Sederhana, ekonomis, dan tersedia secara luas. Sedikit lebih berisik dibandingkan tipe lainnya karena gigi yang patah secara tiba-tiba. Terbaik untuk aplikasi berkecepatan sedang dan beban sedang.
- Motor roda gigi heliks: Roda gigi dipotong miring, menghasilkan pengikatan gigi secara bertahap. Hal ini mengakibatkan pengoperasian yang lebih lancar dan senyap dan kapasitas beban yang lebih tinggi daripada roda gigi pacu. Lebih disukai dalam otomatisasi kantor, sistem HVAC, dan peralatan pemrosesan makanan.
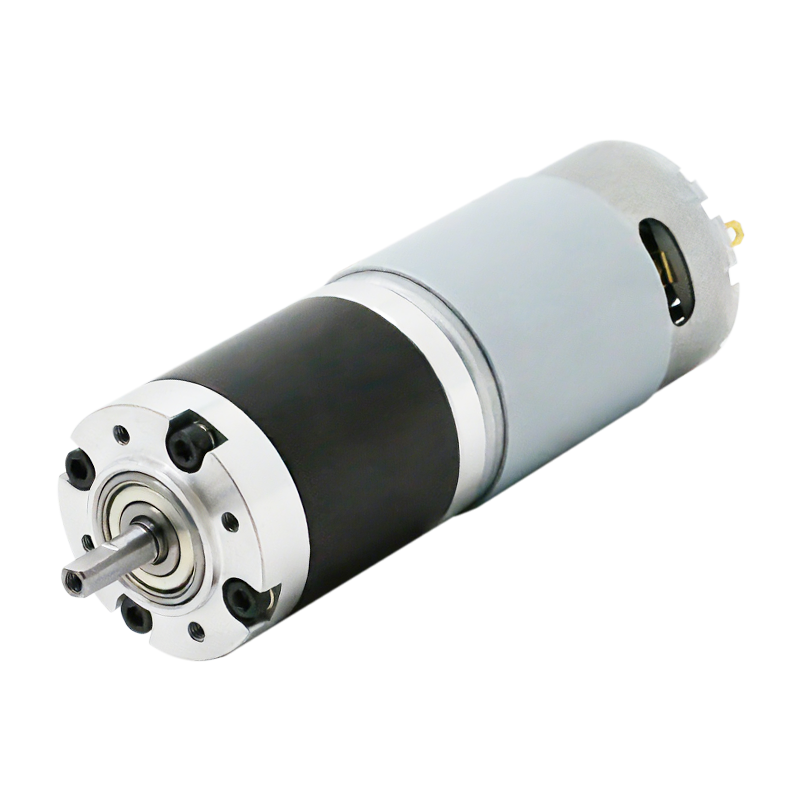
- Motor roda gigi planet: Dilengkapi dengan roda gigi matahari pusat, roda gigi planet di sekelilingnya, dan roda gigi lingkar luar. Desain ini mencapai kepadatan torsi yang sangat tinggi dan rasio roda gigi hingga 1.000:1 dalam bentuk silinder kompak. Biasa digunakan dalam robotika, kendaraan listrik, dan aktuator presisi tinggi.
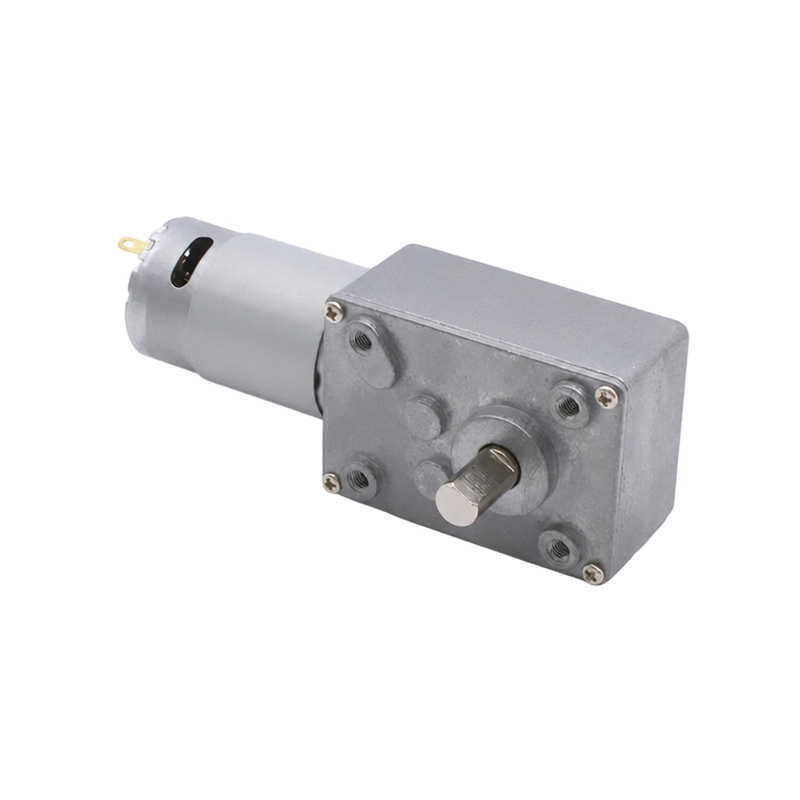
- Motor roda gigi cacing: Menggunakan sekrup cacing yang menyatu dengan roda cacing, memungkinkan rasio reduksi yang sangat tinggi (hingga 300:1 dalam satu tahap) dan penguncian diri yang melekat ketika listrik padam. Ideal untuk lift, pembuka gerbang, dan aplikasi apa pun yang memerlukan beban untuk menahan posisi tanpa pengereman.
Spesifikasi Utama Dijelaskan
Memilih motor roda gigi DC yang tepat memerlukan pemahaman parameter inti ini. Salah membaca satu pun dapat mengakibatkan kegagalan motor atau kinerja buruk.
| Spesifikasi | Satuan | Apa Artinya | Kisaran Khas |
|---|---|---|---|
| Nilai Tegangan | V (DC) | Tegangan operasi optimal | 3V – 48V |
| Kecepatan Tanpa Beban | RPM | Kecepatan poros keluaran tanpa beban | 1 – 1.000 RPM |
| Torsi Terukur | N·m atau kg·cm | Torsi keluaran aman terus menerus | 0,01 – 500 N·m |
| Torsi Kios | N·m atau kg·cm | Torsi maksimum pada kecepatan nol | Torsi terukur 2–10× |
| Rasio Roda Gigi | n:1 | Pengurangan kecepatan input-ke-output | 5:1 – 1.000:1 |
| Efisiensi | % | Daya diubah menjadi keluaran yang berguna | 50% – 95% |
| Nilai Saat Ini | A | Penarikan arus pada beban terukur | 0,05A – 30A |
| Peringkat IP | kode IP | Tingkat perlindungan debu dan air | IP20 – IP67 |
Aturan praktis desain: Selalu pilih motor roda gigi yang torsi pengenalnya setidaknya 1,5–2× torsi beban terhitung aplikasi Anda. Margin keamanan ini memperhitungkan lonjakan startup, variasi gesekan, dan fluktuasi beban yang dapat dengan mudah melebihi nilai kondisi tunak.
Motor Roda Gigi DC vs. Jenis Motor Lainnya
Insinyur sering mengevaluasi motor roda gigi DC dibandingkan dengan alternatifnya. Berikut ini perbandingan faktor-faktor yang paling penting.
| Faktor | Motor Roda Gigi DC | Motor Roda Gigi AC | Motor Stepper | Motor Servo |
|---|---|---|---|---|
| Sumber Daya | DC (baterai/PSU) | listrik AC | DC (berdenyut) | DC atau AC |
| Kontrol Kecepatan | Mudah (PWM/voltase) | Sedang (diperlukan VFD) | Berbasis langkah | Luar biasa (loop tertutup) |
| Torsi pada Kecepatan Rendah | Tinggi | Sedang | Tinggi (but drops off) | Sangat Tinggi |
| Akurasi Posisi | Rendah (loop terbuka) | Rendah | Bagus (loop terbuka) | Luar biasa |
| Biaya | Rendah – Moderate | Sedang | Rendah – Moderate | Tinggi |
| Portabilitas | Luar biasa | Buruk | Bagus | Bagus |
Keunggulan kompetitif terkuat motor roda gigi DC adalah miliknya kesederhanaan, biaya rendah, dan kompatibilitas baterai —menjadikannya pilihan default untuk aplikasi seluler, portabel, dan sensitif terhadap biaya.
Penerapan Motor DC Gear di Dunia Nyata
Motor roda gigi DC tertanam dalam rangkaian produk yang luar biasa. Fleksibilitasnya berasal dari beragam voltase yang tersedia, rasio roda gigi, dan faktor bentuk.
Sistem Otomotif
Kendaraan modern mengandung 20–70 motor roda gigi DC tergantung pada modelnya. Ini menggerakkan power window (biasanya 12V, 30–60 RPM), pengatur kursi elektrik, aktuator pintu campuran HVAC, sistem wiper kaca depan, dan unit bantuan power steering. Persyaratan keandalan di lingkungan otomotif mendorong penggunaan varian brushless efisiensi tinggi dengan peringkat IP65.
Robotika dan Otomasi
Sambungan robot, gripper, dan platform seluler bergantung pada motor roda gigi DC untuk pergerakan yang terkontrol. Motor roda gigi planet adalah standar di sini, menawarkan rasio roda gigi dari 20:1 hingga 500:1 dengan diameter sekecil 22 mm. Robot pendidikan seperti yang menggunakan platform LEGO Technic dan robot kolaboratif industri (cobot) dari perusahaan seperti Universal Robots sama-sama mengandalkan teknologi inti ini.
Alat Kesehatan dan Alat Bantu
Penggunaan kursi roda listrik Motor roda gigi DC tanpa sikat 24V menghasilkan torsi 80–150 N·m untuk menggerakkan pengguna dengan aman melintasi berbagai medan. Pompa infus, robot bedah, kaki palsu bertenaga, dan mekanisme penyesuaian tempat tidur rumah sakit semuanya bergantung pada presisi dan keandalan motor roda gigi DC kompak.
Elektronik Konsumen dan Peralatan Rumah Tangga
Sistem tirai otomatis, kunci pintar, penghancur kertas, penggiling mesin espresso, dan pembuka kaleng elektrik semuanya menggunakan motor roda gigi DC kecil. Ini biasanya beroperasi 6V–12V dengan rasio gigi antara 10:1 dan 100:1, menyeimbangkan pengoperasian senyap dengan torsi yang cukup untuk tugas sehari-hari.
Peralatan Industri
Sistem konveyor, mesin pengemas, peralatan tekstil, dan mesin pertanian menggunakan motor roda gigi DC tugas berat dengan daya mulai dari 100W hingga beberapa kilowatt. Motor roda gigi cacing umum digunakan di sini karena sifatnya yang dapat mengunci sendiri, yang mencegah penggerak mundur saat listrik padam—fitur keselamatan penting pada bagian konveyor vertikal atau miring.
Cara Memilih Motor DC Gear yang Tepat untuk Aplikasi Anda
Ikuti proses seleksi terstruktur ini untuk menghindari kesalahan spesifikasi yang paling umum.
- Tentukan torsi beban Anda. Hitung atau ukur torsi yang dibutuhkan aplikasi Anda pada poros keluaran. Sertakan gesekan, inersia, dan beban miring apa pun. Tambahkan sebuah 1,5–2× faktor keamanan untuk menentukan persyaratan torsi pengenal minimum Anda.
- Atur kecepatan keluaran yang Anda perlukan. Tentukan kisaran RPM yang dibutuhkan pada output. Ini, dikombinasikan dengan target torsi Anda, membantu menentukan peringkat daya (Daya = Torsi × Kecepatan Sudut).
- Pilih tegangan suplai Anda. Cocokkan voltase motor dengan sumber daya yang tersedia—baterai, catu daya, atau sistem kelistrikan kendaraan. Hal ini mempersempit daftar kandidat secara signifikan.
- Pilih jenis gearbox. Gunakan planetary untuk kepadatan dan presisi torsi tinggi; cacing untuk mengunci sendiri; heliks untuk tugas terus menerus yang tenang; memacu untuk aplikasi sederhana dan berbiaya rendah.
- Periksa siklus kerja. Motor tugas berkelanjutan (S1) dinilai untuk pengoperasian berkelanjutan. Motor tugas intermiten (S2, S3) dapat menangani beban puncak yang lebih tinggi tetapi memerlukan waktu istirahat. Motor yang bekerja terlalu keras melebihi siklus kerjanya adalah penyebab paling umum dari kegagalan dini.
- Pertimbangkan persyaratan lingkungan. Untuk lingkungan luar ruangan atau pencucian, tentukan IP54 atau lebih tinggi . Untuk pemrosesan makanan, diperlukan wadah baja tahan karat dan pelumas yang sesuai dengan NSF.
- Faktor dalam metode pengendalian. Kontrol hidup/mati sederhana hanya memerlukan relai atau sakelar MOSFET. Kecepatan variabel memerlukan pengontrol PWM. Kontrol posisi loop tertutup memerlukan motor yang dilengkapi encoder dan pengontrol gerakan.
Mengontrol Motor DC Gear: Metode dan Komponen
Motor roda gigi DC adalah salah satu komponen penggerak yang paling mudah dikendalikan secara elektronik, yang berkontribusi terhadap dominasinya dalam sistem bertenaga baterai dan berbasis mikrokontroler.
Kontrol Kecepatan PWM
Modulasi Lebar Pulsa (PWM) memvariasikan tegangan rata-rata yang dikirimkan ke motor dengan menghidupkan dan mematikan daya secara cepat. SEBUAH Siklus kerja 50% pada 12V memberikan setara dengan rata-rata 6V, kira-kira mengurangi separuh kecepatan. PWM efisien (kerugian di bawah 5% pada sirkuit yang dirancang dengan baik) dan memungkinkan penyesuaian kecepatan tanpa langkah yang mulus dari mikrokontroler seperti Arduino atau Raspberry Pi.
H-Bridge untuk Kontrol Dua Arah
Sirkuit H-bridge berisi empat sakelar yang disusun dalam bentuk "H" di sekeliling motor. Dengan mengaktifkan pasangan sakelar yang berbeda, arah arus yang melalui motor akan berbalik, membalikkan putaran. IC H-bridge seperti L298N, DRV8833, atau TB6612FNG banyak digunakan dalam proyek robotika untuk kontrol dua arah yang nyaman dengan peringkat arus dari 0,6A hingga 4A.
Encoder untuk Umpan Balik Posisi dan Kecepatan
Menambahkan encoder kuadratur ke poros motor memberikan data kecepatan dan posisi secara real-time. Banyak motor roda gigi DC tersedia dengan encoder terintegrasi yang menawarkan resolusi 64 hingga 1.000 hitungan per revolusi . Hal ini memungkinkan kontrol PID loop tertutup, di mana sistem secara otomatis menyesuaikan tegangan untuk mempertahankan kecepatan target atau mencapai posisi yang tepat—mengubah motor roda gigi sederhana menjadi aktuator presisi yang mumpuni.
Mode Kegagalan Umum dan Cara Mencegahnya
Motor roda gigi DC kuat, namun kondisi pengoperasian tertentu mempercepat keausan dan menyebabkan kegagalan dini.
- Kelebihan beban melebihi torsi stall: Pengoperasian yang terus-menerus dalam keadaan terhenti menyebabkan penarikan arus yang berlebihan (seringkali arus pengenal 5–10×), sehingga belitan menjadi terlalu panas dan cepat. Selalu lindungi dengan sirkuit pembatas arus atau sakelar pemutus termal.
- Kegagalan pelumasan roda gigi: Roda gigi kering lebih cepat aus secara eksponensial. Gearbox planetary dan spur menggunakan gemuk yang dapat mengering setelah beberapa tahun. Ganti gearbox yang tersegel sesuai interval yang direkomendasikan pabrikan, atau pilih gearbox penangas oli untuk aplikasi jangka panjang.
- Keausan sikat (motor yang disikat): Periksa sikat setiap 500–1.000 jam. Sikat yang aus menyebabkan timbulnya bunga api, peningkatan kebisingan listrik, dan akhirnya kerusakan komutator. Gantilah sikat sebelum aus hingga mencapai panjang minimum yang tertera pada tempat sikat.
- Masuknya uap air: Air menimbulkan korosi pada belitan dan mencemari pelumas roda gigi. Selalu cocokkan peringkat IP dengan lingkungan. Jangan gunakan motor berperingkat IP20 di luar ruangan atau lokasi rawan percikan.
- Lonjakan tegangan: Back-EMF saat motor dimatikan dapat merusak sirkuit driver. Selalu tambahkan a dioda flyback melintasi terminal motor untuk menjepit lonjakan tegangan saat menggunakan transistor atau driver MOSFET.
Berita
-
Sikat Asal Motor DC dan Fondasi Fisik Itu Sikat Motor DC adalah pionir dalam mengubah energi listrik menjadi gerak mekanis, dan sejarahnya terkait erat dengan k...
BACA SELENGKAPNYA -
Siapa yang Masih Menggunakan Motor DC Brushed Saat Ini? Motor DC yang disikat pada peralatan kecil Meskipun adopsi teknologi motor brushless semakin meningkat, peralat...
BACA SELENGKAPNYA -
Aplikasi Sikat Motor DC di Elektronik Konsumen dan Perangkat Cerdas Sikat Peran Motor DC dalam Desain Elektronik Konsumen Sikat Motor DC memainkan peran p...
BACA SELENGKAPNYA
 Rumah
Tentang kami


Hak Cipta © Yuyao Hongyang Micromotor Co., Ltd. Semua hak dilindungi undang-undang.