Eng



Bagaimana Cara Kerja Motor Roda Gigi? Panduan Lengkap
 2026.04.22
 Berita Industri
A motor roda gigi bekerja dengan menggabungkan motor listrik dengan peredam roda gigi (gearbox) menjadi satu kesatuan yang terintegrasi. Motor menghasilkan keluaran rotasi berkecepatan tinggi, dan girboks menggunakan serangkaian roda gigi penyambung untuk menghasilkan keluaran rotasi berkecepatan tinggi kurangi kecepatan itu sambil mengalikan torsi secara proporsional . Hasilnya adalah sistem penggerak ringkas yang menghasilkan putaran yang lambat dan bertenaga — persis seperti yang dibutuhkan sebagian besar aplikasi mekanis.
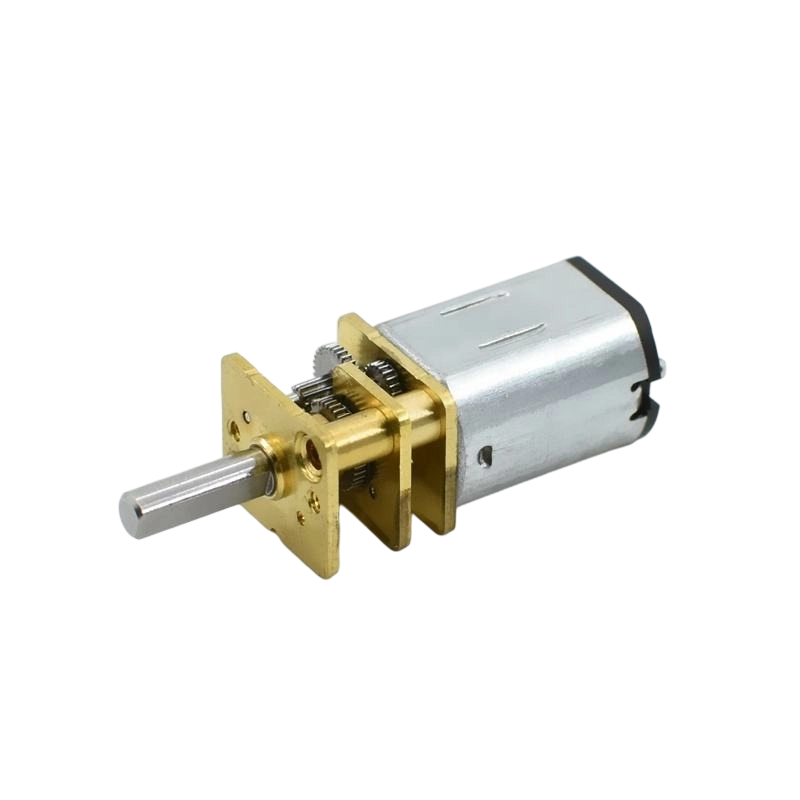
Misalnya, motor yang berputar pada 1.400 RPM yang dipasangkan dengan gearbox 70:1 menghasilkan kecepatan poros keluaran hanya 20 RPM — tetapi dengan torsi hingga 70 kali lebih besar daripada yang dapat diberikan oleh motor itu sendiri (dikurangi kerugian efisiensi). Prinsip ini berlaku baik Anda menggunakan motor roda gigi industri besar yang menggerakkan konveyor atau a motor roda gigi kecil memutar mekanisme di dalam pembuka tirai otomatis.
Prinsip Kerja Inti: Pengurangan Kecepatan dan Penggandaan Torsi
Fisika mendasar di balik setiap motor roda gigi adalah rasio roda gigi. Ketika roda gigi penggerak kecil (pinion) menyatu dengan roda gigi penggerak yang lebih besar, roda gigi yang digerakkan berputar lebih lambat namun memberikan gaya rotasi yang lebih besar. Hubungannya langsung dan dapat diprediksi:
- Kecepatan Keluaran = Kecepatan Masukan Rasio Roda Gigi
- Torsi Keluaran = Torsi Masukan × Rasio Roda Gigi × Efisiensi
Efisiensi motor roda gigi tipikal berkisar dari 85% hingga 98% tergantung pada jenis roda gigi, dengan roda gigi heliks di ujung atas dan roda gigi cacing di ujung bawah. Hilangnya efisiensi ini adalah satu-satunya "biaya" penggandaan torsi — sisa energi diubah menjadi kerja mekanis yang dapat digunakan.
Dalam gearbox multi-tahap, setiap tahapan gigi mengalikan rasionya. Dua tahap masing-masing 7:1 menghasilkan rasio gabungan 49:1. Tiga tahap dapat mencapai rasio melebihi 1.000:1 dalam wadah kompak — yang merupakan cara motor roda gigi kecil seukuran kepalan tangan dapat memindahkan beban yang sangat berat dengan kecepatan yang sangat lambat dan terkendali.
Komponen Kunci Di Dalam Gear Motor
Memahami apa yang ada di dalam motor roda gigi membantu mendiagnosis masalah, memilih unit yang tepat, dan memprediksi kebutuhan perawatan. Setiap motor roda gigi berisi subsistem inti yang sama, terlepas dari ukuran atau jenisnya.
- Motor Listrik: Penggerak utama — mengubah energi listrik menjadi energi rotasi. Mungkin AC (induksi), DC (disikat atau tanpa sikat), atau stepper/servo tergantung pada aplikasinya. Poros motor terhubung langsung ke gearbox tahap pertama.
- Poros Masukan dan Roda Gigi Pinion: Poros berkecepatan tinggi memanjang dari motor ke dalam gearbox. Pinion (roda gigi kecil) yang dipasang pada poros ini memulai proses pengurangan kecepatan.
- Kereta Gigi: Satu atau lebih tahapan roda gigi yang saling bertautan diatur untuk mengurangi kecepatan secara progresif dan meningkatkan torsi. Setiap tahap memiliki roda gigi penggerak dan roda gigi penggerak.
- Poros Keluaran: Poros terakhir dengan kecepatan lambat yang menyalurkan daya ke beban yang digerakkan. Ini mungkin padat, berongga, atau bergelang tergantung pada konfigurasi pemasangan.
- Perumahan Gearbox: Melampirkan dan menyelaraskan semua komponen roda gigi; biasanya besi cor, paduan aluminium, atau plastik rekayasa. Juga berfungsi sebagai reservoir minyak dalam desain yang dilumasi.
- Bantalan dan Segel: Mendukung beban poros dan mencegah kebocoran pelumas. Pemilihan bantalan secara langsung mempengaruhi kapasitas beban dan masa pakai.
- Sistem Pelumasan: Pelumasan percikan (penangas minyak) di unit yang lebih besar; bantalan bersegel penuh gemuk pada motor roda gigi kecil dan desain bebas perawatan.
Jenis Gear Motor dan Cara Kerjanya Berbeda-beda
Jenis girboks yang digunakan menentukan efisiensi motor gir, tingkat kebisingan, rentang rasio roda gigi, dan orientasi fisik. Memilih jenis yang salah adalah salah satu kesalahan rekayasa aplikasi yang paling umum.
Motor Roda Gigi Pacu
Menggunakan roda gigi berpotongan lurus dengan gigi sejajar sumbu poros. Sederhana, murah, dan sangat efisien ( 95–98% per tahap ), namun menimbulkan lebih banyak suara bising karena gigi yang menyatu secara tiba-tiba. Biasa terjadi pada printer, peralatan kecil, dan penggerak industri berkecepatan rendah. Konfigurasi yang paling banyak digunakan pada motor roda gigi kecil untuk aplikasi yang sensitif terhadap biaya.
Motor Roda Gigi Heliks
Menggunakan gigi roda gigi bersudut yang menyatu secara bertahap di seluruh permukaan gigi, menghasilkan pengoperasian yang lebih halus dan senyap dibandingkan roda gigi pacu. Efisiensi mencapai 96–98% , dan menangani beban torsi lebih tinggi dengan lebih sedikit getaran. Banyak digunakan dalam penggerak konveyor, mixer, dan mesin pengemasan. Gigi miring menghasilkan gaya dorong aksial yang harus diserap oleh bantalan dorong.
Motor Roda Gigi Cacing
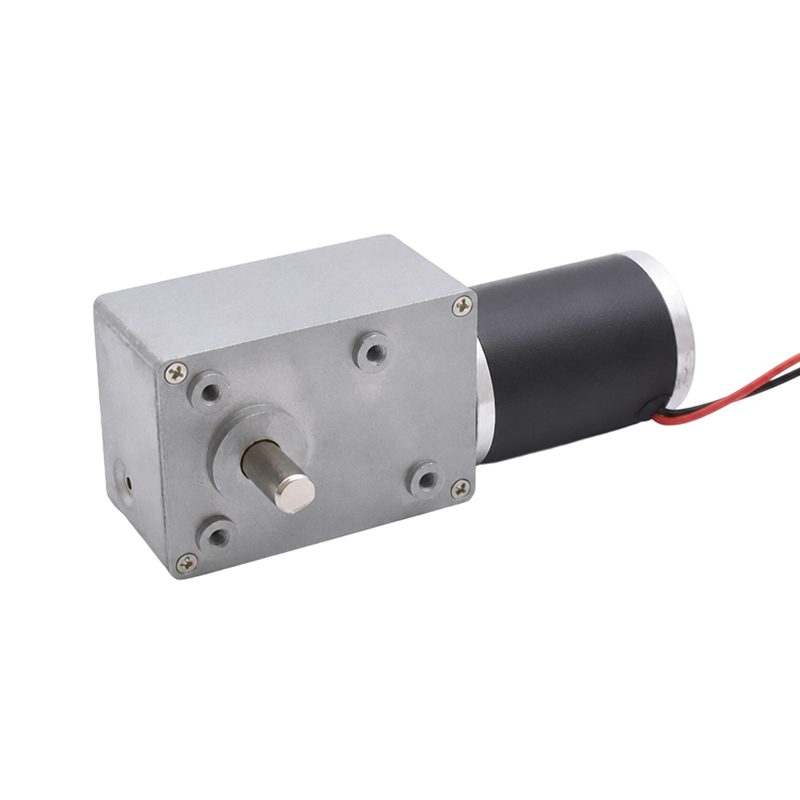
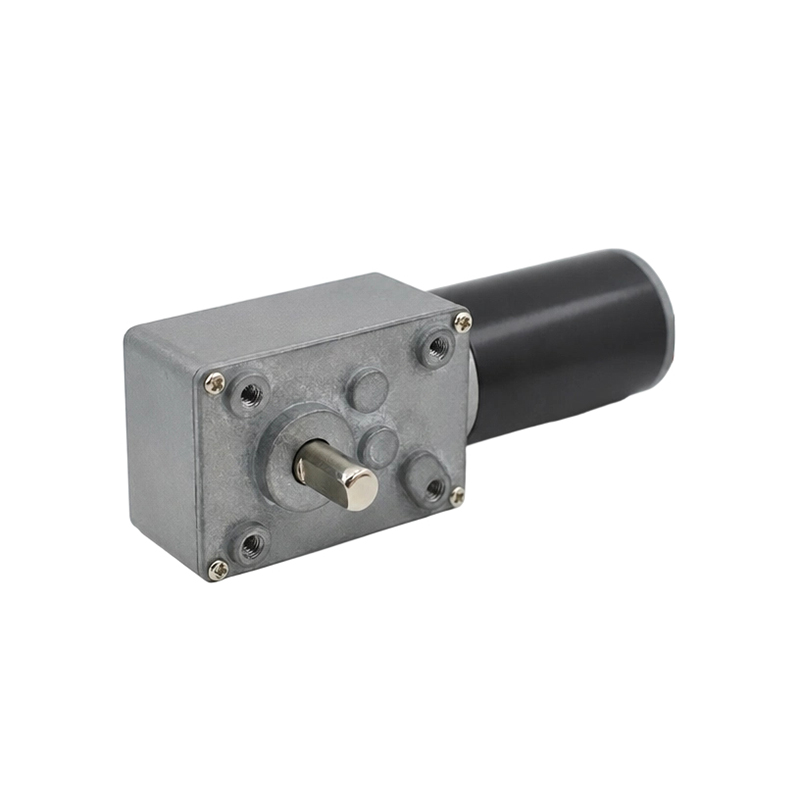
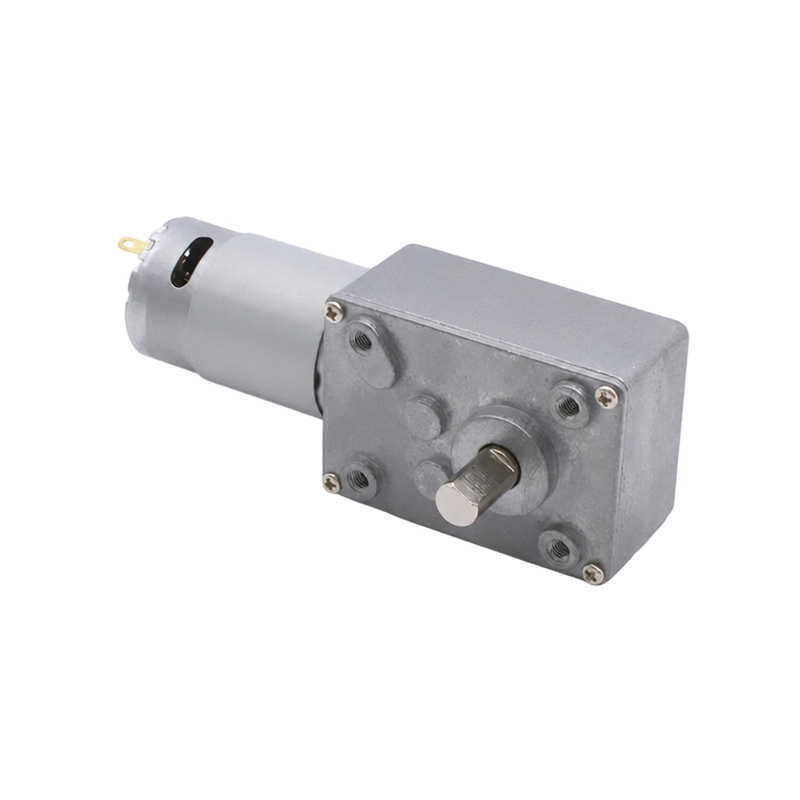
Menggunakan sekrup heliks (cacing) yang disatukan dengan roda cacing pada sudut 90°. Mencapai rasio roda gigi yang sangat tinggi — biasanya 5:1 hingga 100:1 dalam satu tahap — dalam wadah yang sangat kompak. Pengorbanan utama adalah efisiensi: motor roda gigi cacing biasanya beroperasi pada efisiensi 50–90%. , dengan rasio yang lebih tinggi menjadi kurang efisien karena kontak gigi yang bergeser. Banyak konfigurasi roda gigi cacing yang dapat mengunci sendiri — beban tidak dapat menggerakkan motor ke belakang — menjadikannya ideal untuk aplikasi pengangkatan, pembuka gerbang, dan penentuan posisi.
Motor Roda Gigi Planet
Menggunakan roda gigi matahari pusat, beberapa roda gigi planet yang mengorbit di sekitarnya, dan roda gigi lingkar luar. Beban didistribusikan ke beberapa gigi secara bersamaan, sehingga menghasilkan kepadatan torsi yang sangat tinggi — motor roda gigi planetary dapat menghasilkan torsi 3–5 kali lipat dari unit roda gigi pacu yang berukuran sama. Efisiensi tinggi pada 95–97% per tahap . Ringkas, koaksial (input dan output berbagi sumbu yang sama), dan sangat baik untuk robotika, perkakas listrik, dan kendaraan listrik. Juga konfigurasi dominan pada motor roda gigi kecil yang digunakan dalam otomatisasi presisi.
Motor Roda Gigi miring
Menggunakan roda gigi berbentuk kerucut untuk mentransmisikan daya pada suatu sudut — paling umum 90° tetapi sudut lain juga dimungkinkan. Digunakan ketika poros penggerak dan beban harus tegak lurus dan ruang memungkinkan konfigurasi sudut kanan. Biasa terjadi pada mixer, konveyor yang melakukan perubahan arah, dan peralatan pertanian.
Sekilas Jenis Gear Motor: Tabel Perbandingan
| Ketik | Efisiensi | Rentang Rasio | Tingkat Kebisingan | Kepadatan Torsi | Penggunaan Khas |
|---|---|---|---|---|---|
| Memacu | 95–98% | 3:1 – 10:1 per tahap | Sedang–Tinggi | Rendah–Sedang | Printer, peralatan, mainan |
| heliks | 96–98% | 3:1 – 10:1 per tahap | Rendah | Sedang–Tinggi | Konveyor, pengemasan |
| cacing | 50–90% | 5:1 – 100:1 per tahap | Rendah | Sedang | Gerbang, lift, mixer |
| Planet | 95–97% | 3:1 – 10:1 per tahap | Rendah | Sangat Tinggi | Robotika, EV, otomatisasi |
| Bevel | 93–97% | 1:1 – 6:1 | Sedang | Sedang | Penggerak sudut kanan, mixer |
Perbedaan Motor Roda Gigi Kecil dengan Satuan Industri
Motor roda gigi kecil beroperasi dengan prinsip fisik yang persis sama dengan motor industri, namun dirancang untuk kekompakan, tegangan rendah, dan keluaran torsi rendah hingga sedang. Kebanyakan motor roda gigi kecil dirancang untuk terus berjalan 3V hingga 24V DC , menghasilkan kecepatan keluaran dari 1 RPM hingga 1.000 RPM , dan menghasilkan torsi dari beberapa gram-sentimeter hingga beberapa Newton-meter.
Konfigurasi motor roda gigi kecil yang paling umum adalah motor DC brushed yang dipasangkan dengan taji plastik atau logam atau gearbox planetary, sering disebut motor N20, N30, atau TT berdasarkan faktor bentuknya. Unit-unit ini ditemukan dalam peralatan robotika, perangkat rumah pintar, instrumen medis, mekanisme kamera miring, dan dispenser otomatis.
Perbedaan Desain pada Motor Roda Gigi Kecil
- Bahan perlengkapan: Motor roda gigi kecil sering kali menggunakan roda gigi plastik rekayasa (POM, nilon) sebagai pengganti baja untuk mengurangi bobot, kebisingan, dan biaya — namun dengan batas beban yang lebih rendah, biasanya torsi kontinu di bawah 5 Nm
- Encoder terintegrasi: Banyak motor roda gigi kecil menyertakan encoder optik atau magnetik pada poros motor untuk umpan balik kecepatan dan kontrol posisi — penting untuk aplikasi robotika dan CNC
- Konstruksi tertutup: Gearbox yang penuh gemuk dan tersegel menghilangkan kebutuhan akan pelumasan oli dan memungkinkan orientasi pemasangan apa pun
- Torsi terhenti vs. torsi terukur: Motor roda gigi kecil dengan daya kontinu 0,5 Nm mungkin memiliki torsi terhenti sebesar 1,5–2 Nm — memahami rasio ini mencegah kelelahan dalam aplikasi tugas terputus-putus
Spesifikasi Utama yang Perlu Dipahami Saat Memilih Gear Motor
Setiap lembar data motor roda gigi berisi serangkaian parameter kinerja. Mengetahui cara membaca dan menerapkannya sangat penting untuk mencocokkan motor dengan aplikasi tanpa spesifikasi yang berlebihan (dan pengeluaran yang berlebihan) atau spesifikasi yang kurang (dan menyebabkan kegagalan).
| Spesifikasi | Unit | Apa Artinya | Implikasi Praktis |
|---|---|---|---|
| Rasio Gigi | X:1 | Putaran masukan per putaran keluaran | Menentukan kecepatan keluaran dan perkalian torsi |
| Kecepatan Keluaran | RPM | Kecepatan poros di bawah beban terukur | Harus sesuai dengan persyaratan waktu aplikasi |
| Torsi Terukur | Nm atau kg·cm | Torsi pengoperasian aman terus menerus | Harus melebihi torsi beban dengan margin keamanan |
| Torsi Kios | Nm atau kg·cm | Torsi maksimum sebelum poros berhenti | Berlari di dekat kios membuat motor menjadi terlalu panas dengan cepat |
| Kecepatan Tanpa Beban | RPM | Kecepatan dengan beban nol pada poros keluaran | Kecepatan kerja sebenarnya akan lebih rendah 10–20%. |
| Nilai Daya | W | Daya masukan listrik terus menerus | Menentukan kebutuhan pasokan listrik |
| Peringkat IP | IPxx | Tingkat perlindungan debu dan kelembapan | IP54 minimum untuk lingkungan luar ruangan atau basah |
| Serangan balik | arcmin atau derajat | Hilang gerak saat membalikkan arah | Penting untuk penentuan posisi yang presisi — unit backlash yang rendah harganya lebih mahal |
Motor Roda Gigi DC vs. AC: Jenis Motor Mana yang Harus Dipilih
Motor listrik di dalam gearbox sama pentingnya dengan gear train. Jenis motor menentukan kebutuhan catu daya, opsi kontrol kecepatan, dan kesesuaian untuk siklus kerja yang berbeda.
Motor Roda Gigi DC
Jenis motor yang paling umum pada motor roda gigi kecil. Kontrol kecepatan sederhana dengan memvariasikan voltase, dapat dibalik dengan menukar polaritas, murah, dan tersedia secara luas 1,5V hingga 48V DC . Kuas memerlukan penggantian berkala setelahnya 500–2.000 jam operasi. Cocok untuk robotika, aksesori otomotif, elektronik konsumen, dan aplikasi bertenaga baterai apa pun.
Motor Roda Gigi DC Brushless (BLDC).
Hilangkan sikat menggunakan pergantian elektronik, yang secara signifikan memperpanjang masa pakai 10.000–20.000 jam . Lebih efisien dibandingkan motor sikat (efisiensi 85–93%), lebih senyap, dan lebih cocok untuk aplikasi tugas kontinu. Memerlukan pengontrol motor (papan driver), sehingga meningkatkan biaya sistem. Umum pada perangkat medis, peredam HVAC, drone, dan otomatisasi presisi.
Motor Roda Gigi Induksi AC
Jalankan langsung dari listrik AC utama (110V/220V, 50/60 Hz). Tanpa kuas, tanpa komutator, sangat kuat, dan dirancang untuk operasi industri 24/7 yang berkelanjutan . Kecepatan ditentukan oleh frekuensi suplai dan jumlah kutub — motor 4 kutub pada 50 Hz beroperasi pada sekitar 1.450 RPM (kecepatan sinkron dikurangi slip). Variasi kecepatan memerlukan Penggerak Frekuensi Variabel (VFD). Pilihan standar untuk konveyor, pompa, kipas angin, dan mesin industri.
Motor Roda Gigi Stepper
Motor stepper yang dipasangkan dengan girboks bergerak dalam peningkatan sudut yang presisi — biasanya 1,8° per langkah (200 langkah/putaran) sebelum gearbox membagi gerakan lebih lanjut. Dengan gearbox 10:1, resolusi efektif menjadi 0,18° per langkah. Tidak diperlukan sensor umpan balik untuk pemosisian loop terbuka dalam aplikasi tugas ringan. Umum pada printer 3D, mesin CNC, dan peralatan laboratorium otomatis.
Penerapan Gear Motors di Dunia Nyata menurut Industri
Motor roda gigi adalah salah satu komponen mekanis yang paling banyak digunakan secara universal di industri modern. Kemampuannya untuk menghasilkan torsi terkendali pada kecepatan yang presisi menjadikannya sangat diperlukan di berbagai sektor.
- Otomasi Industri: Penggerak konveyor, meja pengindeksan putar, tangki pencampur, ekstruder — biasanya motor roda gigi heliks atau planetary dengan daya 0,1–200 kW
- Robotika: Aktuator sambungan pada lengan robotik menggunakan motor roda gigi kecil planetary karena kepadatan torsinya yang tinggi dan tapak yang ringkas — motor sambungan tunggal dapat menghasilkan 50–300 Nm dari unit yang lebih kecil dari cangkir kopi
- Otomatisasi Rumah Pintar dan Gedung: Tirai bermotor, tirai, kunci pintu, peredam HVAC, dan aktuator katup menggunakan motor roda gigi kecil (biasanya 5–24V DC, 1–50 RPM) untuk penentuan posisi yang senyap dan presisi
- Peralatan Medis: Pompa infus, meja bedah, penggerak kursi roda, dan alat analisa laboratorium memerlukan motor roda gigi yang sangat presisi dan rendah kebisingan dengan kepatuhan EMC yang ketat
- Kendaraan Listrik: Motor roda gigi planetary BLDC menggerakkan traksi, power steering, bantuan pengereman, dan sistem penyesuaian kursi
- Pengolahan Makanan dan Minuman: Penggerak mixer, penutup botol, dan mesin pengisi menggunakan motor roda gigi baja tahan karat dengan peringkat IP65–IP69K untuk ketahanan terhadap pencucian
- Elektronik Konsumen: Printer, kamera, dispenser sabun otomatis, dan mesin kopi mengandalkan motor penggerak kompak atau motor roda gigi kecil planetary yang beroperasi di 3–12V DC
Cara Mengukur Ukuran Gear Motor: Pendekatan Langkah-demi-Langkah
Ukuran yang benar mencegah dua mode kegagalan yang paling umum: kelebihan beban termal (ukuran terlalu kecil) dan biaya yang tidak perlu (ukuran terlalu besar). Ikuti urutan ini untuk pemilihan motor roda gigi apa pun:
- Tentukan kecepatan keluaran (RPM): Tentukan kecepatan putaran yang tepat yang diperlukan pada poros keluaran. Hal ini diatur oleh aplikasi — misalnya, ban berjalan yang bergerak dengan kecepatan 0,5 m/s pada roller berdiameter 100 mm memerlukan roller untuk berputar pada kecepatan sekitar 95 RPM.
- Hitung torsi beban (Nm): Torsi = Gaya × Radius. Sertakan semua beban gesekan, inersia, dan gravitasi. Tambahkan sebuah faktor pelayanan 1,25–2,0 tergantung pada pembebanan kejut dan siklus kerja.
- Tentukan rasio roda gigi yang diperlukan: Rasio = Kecepatan Motor Kecepatan Output yang Dibutuhkan. Kebanyakan motor induksi AC bekerja pada 1.400–1.750 RPM; sebagian besar motor DC kecil pada 3.000–18.000 RPM.
- Pilih jenis roda gigi: Worm untuk rasio tinggi dan mengunci sendiri; planetary untuk torsi tinggi dalam volume kecil; heliks untuk kelancaran pengoperasian berkelanjutan; memacu untuk aplikasi sederhana berbiaya rendah.
- Verifikasi peringkat termal: Pastikan daya terukur dan siklus kerja motor sesuai dengan kondisi pengoperasian sebenarnya. Motor dengan rating S1 (tugas berkelanjutan) menangani waktu pengoperasian 100%; S3 (intermiten) biasanya diberi peringkat 25–40% tepat waktu .
- Periksa persyaratan lingkungan: Pilih peringkat IP, kisaran suhu, dan kompatibilitas material untuk lingkungan instalasi.
Mode Kegagalan Motor Gear Umum dan Cara Mencegahnya
Motor roda gigi gagal dengan cara yang dapat diprediksi. Memahami mode kegagalan memungkinkan untuk memilih unit yang lebih kuat, menerapkan jadwal pemeliharaan yang tepat, dan mendiagnosis masalah dengan cepat ketika masalah tersebut terjadi.
- Keausan dan lubang gigi roda gigi: Disebabkan oleh kelebihan beban, pelumasan yang tidak memadai, atau kontaminasi. Menghasilkan peningkatan kebisingan dan reaksi balik. Dicegah dengan ukuran yang benar, penggantian oli secara teratur (setiap 2.500–5.000 jam di unit industri), dan penyegelan terhadap kontaminasi.
- Kegagalan bantalan: Mode kegagalan paling umum pada gearbox yang dirawat dengan baik. Gejalanya berupa getaran, kebisingan, dan goyangan poros. Bantalan pada motor roda gigi kecil biasanya bertahan lama 5.000–15.000 jam di bawah beban terukur.
- Kelelahan belitan motor: Akibat berlari dalam keadaan terhenti atau beban berlebih yang ekstrem dalam waktu lama. Sebuah motor yang beroperasi pada dua kali torsi pengenalnya menghasilkan kira-kira empat kali panasnya — kerusakan akibat panas terjadi dengan cepat. Dicegah dengan menggunakan relai pelindung motor dan menentukan ukuran beban puncak dengan benar.
- Kegagalan segel dan kebocoran oli: Mempercepat keausan gigi dan bantalan secara dramatis. Periksa segel poros setiap tahun dan ganti jika ada tanda-tanda awal keluarnya oli.
- Pengupasan roda gigi plastik pada motor roda gigi kecil: Terjadi ketika beban tumbukan atau kondisi terhenti melebihi kekuatan geser plastik. Gunakan motor roda gigi kecil berpenggerak logam dalam aplikasi apa pun dengan penghentian keras, risiko kemacetan, atau beban inersia tinggi.
Berita
-
Sikat Asal Motor DC dan Fondasi Fisik Itu Sikat Motor DC adalah pionir dalam mengubah energi listrik menjadi gerak mekanis, dan sejarahnya terkait erat dengan k...
BACA SELENGKAPNYA -
Siapa yang Masih Menggunakan Motor DC Brushed Saat Ini? Motor DC yang disikat pada peralatan kecil Meskipun adopsi teknologi motor brushless semakin meningkat, peralat...
BACA SELENGKAPNYA -
Aplikasi Sikat Motor DC di Elektronik Konsumen dan Perangkat Cerdas Sikat Peran Motor DC dalam Desain Elektronik Konsumen Sikat Motor DC memainkan peran p...
BACA SELENGKAPNYA
 Rumah
Tentang kami


Hak Cipta © Yuyao Hongyang Micromotor Co., Ltd. Semua hak dilindungi undang-undang.