Bahasa



Apa Kegunaan Sikat pada Motor DC? Panduan Lengkap
 2026.04.29
 Berita Industri
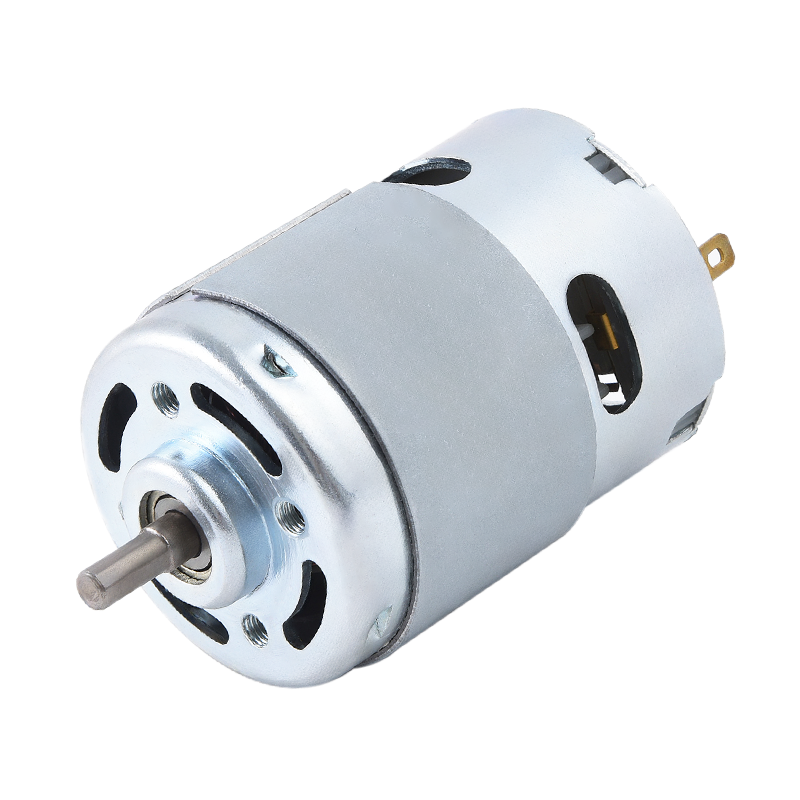
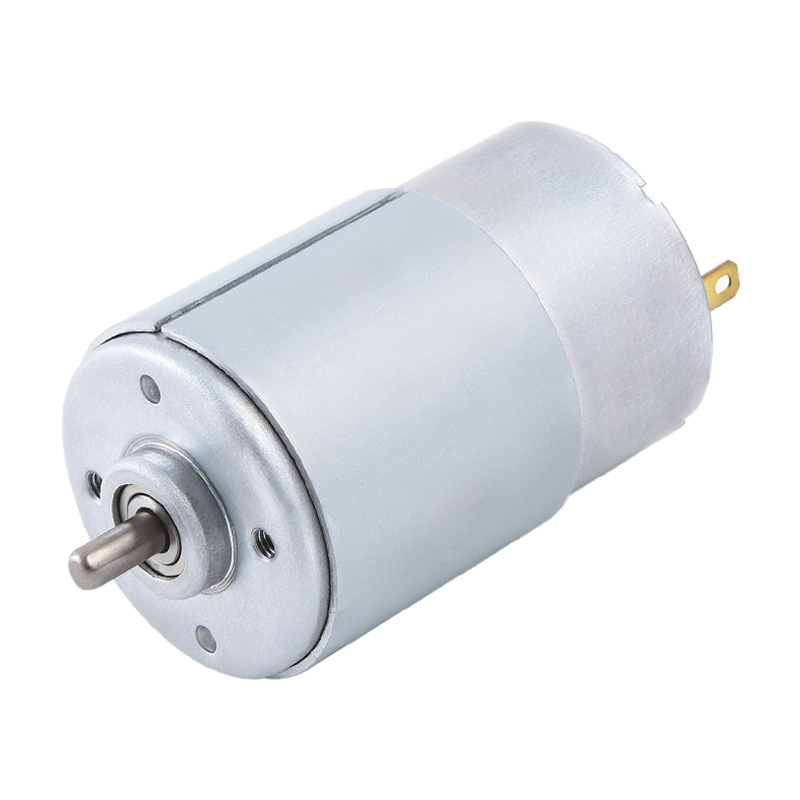
Pada motor DC, sikat memiliki satu tujuan penting: mereka mentransfer arus listrik dari catu daya stasioner ke belitan jangkar yang berputar melalui kontak geser terus menerus dengan komutator . Tanpa sikat, arus tidak dapat mencapai kumparan rotor, medan magnet yang diperlukan untuk putaran tidak dapat ditentukan, dan motor tidak dapat bekerja. Oleh karena itu, sikat bukanlah komponen periferal — melainkan antarmuka listrik yang membuat motor DC yang disikat berfungsi.
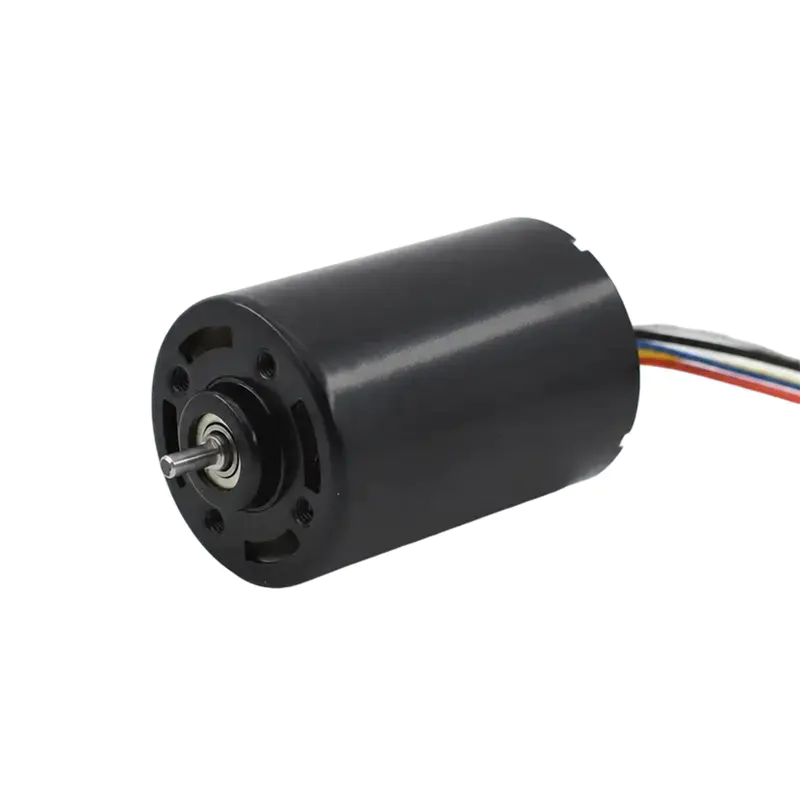
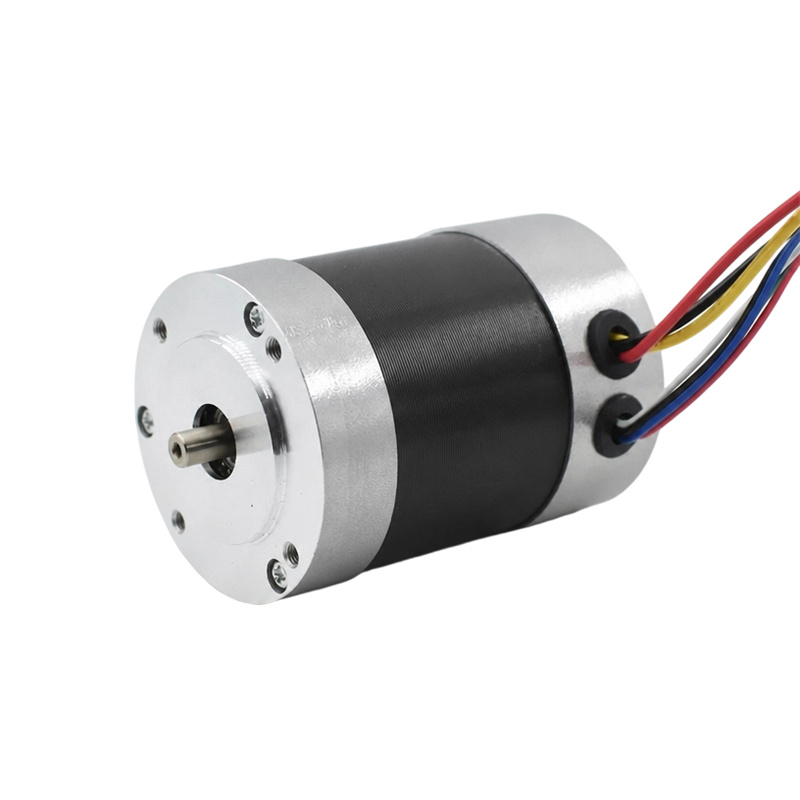
Memahami fungsi kuas — dan alasan para insinyur mengembangkannya motor listrik DC tanpa sikat untuk menghilangkannya — merupakan hal mendasar dalam memilih teknologi motor yang tepat untuk aplikasi apa pun, mulai dari penggerak industri hingga presisi motor DC tanpa sikat mikro dalam peralatan medis dan drone.
Fungsi Khusus Sikat pada Motor DC
Sikat pada motor DC menjalankan dua fungsi yang berbeda namun tidak dapat dipisahkan secara bersamaan, dan keduanya sangat penting untuk pengoperasian motor.
Fungsi 1: Transfer Arus Listrik ke Armature Berputar
Armature - bagian berputar dari motor DC - berisi gulungan kumparan yang harus membawa arus untuk menghasilkan gaya elektromagnetik yang menghasilkan putaran. Karena jangkar berputar terus menerus, sambungan kabel tetap tidak mungkin dilakukan. Sikat mengatasi hal ini dengan menekan komutator (cincin tembaga tersegmentasi yang dipasang pada poros jangkar) di bawah tegangan pegas, mempertahankan kontak listrik terus menerus terlepas dari kecepatan rotasi . Arus mengalir dari catu daya → melalui sikat → melintasi antarmuka sikat-komutator → ke belitan jangkar → kembali melalui sikat yang berlawanan untuk menyelesaikan rangkaian.
Fungsi 2: Pergantian — Membalikkan Arah Arus pada Kumparan Angker
Fungsi kuas yang kedua dan sama pentingnya adalah pergantian: secara mekanis mengalihkan arah aliran arus melalui setiap kumparan jangkar pada saat yang tepat untuk mempertahankan torsi kontinu dalam satu arah putaran. Saat jangkar berputar, setiap segmen komutator lewat di bawah sikat secara berurutan. Sikat menjembatani dua segmen yang berdekatan selama peralihan instan, menyebabkan hubungan arus pendek pada kumparan yang mengalami pergantian dan membalikkan arah arus dalam kumparan tersebut. Tanpa peralihan ini, kumparan jangkar akan menghasilkan impuls torsi bolak-balik yang membatalkan satu sama lain, dan motor tidak akan mempertahankan putaran. Pada motor DC pada umumnya, peristiwa pergantian ini terjadi ratusan hingga ribuan kali per detik tergantung pada jumlah segmen komutator dan RPM motor.
Konstruksi Fisik Sikat Motor DC
Sikat adalah blok komposit karbon-grafit bermuatan pegas yang dipasang pada tempat sikat yang ditempatkan di sekeliling keliling komutator. Kebanyakan motor DC menggunakan dua atau empat kuas ditempatkan secara simetris. Pegas mempertahankan tekanan kontak sebesar biasanya 150 hingga 400 gram per cm² — cukup untuk memastikan kontak listrik yang andal tanpa gesekan berlebihan. Bahan karbon sengaja dibuat lebih lembut dibandingkan komutator tembaga sehingga sikat lebih mudah aus, sehingga melindungi permukaan komutator yang lebih mahal.
Mengapa Kuas Menciptakan Keterbatasan Mendasar pada Motor DC
Meskipun sikat memungkinkan pengoperasian motor DC, sikat tersebut secara bersamaan menimbulkan serangkaian kendala kinerja, keandalan, dan pemeliharaan yang melekat pada mekanisme kontak sikat-komutator — dan tidak dapat sepenuhnya direkayasa terlepas dari kualitas bahan sikat atau penyempurnaan desain.
Keausan Mekanis dan Masa Pakai Terbatas
Kuas adalah komponen yang dapat dikonsumsi. Kontak geser yang terus menerus terhadap komutator yang berputar mengikis material sikat dengan kecepatan yang bergantung pada kepadatan arus, tekanan kontak, kecepatan permukaan komutator, dan kondisi lingkungan. Masa pakai sikat yang umum pada motor DC yang berjalan terus menerus adalah 1.000 hingga 5.000 jam operasional , setelah itu sikat harus diperiksa dan diganti. Sebagai perbandingan, motor DC tanpa sikat — yang sepenuhnya menghilangkan mekanisme kontak ini — secara rutin mencapainya 10,000 hingga 50,000 jam masa pakai tanpa pemeliharaan terkait pergantian.
Kerugian Listrik dan Pembangkitan Panas pada Antarmuka Kontak
Kontak sikat-komutator menciptakan penurunan tegangan resistif kira-kira 0,5 hingga 2 volt per sikat , berapa pun ukuran motornya. Dalam motor kecil yang beroperasi pada 12V, dua sikat dikonsumsi secara bersamaan 8 hingga 33% dari tegangan suplai dalam kerugian resistensi kontak saja — secara langsung mengurangi efisiensi. Energi yang hilang ini hilang sebagai panas pada permukaan kontak, sehingga membatasi kapasitas termal motor dan memerlukan ventilasi yang memadai bahkan pada tingkat daya yang rendah.
Percikan, Kebisingan Listrik, dan Batasan Kecepatan
Selama pergantian, sikat menyebabkan hubungan arus pendek pada kumparan pergantian untuk sesaat. Jika pengaturan waktunya tidak tepat — yang tidak dapat dihindari karena kecepatan motor, beban, dan suhu bervariasi — arus kumparan tidak sepenuhnya berbalik sebelum sikat berpindah ke segmen berikutnya, sehingga menyebabkan melengkung dan memercik pada antarmuka sikat-komutator . Percikan ini menghasilkan interferensi elektromagnetik (EMI) yang dapat mengganggu perangkat elektronik di sekitarnya, merusak permukaan komutator seiring waktu, dan membatasi kecepatan pengoperasian maksimum yang aman. Kebanyakan motor DC yang disikat memiliki batas kecepatan praktis sebesar 5.000 hingga 15.000 RPM sebelum percikan yang berhubungan dengan pergantian menjadi destruktif, sementara motor tanpa sikat secara rutin beroperasi pada 50.000 hingga 100.000 RPM dalam aplikasi berkecepatan tinggi.
Pembatasan Lingkungan
Percikan yang melekat pada pergantian sikat menghasilkan motor DC yang disikat tidak cocok untuk atmosfer yang mudah meledak atau mudah terbakar tanpa penutup keselamatan intrinsik yang mahal. Debu sikat karbon menumpuk di dalam rumah motor, sehingga memerlukan pembersihan rutin untuk mencegah kesalahan pelacakan dan korsleting. Dalam aplikasi dengan kelembapan tinggi atau terendam, kontaminasi kelembapan pada antarmuka sikat-komutator menyebabkan pengoperasian tidak menentu dan mempercepat korosi.
Apa Itu Motor Listrik DC Brushless dan Bagaimana Mengatasi Masalah Sikat
Motor listrik DC tanpa sikat (motor BLDC) menghasilkan hasil yang sama seperti motor DC sikat — kecepatan putaran dan torsi terkontrol — namun menghilangkan sikat dan komutator sepenuhnya dengan memindahkan magnet permanen ke rotor dan menempatkan belitan berenergi di stator stasioner . Karena belitan tidak lagi berputar, tidak diperlukan kontak listrik geser, dan tidak diperlukan komutator.
Pergantian — peralihan arus antar belitan untuk mempertahankan putaran — dilakukan secara elektronik oleh pengontrol motor khusus (driver ESC atau BLDC) yang menggunakan umpan balik posisi rotor dari sensor efek Hall atau penginderaan EMF belakang untuk memberi energi pada fase belitan stator yang benar dalam urutan yang benar. Pergantian elektronik ini adalah lebih cepat, lebih presisi, dan waktunya tepat pada setiap kecepatan dan kondisi beban , menghilangkan pergantian mekanis yang tidak sempurna yang menyebabkan percikan api pada motor yang disikat.
Prinsip Pengoperasian Motor BLDC Langkah demi Langkah
- Pengontrol motor membaca posisi rotor melalui sensor efek Hall (atau EMF belakang dalam desain tanpa sensor) untuk mengetahui posisi sudut yang tepat dari rotor magnet permanen setiap saat.
- Berdasarkan posisi rotor, pengontrol memberi energi pada belitan fase stator yang sesuai menggunakan transistor daya (MOSFET atau IGBT), menciptakan medan magnet berputar di stator.
- Rotor magnet permanen tertarik dan ditolak oleh medan stator yang berputar, menghasilkan torsi dan putaran — persis seperti pada motor yang disikat, tetapi tanpa kontak fisik antara bagian yang diam dan yang berputar.
- Pengontrol terus memperbarui urutan peralihan seiring putaran rotor, mempertahankan waktu pergantian yang optimal terlepas dari perubahan kecepatan atau beban — mencapai efisiensi 85% hingga 95% dalam sistem BLDC yang dirancang dengan baik.
Motor DC Brushed vs. Motor DC Brushless: Perbandingan Kinerja Langsung
| Parameter | Motor DC yang disikat | Motor DC tanpa sikat |
|---|---|---|
| Metode Pergantian | Mekanik (sikat komutator) | Elektronik (pengendali motor) |
| Efisiensi Khas | 75–85% | 85–95% |
| Kehidupan Pelayanan | 1.000–5.000 jam | 10.000–50.000 jam |
| Kecepatan Maksimum | 5.000–15.000 RPM (umum) | Hingga 100.000 RPM |
| Pemeliharaan | Diperlukan penggantian sikat secara teratur | Minimal — hanya bantalan |
| EMI / Memicu | Percikan dan EMI yang signifikan | EMI minimal |
| Tingkat Kebisingan | Lebih tinggi (lengkungan gesekan sikat) | Lebih rendah (tidak ada gesekan kontak) |
| Kontrol Kecepatan | Sederhana (penyesuaian tegangan) | Membutuhkan pengontrol khusus |
| Biaya Awal | Lebih rendah | Lebih tinggi (pengendali motor) |
| Total Biaya Kepemilikan | Lebih tinggi (waktu henti pemeliharaan) | Lebih rendah over full service life |
| Lingkungan Berbahaya | Tidak cocok tanpa penutup khusus | Cocok (tidak menimbulkan percikan api) |
Motor DC Micro Brushless: Performa Tinggi pada Skala Miniatur
Motor DC tanpa sikat mikro menerapkan prinsip pengoperasian tanpa sikat yang sama pada skala fisik yang sangat kecil — biasanya dengan diameter rotor dari 4mm hingga 40mm dan peringkat daya dari di bawah 1 watt hingga sekitar 100 watt . Pada skala ini, keunggulan teknologi tanpa sikat menjadi lebih penting, karena kendala fisik miniaturisasi membuat sistem komutator sikat secara praktis tidak dapat dijalankan.
Mengapa Kuas Gagal pada Skala Mikro
Pada motor dengan diameter rotor 6mm, segmen komutator hanya selebar sepersekian milimeter. Mempertahankan kontak sikat yang andal pada dimensi ini saat motor berputar 20.000 hingga 100.000 RPM secara mekanis tidak praktis - tingkat keausan sikat merupakan bencana besar, segmen komutator tidak dapat diproduksi dengan presisi yang cukup dan biaya rendah, dan resistansi kontak sikat mewakili sebagian besar impedansi rangkaian total dalam motor mikro tegangan rendah. Motor DC micro brushless menyelesaikan semua masalah ini dengan menghilangkan kontak fisik sepenuhnya.
Konstruksi Motor DC Micro Brushless
Motor mikro BLDC diproduksi dalam dua konfigurasi utama:
- Konfigurasi inrunner: Rotor magnet permanen berputar di dalam belitan stator — topologi motor klasik. Motor mikro inrunner mencapai RPM tertinggi karena inersia rotor kecil dari rakitan magnet bagian dalam. Umum pada handpiece gigi, pompa turbo, dan spindel pemesinan berkecepatan tinggi yang beroperasi pada 50.000 hingga 150.000 RPM .
- Konfigurasi lebih cepat: Rakitan magnet permanen membentuk cangkang berputar luar di sekitar inti stator tetap. Motor yang lebih cepat menghasilkan torsi lebih tinggi pada RPM lebih rendah karena diameter rotor yang lebih besar dan merupakan konfigurasi dominan dalam sistem propulsi drone dan multirotor, di mana penggerak langsung tanpa gearbox lebih disukai.
Aplikasi Utama Motor DC Micro Brushless
- Penggerak drone dan UAV: Motor mikro BLDC yang lebih cepat menggerakkan baling-baling drone konsumen dan komersial, di mana rasio daya terhadap berat 5:1 hingga 10:1 (watt per gram) dan kontrol kecepatan elektronik yang tepat sangat penting untuk penerbangan yang stabil.
- Peralatan medis: Robot bedah, pompa implan, dan peralatan diagnostik portabel menggunakan motor mikro BLDC karena masa pakainya yang lama, kebisingan yang rendah, dan pengoperasian bebas percikan memenuhi persyaratan ketat perangkat keras kelas medis. Motor mikro BLDC khas pada alat bedah bekerja pada 35.000 hingga 80.000 RPM dengan akurasi posisi lebih baik dari 0,1°.
- Kipas pendingin komputer dan spindel hard drive: Kipas pendingin di server dan laptop serta motor spindel di hard disk drive hampir secara universal merupakan motor mikro BLDC, dipilih karena pengoperasiannya yang senyap, keandalan yang tinggi, dan kemampuan untuk memulai dan menghentikan jutaan kali tanpa keausan sikat.
- Robotika dan otomatisasi: Aktuator gabungan pada robot kolaboratif (cobot), penggerak gripper, dan motor roda AGV semakin banyak menggunakan motor mikro BLDC dengan encoder terintegrasi, sehingga mencapai kemampuan pengulangan posisi ±0,02mm dalam aplikasi perakitan presisi.
- Elektronik konsumen: Sikat gigi elektrik, pengering rambut, penyedot debu genggam, dan gimbal penstabil kamera menggunakan motor mikro BLDC untuk mencapai ukuran yang ringkas, efisiensi tinggi, dan masa pakai produk yang tidak mungkin dilakukan dengan desain yang bergantung pada sikat.
Memilih Antara Motor DC Brushed dan Motor DC Brushless untuk Aplikasi Anda
Pilihan antara teknologi motor DC brushed dan brushless harus ditentukan oleh persyaratan spesifik aplikasi — bukan oleh asumsi bahwa brushless selalu lebih unggul. Kedua teknologi tersebut tetap relevan secara komersial dan secara aktif ditentukan dalam desain baru.
Saat Motor DC Brushed Tetap Menjadi Pilihan Tepat
- Kontrol kecepatan sederhana sudah memadai: Motor DC yang disikat dapat dikontrol kecepatannya dengan sinyal PWM sederhana atau tegangan variabel — tidak diperlukan chip pengontrol motor khusus. Untuk produk berbiaya rendah dan kompleksitas rendah, hal ini secara signifikan mengurangi biaya BOM.
- Siklus kerja pendek atau penggunaan jarang: Aplikasi dimana motor hanya berjalan sesekali — motor jendela mobil, mainan, aktuator mesin penjual otomatis — mungkin tidak akan pernah mengumpulkan jam pengoperasian yang cukup untuk mencapai batas keausan sikat. Biaya premium tanpa sikat tidak dapat dibenarkan.
- Biaya awal yang rendah adalah kendala utama: Biaya motor yang disikat 30 hingga 60% lebih sedikit daripada motor tanpa sikat yang setara plus pengontrol untuk keluaran daya yang sama. Pada produk konsumen bervolume tinggi dengan umur desain 2–3 tahun, perbedaan biaya ini sering kali menjadi penentu.
Ketika Motor DC Brushless Adalah Spesifikasi yang Benar
- Operasi siklus kerja terus menerus atau tinggi: Aplikasi apa pun yang berjalan lebih dari beberapa jam per hari — otomasi industri, kipas HVAC, pompa, penggerak traksi — harus menggunakan motor tanpa sikat. Penghapusan perawatan sikat saja membenarkan biaya mahal di dalamnya 6 hingga 18 bulan beroperasi bagi sebagian besar pengguna industri.
- Persyaratan kecepatan tinggi: Untuk aplikasi yang memerlukan kecepatan di atas 15.000 RPM — pompa turbo, peralatan gigi, spindel berkecepatan tinggi, motor drone — tanpa sikat adalah satu-satunya pilihan yang memungkinkan. Motor yang disikat tidak dapat mempertahankan kecepatan ini tanpa kegagalan pergantian.
- Lokasi yang tidak dapat diakses oleh pemeliharaan: Motor yang dipasang dalam wadah tertutup, tertanam dalam mesin, atau ditempatkan di lokasi terpencil di mana penggantian sikat tidak praktis harus dilakukan tanpa sikat untuk memastikan keandalan jangka panjang.
- Lingkungan sensitif EMI: Peralatan medis, instrumen pengukuran presisi, dan avionik tidak dapat mentolerir interferensi elektromagnetik yang dihasilkan oleh pergantian sikat. Motor tanpa sikat dengan penyaringan yang tepat bahkan memenuhi standar EMI yang paling menuntut sekalipun MIL-STD-461 dan IEC 61000 .
- Persyaratan miniaturisasi: Ketika diameter motor harus di bawah 20–30mm, motor DC mikro brushless adalah satu-satunya teknologi yang memberikan efisiensi, kecepatan, dan keandalan yang memadai pada skala tersebut.
Spesifikasi Utama yang Perlu Dievaluasi Saat Memilih Motor DC Brushless
Memilih motor DC brushless yang tepat memerlukan evaluasi beberapa parameter kinerja yang saling bergantung. Mengoptimalkan satu spesifikasi secara terpisah — seperti RPM maksimum — tanpa mempertimbangkan torsi, kurva efisiensi, dan batas termal akan menyebabkan kinerja sistem yang buruk.
- Peringkat KV (RPM per volt): Nilai KV menentukan berapa RPM yang dihasilkan motor per volt tegangan yang diberikan tanpa beban. SEBUAH motor KV tinggi (2.000–10.000 KV) cocok untuk aplikasi berkecepatan tinggi dan torsi rendah seperti baling-baling drone. SEBUAH motor KV rendah (100–500 KV) menghasilkan torsi tinggi pada kecepatan rendah dan lebih disukai untuk roda penggerak langsung, derek, dan sambungan robot.
- Torsi kontinu dan puncak: Torsi kontinu menentukan beban maksimum yang dapat ditahan motor tanpa batas waktu tanpa mengalami panas berlebih. Torsi puncak — biasanya 2 hingga 3 kali peringkat berkelanjutan — tersedia untuk semburan akselerasi pendek. Profil beban aplikasi harus tetap dalam batas ini.
- Konstanta motor (Km): Km = torsi / √(kehilangan daya) dan merupakan ukuran efisiensi motor yang tidak bergantung pada ukurannya. Km yang lebih tinggi menunjukkan desain motor yang lebih efisien untuk ukuran rangka yang sama.
- Jumlah tiang: Kutub magnet yang lebih banyak umumnya menghasilkan torsi yang lebih halus pada kecepatan rendah — penting untuk aplikasi servo — sementara kutub yang lebih sedikit memungkinkan RPM maksimum yang lebih tinggi. Kebanyakan motor mikro BLDC menggunakan 2 hingga 14 tiang .
- Jenis sensor: Motor bersensor efek hall memberikan umpan balik posisi yang akurat pada semua kecepatan termasuk RPM nol — penting untuk aplikasi servo dan pemosisian. Motor BLDC tanpa sensor lebih sederhana dan lebih murah tetapi memerlukan kecepatan minimum untuk deteksi EMF balik, sehingga tidak cocok untuk aplikasi yang memerlukan kontrol torsi penahan atau kecepatan rendah yang presisi.
Merawat Motor DC yang Disikat: Memperpanjang Masa Pakai Sikat
Jika motor DC brushed tetap berfungsi, praktik perawatan yang tepat dapat memperpanjang masa pakai sikat secara signifikan dan mencegah kerusakan komutator dini — mengurangi total biaya perawatan dan waktu henti yang tidak direncanakan.
- Periksa panjang sikat setiap 500 jam pengoperasian dalam motor industri yang terus berjalan. Gantilah sikat sebelum mencapai batas panjang minimum — biasanya jika sudah dipakai sepertiga dari panjang aslinya — untuk mencegah pegas sikat menyentuh komutator dan menyebabkan kerusakan parah.
- Selalu ganti kedua (atau keempat) sikat secara bersamaan, meskipun hanya satu yang aus. Panjang sikat yang tercampur menciptakan tekanan kontak yang tidak merata dan mempercepat alur komutator.
- Setelah penggantian sikat, tempatkan sikat baru dengan menjalankan motor pada beban 50% selama 30 menit sebelum kembali ke operasi beban penuh. Hal ini memungkinkan permukaan sikat menyesuaikan dengan kelengkungan komutator dan membentuk lapisan karbon yang stabil pada permukaan komutator.
- Bersihkan debu karbon dari dalam rumah motor pada setiap pemeriksaan sikat. Debu karbon yang terakumulasi dapat menciptakan jalur pelacakan konduktif antar segmen komutator, sehingga menyebabkan korsleting antar segmen.
- Verifikasi kondisi permukaan komutator pada setiap pemeriksaan. Permukaannya akan tampak halus dengan patina gelap yang seragam (film karbon). Bintik-bintik tembaga cerah menunjukkan busur lokal; alur lebih dalam dari 0,5 mm memerlukan skimming komutator oleh bengkel motor yang berkualifikasi.
Berita
-
Sikat Asal Motor DC dan Fondasi Fisik Itu Sikat Motor DC adalah pionir dalam mengubah energi listrik menjadi gerak mekanis, dan sejarahnya terkait erat dengan k...
BACA SELENGKAPNYA -
Siapa yang Masih Menggunakan Motor DC Brushed Saat Ini? Motor DC yang disikat pada peralatan kecil Meskipun adopsi teknologi motor brushless semakin meningkat, peralat...
BACA SELENGKAPNYA -
Aplikasi Sikat Motor DC di Elektronik Konsumen dan Perangkat Cerdas Sikat Peran Motor DC dalam Desain Elektronik Konsumen Sikat Motor DC memainkan peran p...
BACA SELENGKAPNYA
 Rumah
Tentang kami


Hak Cipta © Yuyao Hongyang Micromotor Co., Ltd. Semua hak dilindungi undang-undang.